 Prepa Help
Performances d'un système asservi : stabilité, précision, rapidité (cours et exercices corrigés de génie électrique TSI2)
- TSI 2
- Offert à l'essai
Stabilité (pôles, critère du revers, marges de gain et de phase, gain limite de stabilité), précision (erreurs statique et de traînage, classe du système, perturbations), rapidité (temps de réponse à 5 %, bande passante) et amortissement ; lecture des performances sur les réponses temporelle et fréquentielle et vérification d'un cahier des charges.
- 19méthodes
- 33exercices corrigés
- 3problèmes
- 21pièges
- 94figures
Un asservissement doit être stable, précis et rapide, et chaque performance se chiffre avant de se comparer au cahier des charges. Ce chapitre de génie électrique de deuxième année apprend à décider de la stabilité par les pôles de la FTBF et par le critère du revers dans le plan de Bode, à calculer et lire les marges de phase et de gain et un gain limite de stabilité, à relier la marge de phase à l'amortissement et au dépassement, à calculer l'écart statique et l'écart de traînage à partir de la classe de la FTBO, à trouver l'écart dû à une perturbation selon la position de l'intégrateur, à déterminer un temps de réponse à 5 % et une bande passante, et à donner les causes d'une erreur statique résiduelle en asservissement de position. Il suit la partie A.1 « Performances d'un système asservi » du programme de génie électrique de la TSI2 au Maroc (version de 2024), avec des exercices corrigés et des problèmes tirés des sujets du CNC de TSI.
Ce que tu sauras faire
Un panneau photovoltaïque monté sur un suiveur doit rester face au soleil toute la journée. Son asservissement de position doit répondre à trois questions : la position mesurée revient-elle à l'équilibre sans osciller sans fin (stabilité) ? Le panneau atteint-il la position demandée, malgré le vent qui pousse sur sa surface (précision) ? L'atteint-il assez vite (rapidité) ? Ce chapitre donne les outils pour répondre à ces trois questions, avec des chiffres, et pour les comparer au cahier des charges. À la fin du chapitre, tu dois savoir :
- écrire la FTBO et la FTBF d'un système bouclé et les mettre sous forme canonique ;
- décider de la stabilité d'un système bouclé par les pôles de sa FTBF ou par le critère du revers dans le plan de Bode ;
- calculer et lire sur un diagramme de Bode les marges de phase et de gain, et un gain limite de stabilité ;
- relier l'amortissement, le dépassement et la marge de phase ;
- calculer l'écart statique et l'écart de traînage, vis-à-vis de la consigne et vis-à-vis d'une perturbation, et les relier à la classe de la FTBO et à la position des intégrateurs ;
- donner des causes à l'erreur statique pas tout à fait nulle d'un asservissement de position ;
- déterminer un temps de réponse à 5 % et une bande passante ;
- expliquer l'influence du gain de boucle sur les trois performances ;
- simuler une boucle en Python et y montrer l'effet d'une saturation ;
- vérifier un cahier des charges et conclure sur une copie ou un document réponse.
L’essentiel du chapitre Extrait gratuit
- (blocs de la boucle seulement) ; .
- Forme canonique : gain , classe (intégrateurs), ordre .
- Premier ordre : 63 % à , . Deuxième ordre .
- Valeur finale : , si le système est stable.
| Performance | Critère | Outil | Fourni par les sujets |
|---|---|---|---|
| stabilité | pôles, , , | équation caractéristique, Bode de la FTBO, revers | Bode, abaque de |
| précision | , , écart dû à une perturbation | valeur finale, classe et gain de la FTBO | |
| rapidité | , , | formes canoniques, abaque, Bode | abaque de |
- Stable si et seulement si tous les pôles de la FTBF (racines de ) ont une partie réelle strictement négative.
- Degré 1 ou 2 : coefficients non nuls et de même signe. Degré 3 ou plus : racines calculées, ou revers. Routh hors programme.
- Critère du revers (FTBO sans pôle instable) : phase au-dessus de en .
- ; ; infinie si la phase n'atteint pas .
- Gain limite : .
- Causes d'instabilité : gain élevé, intégrateurs ( chacun), retard pur (, gain inchangé).
- Ordres de grandeur : , ; la valeur qui compte est celle du cahier des charges.
- ; : 16,3 % ; : 5 %.
- FTBO : (ordre de grandeur, jusqu'à ).
| Classe | Échelon | Rampe |
|---|---|---|
| 0 | infini | |
| 1 | 0 | |
| 2 | 0 | 0 |
- Perturbation : . Un intégrateur en amont annule l'écart dû à une perturbation en échelon ; des intégrateurs seulement en aval laissent .
- Asservissement de position : l'intégrateur est en aval du couple résistant.
- Écart du comparateur (V) et erreur de la sortie (rad, tr/min) : facteur du capteur.
Une méthode du chapitre Extrait gratuit
Compétence : résoudre.
La FTBO est donnée par son expression et l'on demande les marges par le calcul, ou pour contrôler une lecture graphique.
, ; , . Phase d'un premier ordre : ; d'un intégrateur : .
- Écrire le module et l'argument de comme produits et sommes de termes simples.
- Résoudre : en élevant au carré, on obtient souvent une équation du second degré en ; garder la racine positive.
- Calculer la phase à , puis .
- Chercher : si la phase n'atteint pas , est infinie ; sinon, résoudre (avec deux arctangentes : ) et calculer le gain.
- Conclure sur la stabilité et comparer aux marges exigées.
« donne , d'où ; . La phase reste au-dessus de : est infinie. Le cahier des charges impose : l'exigence est satisfaite. »
Plateau tournant d'une machine d'emballage asservi en position (valeurs choisies), FTBO . Module : , soit avec ; , . Phase : , . Phase toujours au-dessus de : infinie.
- Prendre une racine négative de l'équation en .
- Calculer l'arctangente en radians et l'ajouter à des degrés.
- Écrire quand la phase n'atteint pas .
Exercices 6, 12, 16, 17 et 29 ; problèmes 1 et 3.
Un exercice corrigé Extrait gratuit
La vitesse d'une éolienne à machine synchrone est asservie par deux boucles imbriquées : une boucle interne de gain et un correcteur intégral en tête de la boucle externe. Le couple électromagnétique vaut . Données : , , . Le sujet a réglé et pour obtenir en boucle fermée et .
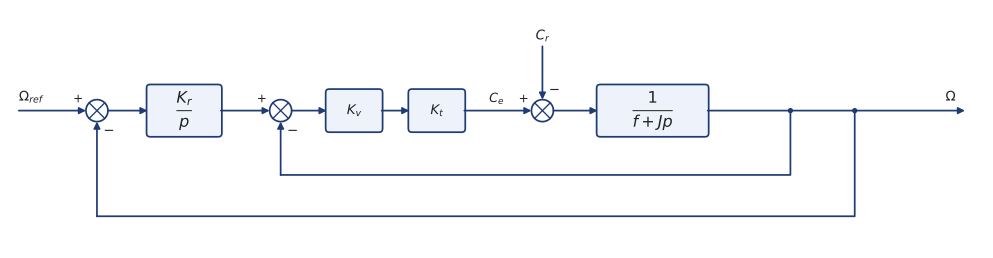
- Écrire la FTBO de la boucle externe, la boucle interne étant fermée. Calculer la marge de phase et conclure sur la stabilité.
- Donner le temps de réponse à 5 % et le premier dépassement de la boucle fermée.
- Calculer l'écart statique vis-à-vis de la consigne, puis vis-à-vis d'un couple résistant constant.
Méthodes 5, 13 et 14. Réduis d'abord la boucle interne : .
1. par unité de commande. La FTBO vaut
et . Intégrateur et premier ordre : la phase n'atteint pas , la boucle est stable, avec une marge confortable.
2. Pour , l'abaque donne , soit ; . La règle ne vaut que jusque vers de marge : ici, correspond à et non à .
3. Classe 1 : écart statique nul vis-à-vis de la consigne. Le couple résistant entre après l'intégrateur : cet intégrateur est en amont de la perturbation, l'écart dû à un couple constant est nul aussi.
Avec , le temps de réponse réduit est minimal, de l'ordre de 3, et le dépassement de 5 % environ : c'est le réglage de référence.
Le cours détaillé, toute la fiche « L'essentiel », 19 méthodes, 21 pièges corrigés, la carte mentale, 33 exercices corrigés, 3 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Ce chapitre est offert : il s’ouvre en entier avec un compte d’essai gratuit.
Ouvrir l'essai gratuitUne question ? WhatsAppPlan du cours
- 1. Rappels de première année
- 1.1 Structure d'un système asservi
- 1.2 Laplace utile
- 1.3 Schéma-blocs, FTBO et FTBF
- 1.4 Forme canonique
- 1.5 Premier ordre
- 1.6 Deuxième ordre
- 1.7 Diagramme de Bode des éléments simples
- 2. Le cahier des charges d'un asservissement
- 2.1 Trois familles d'exigences
- 2.2 Performances attendues, simulées, mesurées
- 3. Stabilité
- 3.1 Définition
- 3.2 Condition de stabilité : les pôles de la FTBF
- 3.3 Ordres 1 et 2 : le signe des coefficients
- 3.4 Boucle ouverte et boucle fermée
- 4. Critère du revers et marges de stabilité dans le plan de Bode
- 4.1 Le point critique
- 4.2 Le critère du revers
- 4.3 Marges de phase et de gain
- 4.4 Ce qui rend un système instable
- 4.5 Gain limite de stabilité
- 4.6 Quelles marges viser
- 5. Stabilité pratique : amortissement et dépassement
- 5.1 Dépassement d'un deuxième ordre
- 5.2 Marge de phase et amortissement de la boucle fermée
- 6. Précision vis-à-vis de la consigne
- 6.1 Écart et erreur
- 6.2 Écart à retour unitaire
- 6.3 Classe, gain et précision
- 6.4 Lire la classe et le gain sur le Bode de la FTBO
- 7. Précision vis-à-vis d'une perturbation
- 7.1 Superposition
- 7.2 Position de l'intégrateur
- 7.3 Asservissement de position et couple résistant
- 8. Causes d'une erreur statique pas tout à fait nulle en position
- 9. Rapidité
- 9.1 Temps de réponse à 5 %
- 9.2 Bande passante
- 9.3 Rapidité et boucle ouverte
- 10. Le dilemme stabilité, précision, rapidité
- 10.1 Influence du gain de boucle
- 10.2 Influence d'un intégrateur
- 10.3 Un même moteur en vitesse puis en position
- 11. Non-linéarités : les voir sans les calculer
- 12. Simuler en Python
- 13. Vérifier un cahier des charges et répondre sur un document réponse
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Écrire la FTBO et la FTBF et les mettre sous forme canonique
- Rendre un écart homogène : retour non unitaire, gain de capteur, unités
- Décider de la stabilité par les pôles de la FTBF
- Appliquer le critère du revers sur le Bode de la FTBO
- Calculer les marges de phase et de gain
- Lire les marges sur un Bode fourni et répondre sur le document réponse
- Déterminer un gain limite de stabilité
- Évaluer l'effet d'un retard pur sur la marge de phase
- Lire la classe et le gain de la FTBO sur son diagramme de Bode
- Calculer un écart statique et un écart de traînage par le théorème de la valeur finale
- Prévoir la précision par la classe et le gain de la FTBO
- Calculer l'écart dû à une perturbation
- Déterminer un dépassement et un amortissement
- Déterminer un temps de réponse à 5 %
- Déterminer une bande passante
- Lire les performances sur une réponse indicielle et identifier un modèle
- Simuler une boucle en Python, mesurer, ajouter une saturation
- Expliquer une erreur statique non nulle mesurée en asservissement de position
- Vérifier un cahier des charges et conclure
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (13)
- Stable ou instable : cinq fonctions de transfert
- Le gain et la stabilité de la boucle
- Gain, classe et ordre de quatre FTBO
- La régulation de vitesse du treuil n'est pas précise
- Le débit du respirateur
- Vitesse de l'axe X d'une table : traînage et stabilité
- Lire la classe et le gain sur deux diagrammes de Bode
- Marges sur un diagramme de Bode
- Dépassement et temps de réponse du flux d'une motrice
- Un amplificateur bouclé : gain contre bande passante
- Intégrateur en amont ou en aval de la perturbation
- Le retard des colliers chauffants
- Gains de capteurs : génératrice tachymétrique et potentiomètre
Entraînement (15)
- La régulation du courant d'une liaison à courant continu
- La perturbation de la liaison à courant continu
- La température de l'extrudeuse : marges et écart
- L'éolienne : marge, temps de réponse et écart
- La porte d'un bus électrique
- Le véhicule hybride ne respecte pas son cahier des charges
- Le flux de la motrice avec un correcteur proportionnel
- L'axe d'un robot soumis à une charge
- Lire la réponse d'un asservissement de vitesse
- Marges et gain limite d'un troisième ordre
- Le robot d'assistance et la variation de charge
- La scie à découpe à la volée : écart nul
- Identifier un deuxième ordre sur un relevé, puis prévoir la boucle fermée
- Simuler trois gains en Python
- L'erreur résiduelle d'un positionneur à codeur
Approfondissement (5)
- Le dilemme en littéral
- Le retard d'une commande numérique
- Robot à câbles : performances d'une boucle de position
- Pôles dominants : réduire un troisième ordre
- Le thermostat du four : une non-linéarité
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- Le suivi du soleil par un panneau photovoltaïque : courant, vitesse, position
- L'asservissement de position des panneaux d'un micro-réseau
- La régulation de la position des électrodes d'un four à arc
Questions fréquentes
Comment calculer la marge de phase d'un système asservi ?
On travaille sur la FTBO, pas sur la FTBF. On cherche d'abord la pulsation de coupure où le gain de la FTBO vaut 0 dB, c'est-à-dire ; pour une FTBO , cette condition donne une équation du second degré en . La marge de phase vaut alors . Par exemple, pour , rad/s, la phase y vaut et . Sur un diagramme de Bode fourni, on trace un trait vertical là où le gain coupe 0 dB et on lit l'écart entre la phase et .
Que dit le critère du revers dans le plan de Bode ?
Pour une FTBO sans pôle à partie réelle positive, le système bouclé est stable si, à la pulsation où le gain de la FTBO vaut 0 dB, sa phase est au-dessus de . De façon équivalente, à la pulsation où la phase vaut , le gain doit être négatif en décibels. Le point critique est gain 0 dB et phase à la même pulsation : la boucle fermée oscille alors sans fin. Le critère se lit toujours sur le Bode de la FTBO, jamais sur celui de la FTBF ; les critères de Routh et de Nyquist sont hors programme en TSI au Maroc.
Comment trouver l'écart statique à partir de la classe de la FTBO ?
À retour unitaire et si la boucle fermée est stable, le théorème de la valeur finale donne l'écart. Pour une consigne en échelon , une FTBO de classe 0 et de gain laisse un écart statique ; dès la classe 1, l'écart statique est nul. Pour une consigne en rampe de pente , l'écart de traînage est infini en classe 0, vaut en classe 1 et est nul en classe 2. Ce tableau ne vaut que pour la consigne : pour une perturbation en échelon, l'écart ne s'annule que s'il y a un intégrateur en amont du point où elle s'applique.
Comment déterminer le temps de réponse à 5 % ?
C'est l'instant à partir duquel la réponse indicielle reste dans la bande de plus ou moins 5 % autour de sa valeur finale. Pour un premier ordre de constante de temps , il vaut , et non ni . Pour un deuxième ordre, le produit ne dépend que de l'amortissement et se lit sur l'abaque fourni par les sujets : il est minimal, voisin de 3, pour voisin de 0,7, et vaut 4,75 pour . On garde avec deux ou trois chiffres avant de lire l'abaque, qui fait des sauts près de 0,7, puis on divise par .
Qu'est-ce que le gain limite de stabilité et comment le calculer ?
C'est la plus grande valeur du gain de boucle pour laquelle le système bouclé reste stable. Multiplier la FTBO par translate sa courbe de gain de décibels sans changer la phase. On écrit la FTBO , on cherche la pulsation où la phase de vaut , et . Pour , la phase vaut en rad/s, où : le système est stable pour . Une FTBO du premier ou du deuxième ordre n'a pas de gain limite : sa marge de gain est infinie.
Comment relier le dépassement à l'amortissement et à la marge de phase ?
Pour un deuxième ordre d'amortissement compris entre 0 et 1, le premier dépassement relatif vaut : 16,3 % pour , 5 % pour , aucun dépassement pour . Pour une FTBO de la forme , l'amortissement de la boucle fermée vaut à peu près la marge de phase en degrés divisée par 100, jusqu'à 60 degrés environ : une marge de donne et un dépassement d'environ 23 %. C'est un ordre de grandeur pour contrôler un résultat, pas une formule exacte, et c'est la marge de phase, pas la marge de gain, qui renseigne sur le dépassement.
Comment y accéder
Ce chapitre fait partie des chapitres offerts : il s'ouvre en entier avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet, les tarifs ou une question, écris-nous sur WhatsApp.