 Prepa Help
Cinématique des solides et des systèmes : torseur cinématique, lois d'entrée-sortie, cours et exercices corrigés (TSI1 Maroc)
Paramétrage d'un mécanisme, dérivation vectorielle, vitesse et accélération d'un point, champ des vitesses et torseur cinématique, composition des mouvements, roulement sans glissement, fermetures géométrique et cinématique, lois entrée-sortie des mécanismes et des transmetteurs, construction graphique des vitesses sur document réponse, sur des systèmes réels de la TSI marocaine.
- 22méthodes
- 38exercices corrigés
- 5problèmes
- 21pièges
- 179figures
Le chapitre « Modélisation cinématique des systèmes » a dit quels mouvements les liaisons permettent ; celui-ci dit à quelle vitesse bouge chaque point, et comment le mouvement d'entrée d'un mécanisme devient son mouvement de sortie. C'est le plus gros chapitre de l'année en génie mécanique, et les sujets du concours marocain s'ouvrent presque toujours sur ces calculs, dans l'exercice préliminaire noté sur 4 points, puis les reprennent dans les parties du problème. Une vitesse s'écrit toujours avec trois informations : le point, le solide auquel on le rattache, le référentiel. La relation de changement de point montre que le champ des vitesses d'un solide est entièrement connu par deux vecteurs : et la vitesse d'un point. On les range dans un torseur. Le point de réduction et la base s'écrivent toujours : un même torseur a des moments différents en deux points, et des composantes différentes dans deux bases.
Ce que tu sauras faire
Le plateau de la presse descend, le vantail d'un portail s'ouvre, le piston d'un petit moteur va et vient, une roue roule sur le sol. Le chapitre « Modélisation cinématique des systèmes » a dit quels mouvements les liaisons permettent ; celui-ci dit à quelle vitesse bouge chaque point, et comment le mouvement d'entrée d'un mécanisme devient son mouvement de sortie. C'est le plus gros chapitre de l'année en génie mécanique, et les sujets du concours marocain s'ouvrent presque toujours sur ces calculs, dans l'exercice préliminaire noté sur 4 points, puis les reprennent dans les parties du problème. À la fin du chapitre, tu dois savoir :
- paramétrer un mécanisme, ou lire le paramétrage donné, et tracer les figures de changement de base ;
- écrire un vecteur taux de rotation, dériver un vecteur dans une base qui tourne ;
- calculer la vitesse et l'accélération d'un point d'un solide, passer d'un point à un autre ;
- écrire, transporter et lire un torseur cinématique, dont ceux des liaisons normalisées ;
- composer les mouvements, calculer une vitesse de glissement, traduire le roulement sans glissement ;
- écrire une fermeture géométrique ou cinématique et en tirer la loi d'entrée-sortie d'un mécanisme ;
- écrire la loi d'entrée-sortie d'un transmetteur : engrenage, train simple ou épicycloïdal, poulies et courroie, pignon-crémaillère, vis-écrou, roue et vis sans fin ;
- construire des vitesses à l'échelle sur un document réponse ;
- exploiter une loi, vérifier un résultat et conclure sur une exigence du cahier des charges.
L’essentiel du chapitre Extrait gratuit
- Trois gestes : un repère par classe, les constantes, un paramètre variable par mobilité de liaison. Dans un sujet, le paramétrage est donné : on le lit.
- Figure de changement de base : vecteur commun vers le lecteur, angle dessiné positif et petit, écrit à côté. , .
- Taux de rotation : pour une rotation ; pour une translation ; .
- Formule de Bour : la dérivée de dans est sa dérivée dans plus . Vecteur fixe dans : il reste . Vecteur : plus fois la dérivée de .
- Base de dérivation (qui observe) et base d'expression (comment on écrit) ne se confondent pas.
- : dérivée dans de , fixe dans 1, lié à 2. Toujours le point, le solide, le référentiel.
- : dérivée dans de la vitesse. Rotation : . Jamais de composition des accélérations.
- Changement de point, pour deux points du solide 2 dans le mouvement 2/1 : .
- Équiprojectivité : , pour deux points d'un même solide.
- : résultante , moment la vitesse du point ; point et base toujours écrits.
- Invariants : la résultante et l'automoment .
- Couple : , translation. Glisseur : automoment nul, rotation autour d'un axe. Axe central : points où le moment est colinéaire à la résultante.
- On n'additionne deux torseurs qu'au même point.
| Liaison | Composantes non nulles | Valable |
|---|---|---|
| pivot d'axe | sur l'axe | |
| glissière de direction | partout | |
| hélicoïdale d'axe | et | sur l'axe |
| pivot glissant d'axe | , | sur l'axe |
| sphérique de centre | , , | au centre |
| sphérique à doigt (doigt , rainure de normale ) | , | au centre |
| appui plan de normale | , , | partout |
| sphère-cylindre d'axe | , , , | au centre |
| linéaire rectiligne, droite , normale | , , , | dans le plan |
| sphère-plan de normale | , , , , | sur la normale |
Une composante non nulle par degré de liberté, sauf l'hélicoïdale (deux composantes liées par le pas).
Une méthode du chapitre Extrait gratuit
Quand l'énoncé fait l'hypothèse du roulement sans glissement : roue sur le sol, roues de friction, engrenage, galet sur un rail, pignon sur une crémaillère.
. On part des deux côtés vers les centres des liaisons : , chaque terme par changement de point depuis l'axe de son solide.
- Écrire l'hypothèse en toutes lettres et en vecteurs, au bon point et entre les bons solides.
- Écrire (ou si l'un des deux est le sol).
- Transporter chaque terme vers le centre de la liaison de son solide.
- Projeter, en déduire la relation entre paramètres, signe compris ; vérifier le signe sur la figure.
« On suppose le roulement sans glissement en de la roue 1 sur le sol 0 : . Par changement de point,
d'où . »
Roue de vélo de 0,35 m de rayon, vélo à 5 m/s : rad/s (136 tr/min). Le signe moins dit que la roue tourne en sens horaire pour avancer selon quand est vers le lecteur. Le haut de la roue va à 10 m/s.
- « » sans hypothèse, sans signe, ou en égalant un vecteur et un scalaire.
- Roulement sans glissement écrit entre les mauvais solides.
- Roue décalée du centre du virage : oublier de passer par le centre de la roue.
Exercices 13, 20, 21, 35 et 36 ; problème 5.
Un exercice corrigé Extrait gratuit
Deux roues lisses 1 et 2, de centres et et de diamètres et , sont en liaison pivot d'axes et avec le bâti 0. Pressées l'une contre l'autre, elles se touchent au point de la droite : ce sont des roues de friction. On note et ; « 1/0 » se lit « 1 par rapport à 0 ».
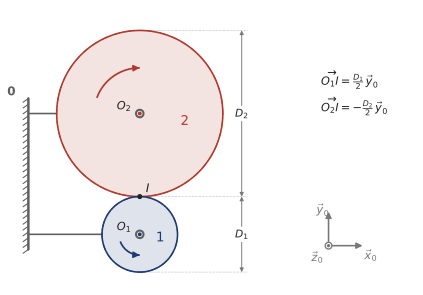
- Quelle hypothèse faut-il poser au point pour que la roue 1 entraîne la roue 2 sans perte de mouvement ? L'écrire avec un vecteur vitesse.
- Exprimer et en fonction des diamètres et des vitesses angulaires.
- En déduire le rapport . Commenter son signe.
- On taille maintenant des dents sur les deux roues : et deviennent les diamètres primitifs d'un engrenage de module , de nombres de dents et . Écrire le rapport avec les nombres de dents. Qu'a-t-on gagné ?
- Application numérique, avec des valeurs choisies pour l'exercice : mm, mm, roue 1 à tr/min, module mm. Calculer la vitesse de rotation de la roue 2, la vitesse commune des deux roues au point et les nombres de dents.
- Que devient le rapport si la roue 1 roule à l'intérieur d'une couronne 2 ?
Méthodes 14 et 18. Chaque vitesse se calcule de son côté, vers le centre de la liaison avec le bâti : depuis , depuis . Diamètre primitif d'une roue dentée : .
1. Hypothèse de roulement sans glissement en : . Par composition, , donc l'hypothèse revient à écrire : les deux points confondus en ont la même vitesse par rapport au bâti.
2. est sur l'axe de la pivot entre 1 et 0, sa vitesse est nulle, et :
De même, est fixe et :
3. L'égalité des deux vitesses donne , soit
Le signe moins dit que les deux roues tournent en sens contraires, ce que montre la figure : au point , les deux jantes avancent dans le même sens, donc l'une tourne dans le sens direct et l'autre dans le sens indirect. La grande roue tourne le moins vite.
4. Avec et , le module étant le même pour deux roues qui engrènent :
La loi est la même, mais elle ne repose plus sur une hypothèse. Entre deux roues lisses, le roulement sans glissement tient tant que l'adhérence suffit ; si la roue menée est trop chargée, elle patine et le rapport n'est plus assuré. Les dents transmettent le mouvement par obstacle : les cercles primitifs roulent l'un sur l'autre sans glisser quelle que soit la charge, et le rapport est exact puisque c'est un rapport de nombres entiers.
5. rad/s. La roue 2 tourne à tr/min, soit rad/s. Au point , la norme de la vitesse commune vaut m/s, et l'on retrouve la même valeur avec . Nombres de dents : et ; l'entraxe vaut mm. Un glissement de % entre les roues lisses ferait tomber la roue 2 à tr/min : pour une transmission qui doit garder un rapport précis, c'est une raison suffisante de préférer l'engrenage.
6. Si la roue 1 roule à l'intérieur de la couronne 2, les centres et sont du même côté de : a le sens de , et le même calcul donne . En contact intérieur, les deux roues tournent dans le même sens.
Roulement sans glissement en : hypothèse écrite, puis vitesse de calculée des deux côtés vers les centres des pivots. Contact extérieur : ; contact intérieur : ; . Méthodes 14 et 18, cours, sections 13 et 17.
Le cours détaillé, toute la fiche « L'essentiel », 22 méthodes, 21 pièges corrigés, la carte mentale, 38 exercices corrigés, 5 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Les trois premiers chapitres de chaque matière sont offerts avec un compte d’essai gratuit.
Ouvrir l'essai gratuitVoir les offresPlan du cours
- 1. Du schéma cinématique au mouvement
- 2. Paramétrer un mécanisme
- 3. Figures de changement de base et calcul vectoriel
- 3.1 La figure de changement de base
- 3.2 Projections et produits
- 4. Position et trajectoire d'un point
- 5. Dérivée d'un vecteur et vecteur taux de rotation
- 5.1 Dériver un vecteur par rapport à une base
- 5.2 Le vecteur taux de rotation
- 5.3 Relation entre les dérivées par rapport à deux référentiels
- 5.4 Composition des taux de rotation
- 6. Vitesse d'un point d'un solide
- 7. Accélération d'un point d'un solide
- 8. Champ des vitesses d'un solide
- 8.1 Changer de point
- 8.2 Équiprojectivité
- 8.3 Profil des vitesses d'une rotation
- 9. Torseur cinématique, et l'essentiel sur les torseurs
- 9.1 Définition et écritures
- 9.2 Opérations
- 9.3 Invariants et torseurs particuliers
- 10. Mouvements particuliers
- 10.1 Translation
- 10.2 Rotation autour d'un axe fixe
- 10.3 Mouvement composé, mouvement plan
- 11. Torseurs cinématiques des liaisons normalisées
- 12. Composition des mouvements
- 12.1 Composition des vitesses
- 12.2 Composition des torseurs
- 12.3 Changer de pièce au centre d'une liaison
- 12.4 Choisir la méthode de calcul d'une vitesse
- 13. Contact ponctuel : roulement et glissement
- 13.1 Les trois points d'un contact
- 13.2 Vitesse de glissement et maintien du contact
- 13.3 Roulement sans glissement
- 14. Chaînes ouvertes, chaînes fermées, fermeture géométrique
- 14.1 Loi d'entrée-sortie
- 14.2 Écrire la fermeture
- 14.3 Projeter et éliminer
- 14.4 Résoudre et choisir la solution
- 15. Lois des mécanismes classiques
- 15.1 Le vérin dans un triangle articulé
- 15.2 La bielle-manivelle
- 15.3 L'excentrique et la came ronde
- 15.4 La coulisse
- 15.5 Le parallélogramme
- 16. Loi d'entrée-sortie en vitesse et fermeture cinématique
- 16.1 Dériver la loi géométrique
- 16.2 La fermeture cinématique
- 17. Lois d'entrée-sortie des transmetteurs
- 17.1 Roues de friction et engrenage
- 17.2 Train d'engrenages simple
- 17.3 Poulies et courroie, pignon et crémaillère
- 17.4 Vis et écrou, roue et vis sans fin
- 17.5 Train épicycloïdal
- 18. Méthode graphique : construire les vitesses à l'échelle
- 18.1 Les outils
- 18.2 La démarche
- 19. Lois horaires, unités et vérification d'un résultat
- 19.1 Mouvement uniforme, uniformément varié, loi en trapèze
- 19.2 Unités
- 19.3 Vérifier et conclure
- 20. Python : tracer et résoudre une loi d'entrée-sortie
- 21. Angles d'Euler, roulis, tangage, lacet
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Paramétrer un mécanisme en trois gestes, ou lire le paramétrage donné
- Tracer une figure de changement de base et s'en servir
- Écrire le vecteur taux de rotation d'un solide et composer les taux de rotation
- Dériver un vecteur par la formule de Bour
- Calculer la vitesse d'un point lié par dérivation de son vecteur position
- Calculer l'accélération d'un point lié par dérivation de sa vitesse
- Changer de point sur un même solide et contrôler par l'équiprojectivité
- Écrire et transporter un torseur cinématique, en lire la nature
- Écrire le torseur cinématique d'une liaison et répondre sur le document réponse
- Reconnaître la nature d'un mouvement et les trajectoires
- Composer les vitesses et les torseurs, changer de pièce au centre d'une liaison
- Choisir la méthode de calcul d'une vitesse
- Calculer une vitesse de glissement et traduire le maintien du contact
- Traduire le roulement sans glissement
- Écrire la fermeture géométrique d'une boucle et choisir les projections
- Éliminer un paramètre jusqu'à la loi d'entrée-sortie et choisir la solution
- Obtenir la loi en vitesse : dériver la loi géométrique, ou écrire une fermeture cinématique
- Écrire la loi d'entrée-sortie d'un transmetteur à axes fixes
- Établir la loi d'un train épicycloïdal
- Construire les vitesses à l'échelle sur un document réponse
- Exploiter une loi horaire, vérifier un résultat et conclure sur l'exigence
- Tracer et résoudre une loi d'entrée-sortie en Python
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (15)
- Six liaisons en plan et leurs torseurs
- Quatre liaisons en perspective et leurs torseurs
- La tête d'une imprimante 3D de béton
- Le bras d'un déambulateur robotisé
- Le piston d'une pompe haute pression
- Le robot de stockage d'une unité d'embouteillage
- Le bras d'un portique d'impression de béton
- La charge d'une grue à tour
- L'arbre d'une machine de soudage par friction
- L'aérogénérateur : trois figures et le vent apparent
- Deux rotations : figures et produits
- L'ascenseur d'un immeuble
- Des roues de friction à l'engrenage
- Un train simple et une courroie
- Le portail coulissant et la table à vis
Entraînement (17)
- Le fouloir d'un broyeur à cisailles
- Les pales d'un arbre d'extraction
- La bielle-manivelle d'un scooter
- La vis à billes d'un scanner 3D
- Le galet d'une antenne orientable
- Le transpalette en virage
- L'équilibreuse de roue
- Le bout de pale d'un hélicoptère en vol
- La pompe à pistons radiaux
- Le bras de levage à vérin
- La barrière à croisillon
- Le module de transfert d'un distributeur de barres, sur document réponse
- La plate-forme d'essai portée par un parallélogramme
- La came ronde et son poussoir
- Le train épicycloïdal d'un surmultiplicateur
- Un train épicycloïdal à deux entrées
- Le correcteur d'assiette d'un phare
Approfondissement (6)
- La tête à polir
- La jambe d'un exosquelette
- Le boîtier de direction des roues arrière
- Deux rotations pour une ligne droite
- Le robot dont l'outil suit une droite
- Une bielle-manivelle désaxée en Python
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- Le porte-outil d'un centre d'usinage
- L'essieu de direction d'un chariot élévateur
- Le vibreur d'olivier : la pince et le bras
- La pompe à pistons axiaux d'un distributeur de barres
- Un robot enjambeur de cultures en rangs, en virage
Questions fréquentes
Comment traduire le roulement sans glissement ?
C'est une hypothèse, qu'il faut écrire : elle dépend des efforts et de l'adhérence, que la cinématique ne garantit pas. Pour deux solides en mouvement, comme deux roues qui roulent l'une sur l'autre autour d'axes fixes, on écrit , puis on part des deux côtés vers les centres des liaisons : , chaque terme calculé par changement de point depuis l'axe de sa roue. Le point de la roue qui touche le sol est immobile à cet instant ; le sommet de la jante va à . Pour un vélo à 5 m/s avec des roues de 0,35 m de rayon (valeurs choisies) : rad/s, soit 136 tr/min, et le haut de la roue va à 10 m/s.
Quel est le rapport de vitesses d'un engrenage ?
Un engrenage est une paire de roues dentées dont les cercles primitifs roulent sans glisser l'un sur l'autre. Contact extérieur : , les roues tournent en sens opposés. Contact intérieur (pignon dans une couronne) : , elles tournent dans le même sens. Un pignon de 20 dents à 1 500 tr/min qui entraîne une roue de 60 dents la fait tourner à 500 tr/min, en sens inverse (valeurs choisies).
Qu'est-ce que la formule de Willis d'un train épicycloïdal ?
Vu du porte-satellite 4, le train est simple : pour un planétaire 1 et une couronne 3. Avec : formule de Willis, . , , couronne fixe (valeurs choisies) : rapport ; 1 500 tr/min sur le planétaire donnent 375 tr/min sur le porte-satellite, dans le même sens.
Comment calculer l'accélération d'un point d'un solide en TSI ?
« La composition des vecteurs accélérations est hors programme. » On ne l'écrit jamais : l'accélération d'un point ne s'obtient pas en ajoutant les accélérations de deux mouvements. Les sujets du concours qui demandent une accélération (celle d'un piston, celle d'un centre d'inertie avant une étude de dynamique) se traitent tous de la même façon : on écrit la vitesse littérale du point lié, puis on la dérive dans la base du référentiel. Il n'existe pas non plus de « torseur des accélérations » : le champ des accélérations d'un solide n'a pas la structure du champ des vitesses.
Comment écrire le torseur cinématique d'une liaison pivot ?
Son torseur cinématique, écrit dans son repère privilégié (celui du tableau des liaisons du chapitre « Modélisation cinématique des systèmes », section 5), a une composante non nulle par degré de liberté. L'hélicoïdale fait exception : un degré de liberté, deux composantes liées par le pas. Pourquoi « en tout point de l'axe » pour la pivot : le changement de point donne , nul si est sur l'axe, non nul ailleurs. Pour une pivot, l'axe central est l'axe de la liaison, et le moment y est nul : le torseur est un glisseur.
La méthode graphique des vitesses tombe-t-elle au CNC en TSI ?
Le programme écrit : « La méthode de résolution graphique étant imposée, l'élève doit être capable de déterminer les vecteurs vitesses demandées. Toutefois, la maitrise de ces méthodes ne devra donner lieu à aucune évaluation. » L'épreuve de génie mécanique du concours pose pourtant ces constructions, avec un document réponse, dans plusieurs sujets (2014, 2016, 2019, 2022) : on s'y entraîne ici.
Comment y accéder
Ce chapitre fait partie de l'accès complet. Les trois premiers chapitres de chaque matière (deux par bloc en économie et droit, en management et gestion) sont offerts avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet et les tarifs, vois les offres.