 Prepa Help
Liaisons équivalentes, mobilité et hyperstatisme d'un modèle : cours et exercices corrigés (TSI1 Maroc)
Liaisons en série et en parallèle, liaison équivalente par les approches cinématique et statique, mobilité utile et mobilité interne, degré d'hyperstatisme par les deux formules, conséquences sur le montage et le coût, modèle isostatique, conditions et limites du modèle plan, sur des systèmes réels de la TSI marocaine.
- 16méthodes
- 28exercices corrigés
- 4problèmes
- 17pièges
- 112figures
La liaison équivalente à une association de liaisons entre deux classes est la liaison unique qui permet entre elles les mêmes mouvements et qui transmet les mêmes actions. Les deux approches donnent toujours la même liaison. L'une est plus courte que l'autre selon le cas : en parallèle, la somme des torseurs d'action ; en série, la somme des torseurs cinématiques. Les deux formules donnent le même nombre, puisque et . On calcule par l'une, on contrôle par l'autre. Seize méthodes, dans l'ordre du cours : reconnaître une association de liaisons, trouver sa liaison équivalente par les deux approches, compter les mobilités, calculer le degré d'hyperstatisme, conclure sur le montage, rendre un modèle isostatique, et répondre sur la copie.
Ce que tu sauras faire
Dans un atelier, l'arbre d'un ventilateur tourne librement sur ses deux roulements ; sur la machine voisine, un arbre du même genre chauffe et use ses paliers en quelques mois. La semelle d'un outil de presse descend sans effort sur ses deux colonnes ; une autre, mal ajustée, force et finit par gripper. Les pièces sont pourtant bien dessinées. La différence vient de ce que le montage demande à la géométrie. Le chapitre 02 a appris à modéliser un mécanisme par des classes et des liaisons, le chapitre 05 à décrire ses mouvements, le chapitre 06 à calculer les actions dans ses liaisons. Celui-ci répond à trois questions : par quelle liaison unique remplacer deux liaisons, combien de mouvements indépendants le modèle permet, et combien de conditions géométriques le montage doit tenir. À la fin du chapitre, tu dois savoir :
- reconnaître sur un graphe deux liaisons en série ou en parallèle ;
- déterminer leur liaison équivalente par l'approche statique et par l'approche cinématique, et la nommer avec ses caractéristiques géométriques ;
- trouver la mobilité d'un modèle, et la séparer en mobilité utile et mobilité interne ;
- calculer le degré d'hyperstatisme par la formule cinématique, et le contrôler par la formule statique ;
- dire ce qu'un degré d'hyperstatisme non nul change pour le montage, la réalisation et le coût ;
- modifier un modèle pour le rendre isostatique, et le vérifier ;
- dire quand un modèle plan suffit, et ce qu'il ne voit pas.
L’essentiel du chapitre Extrait gratuit
| Approche statique (torseurs d'action) | Approche cinématique (torseurs cinématiques) | |
|---|---|---|
| en parallèle (deux liaisons entre les deux mêmes classes) | on additionne : | on égale : |
| en série (une classe intermédiaire) | on égale : | on additionne : |
- Toujours au même point et dans la même base : ; .
- Le plus court : la statique en parallèle, la cinématique en série. L'autre approche contrôle.
- La liaison se nomme avec son centre, son axe, sa direction ou sa normale.
- Le programme demande l'association de deux liaisons ; trois liaisons se traitent en deux fois.
| Association | Liaison équivalente | ||
|---|---|---|---|
| sphérique et sphère-cylindre (axe passant par le centre) | 5 | pivot | 0 |
| deux sphériques | 6 | pivot | 1 |
| pivot glissant et sphérique centrée sur l'axe | 7 | pivot | 2 |
| deux pivots glissants parallèles | 8 | glissière | 3 |
| pivot et pivot glissant de même axe | 9 | pivot | 4 |
| deux pivots de même axe | 10 | pivot | 5 |
Une association en série n'est jamais hyperstatique ; elle peut avoir une mobilité interne (patin articulé, biellette entre deux sphériques).
- : nombre de mouvements indépendants du modèle ; .
- Mobilité utile : mouvement qui fait la fonction (une entrée commande une sortie).
- Mobilité interne : mouvement d'une pièce sans effet sur l'entrée ni la sortie. Trois cas : pièce entre deux sphériques, tige ou piston attaché par une sphérique, galet.
- Chaque mobilité se nomme par son mouvement et son axe.
| Espace | Plan | |
|---|---|---|
| Graphe | , bâti compris | même formule |
| Formule cinématique | ||
| Formule statique | ||
| Une liaison |
- compte les inconnues de liaison que la statique ne donne pas, et les conditions géométriques à tenir pour assembler sans forcer.
- : isostatique ; : hyperstatique ; : erreur, une mobilité est oubliée.
- Chaîne ouverte : . Liaison hélicoïdale : une seule inconnue cinématique.
- appartient au modèle : un autre modèle des mêmes paliers donne un autre nombre.
Une méthode du chapitre Extrait gratuit
Deux liaisons relient les deux mêmes classes ; le sujet dit « par une étude statique », ou ne dit rien : en parallèle, c'est l'approche la plus courte.
, au même point et dans la même base. Transport du moment : .
- Choisir le point (celui que le sujet impose, sinon un centre ou un point de l'axe attendu) et la base.
- Écrire le torseur d'action de chaque liaison en son centre, avec ses zéros.
- Transporter au point choisi celui qui n'y est pas.
- Additionner composante par composante.
- Repérer les composantes nulles ; vérifier que les autres sont indépendantes.
- Reconnaître la liaison dans le tableau et la nommer avec son axe, sa direction ou sa normale.
« Au point , dans la base : . Le torseur obtenu n'a pas de moment selon ; ses cinq autres composantes peuvent prendre des valeurs quelconques. C'est le torseur d'action d'une pivot d'axe . »
Une poulie folle 1 tourne sur un axe fixe 0. Son alésage long forme avec l'axe une pivot glissant d'axe ; sa face latérale s'appuie sur un épaulement de l'axe, appui plan de normale .
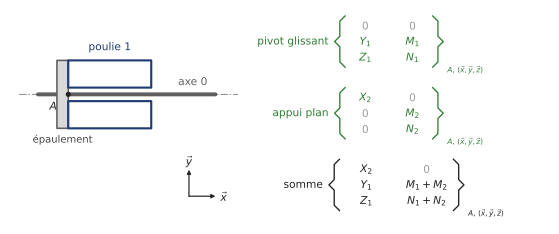
Pivot glissant : , , , . Appui plan : , , (sa forme est la même en tout point, donc en ). Somme : une résultante complète , un moment . Seul le moment selon est nul : pivot d'axe . La poulie ne peut que tourner, ce que l'on voyait sans calcul ; le calcul montre en plus que deux moments sont transmis deux fois (méthode 7).
- Additionner sans transporter les moments au même point.
- Oublier que la forme d'un torseur de liaison ne vaut qu'en certains points (au centre d'une sphérique, sur l'axe d'une pivot).
- Nommer la liaison sans son axe.
Exercices 4, 6 et 16 ; problème 2.
Un exercice corrigé Extrait gratuit
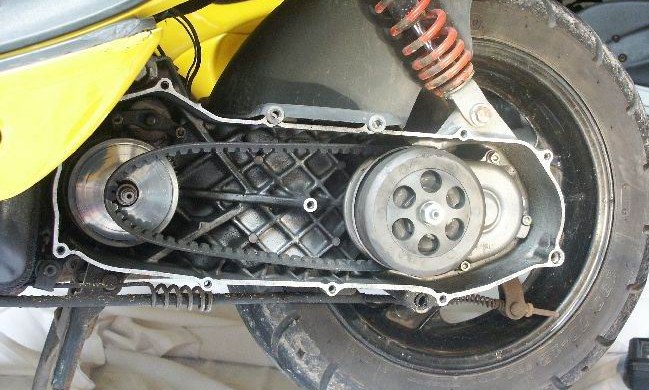
Sur un scooter, l'axe de la roue arrière 1 est guidé par rapport au carter 0 par deux roulements à billes à contact radial. Chaque roulement est modélisé par une sphérique, l'une de centre , l'autre de centre , avec . Le dessin du constructeur montre un faible jeu entre la bague extérieure du roulement de centre et l'épaulement du carter. Le schéma cinématique de ce montage et le rôle du jeu ont été vus au chapitre « Modélisation cinématique des systèmes : liaisons, graphe et schéma cinématique » ; ce sont ici des données.
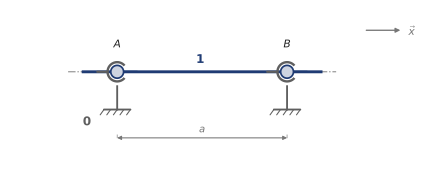
- Par une étude statique, déterminer la liaison équivalente. Montrer que l'association est hyperstatique d'ordre 1 et que l'inconnue hyperstatique est une résultante suivant .
- Relier le jeu au degré d'hyperstatisme calculé : quelle condition supprime-t-il ?
Méthodes 2, 7 et 11. Réduire les deux torseurs en . Chercher la composante que la somme ne permet pas de répartir.
1. En , avec :
Le moment autour de est nul et les cinq autres composantes sont indépendantes : la liaison équivalente est une pivot d'axe . , : . Les moments donnent et , puis les résultantes donnent et . En revanche et n'apparaissent que par leur somme : l'une des deux est l'inconnue hyperstatique. C'est une résultante suivant .
2. Ce degré d'hyperstatisme traduit une condition : la distance entre les deux roulements doit être la même sur l'arbre et dans le carter. Si elle ne l'est pas, les deux roulements se chargent l'un contre l'autre le long de l'axe et s'usent vite. Le jeu laisse la bague extérieure du roulement de centre libre le long de l'axe : ce roulement ne transmet plus d'effort axial, son modèle devient une sphère-cylindre, et le montage est isostatique. Le jeu laisse aussi l'axe se dilater quand il chauffe.
Deux sphériques : pivot d'axe la droite des centres, , inconnue hyperstatique axiale, condition sur la distance des centres. Un jeu axial sur une bague supprime ce degré. Méthodes 2, 7 et 11.
Le cours détaillé, toute la fiche « L'essentiel », 16 méthodes, 17 pièges corrigés, la carte mentale, 28 exercices corrigés, 4 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Les trois premiers chapitres de chaque matière sont offerts avec un compte d’essai gratuit.
Ouvrir l'essai gratuitVoir les offresPlan du cours
- 1. Pourquoi ce chapitre
- 1.1 Un modèle parfait, des pièces réelles
- 1.2 Trois questions
- 2. Rappels utiles
- 2.1 Liaison parfaite, degrés de liberté, inconnues d'action
- 2.2 Graphe des liaisons et nombre de cycles
- 3. Liaisons en parallèle, liaisons en série
- 4. Liaison équivalente
- 5. Deux liaisons en parallèle
- 5.1 Approche statique
- 5.2 Approche cinématique
- 6. Deux liaisons en série
- 6.1 Approche cinématique
- 6.2 Approche statique
- 6.3 Ce que le calcul montre en plus
- 7. Reconnaître la liaison équivalente
- 7.1 Choisir le point et la base
- 7.2 Reconnaître et nommer
- 8. Hyperstatisme d'une association de liaisons
- 8.1 En parallèle : compter les inconnues
- 8.2 Les cas qui reviennent
- 8.3 En série : jamais d'hyperstatisme
- 9. Mobilité d'un modèle
- 10. Degré d'hyperstatisme d'un modèle
- 11. Les deux formules
- 11.1 Formule cinématique
- 11.2 Formule statique
- 12. Ce que change un degré d'hyperstatisme non nul
- 12.1 Sans précaution : les pièces forcent
- 12.2 Les conditions géométriques des cas usuels
- 12.3 Avec précaution : une cotation plus stricte, ou un réglage
- 12.4 Le surcoût et sa justification
- 13. Modifier un modèle pour le rendre isostatique
- 13.1 La règle
- 13.2 Les substitutions usuelles
- 14. Conditions et limites de la modélisation plane
- 14.1 Quand un modèle plan suffit
- 14.2 Les formules dans le plan
- 14.3 Ce que le plan ne voit pas
- 15. Lire un logiciel, voir l'hyperstatisme à la maison
- 15.1 Ce que dit un logiciel
- 15.2 Trois expériences sans achat
- 16. Sur la copie du concours
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Reconnaître une association en série ou en parallèle sur le graphe des liaisons
- Déterminer la liaison équivalente à deux liaisons en parallèle par l'approche statique
- Déterminer la liaison équivalente à deux liaisons en parallèle par l'approche cinématique
- Déterminer la liaison équivalente à deux liaisons en série par l'approche cinématique
- Déterminer la liaison équivalente à deux liaisons en série par l'approche statique
- Choisir le point et la base, reconnaître la liaison et donner ses caractéristiques géométriques
- Calculer le degré d'hyperstatisme d'une association en parallèle et nommer les inconnues hyperstatiques
- Trouver la mobilité d'un modèle : mobilité utile, puis mobilités internes
- Calculer le degré d'hyperstatisme par la formule cinématique
- Contrôler le degré d'hyperstatisme par la formule statique
- Conclure sur un degré d'hyperstatisme non nul : montage, réalisation, coût, intérêt
- Modifier un modèle pour le rendre isostatique, puis le vérifier
- Traiter un modèle plan et dire ce qu'il ne voit pas
- Modéliser un guidage réel et en déduire son degré d'hyperstatisme
- Rédiger un calcul de mobilité et d'hyperstatisme sur la copie
- Lire le compte rendu d'un logiciel et le retrouver à la main
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (11)
- Série ou parallèle : six graphes à lire
- Le patin à rotule d'un appui réglable de machine
- La tige d'un vérin et son embout à rotule
- Un arbre sur deux roulements à billes : palier fixe et palier libre
- Le galet tenu deux fois
- L'axe de roue arrière d'un scooter
- La table à mouvements croisés d'une fraiseuse d'atelier
- Le tabouret à trois pieds et la table à quatre pieds
- La porte sur deux charnières
- Cinq comptages à la chaîne
- Le porte-outil d'un centre d'usinage : une chaîne ouverte
Entraînement (13)
- La roue folle d'un déambulateur, par le calcul
- Le patin d'une pompe à pistons axiaux
- Les roues directrices d'un transpalette
- L'attache des outils d'un robot enjambeur de cultures en rangs
- La tête de vissage de capsules : deux colonnes et leurs défauts
- La pompe haute pression à trois pistons radiaux
- Le régulateur de vitesse d'un aérogénérateur
- Le malaxeur-mélangeur : une sphérique pour une pivot
- Le plateau d'une machine d'essai sur deux, puis trois colonnes
- Le guidage radial d'une scie à onglet
- Quatre montages pour un même arbre
- La capsuleuse de bouteilles
- Ce que dit le logiciel
Approfondissement (4)
- Le mécanisme de levée d'un transpalette
- Le verrouillage de l'outil d'un centre d'usinage
- La bielle-manivelle : modèle plan, modèle spatial, modèle à sphériques
- La pompe à pistons axiaux : mobilités et hyperstatisme
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- L'essieu arrière oscillant d'un chariot élévateur
- Le chariot de la tête d'une imprimante 3D de béton sur ses deux colonnes
- Le plateau d'un scanner 3D sur trois colonnes et trois vis à billes
- La pince d'un vibreur d'olivier
Questions fréquentes
Comment trouver la liaison équivalente à deux liaisons en parallèle ?
La classe 1 reçoit de la classe 0 l'action de la liaison en et celle de la liaison en . Pour s'en souvenir : en parallèle, deux liaisons tiennent mieux qu'une, les efforts s'ajoutent ; en série, deux liaisons bougent plus qu'une, les mouvements s'ajoutent. Une somme ou une égalité de torseurs n'a de sens que si tous les torseurs sont écrits au même point et dans la même base. On la cherche parmi les liaisons normalisées, et on la donne avec ses caractéristiques géométriques : centre, axe, direction ou normale.
Et pour deux liaisons en série ?
C'est la composition des mouvements du chapitre « Cinématique des solides et des systèmes » : . Appui plan et sphérique en série : sphère-plan dont la normale passe par le centre de la sphérique. Une composante qui apparaît deux fois dans la somme annonce une mobilité interne.
Quelle est la formule du degré d'hyperstatisme ?
, avec (bâti compris) et la somme des degrés de liberté des liaisons. , avec la somme des inconnues d'action, . Les deux formules donnent le même nombre, puisque et . On calcule par l'une, on contrôle par l'autre. Le modèle est isostatique si , hyperstatique si .
Qu'est-ce qu'une mobilité interne ?
Mobilité interne : mouvement d'une pièce sans effet sur l'entrée ni la sortie. Trois situations reviennent : une pièce tenue par deux sphériques tourne autour de la droite de leurs centres ; une tige de vérin ou un piston tourne dans sa pivot glissant quand son autre attache est une sphérique ; un galet roule sur lui-même. Chaque mobilité se nomme par son mouvement et son axe.
Pourquoi deux colonnes de guidage donnent-elles h = 3 ?
Les deux pivots glissants apportent inconnues d'action. Il reste cinq équations utiles : autant que de composantes non nulles dans le torseur de la liaison équivalente. Pour les deux colonnes : . Trois inconnues restent indéterminées, quoi que l'on fasse avec la statique. Deux colonnes : glissière, , une condition d'entraxe et deux de parallélisme.
Un mécanisme isostatique est-il toujours préférable ?
La conclusion du programme tient en une phrase : ce surcoût doit se justifier « par l'intérêt ou la nécessité d'avoir recours à une solution hyperstatique ». Un sujet du concours demande ainsi, pour un transpalette, si l'on a intérêt à un système isostatique : la réponse attendue est non, parce que l'engin doit rester robuste sous une tonne et demie. Isostatique n'est pas toujours mieux : un mécanisme chargé gagne en robustesse avec des liaisons redondantes, si les jeux absorbent les défauts.
Comment y accéder
Ce chapitre fait partie de l'accès complet. Les trois premiers chapitres de chaque matière (deux par bloc en économie et droit, en management et gestion) sont offerts avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet et les tarifs, vois les offres.