 Prepa Help
Liaisons normalisées, graphe des liaisons et schéma cinématique : cours et exercices corrigés
Solide indéformable et classes d'équivalence, degrés de liberté, liaisons normalisées (contacts, mobilités, symboles), graphe des liaisons, schéma cinématique minimal plan et spatial, passage du dessin d'ensemble ou de la maquette numérique au modèle.
- 19méthodes
- 35exercices corrigés
- 5problèmes
- 14pièges
- 220figures
Le schéma cinématique est un modèle simplifié d'un mécanisme : chaque classe d'équivalence y devient un trait de couleur, et chaque contact une liaison normalisée dessinée par son symbole. Il sert à étudier les mouvements, puis les efforts, sans le détail des pièces. Ce chapitre fait partie du programme de sciences industrielles de MPSI et PCSI au Maroc, et de MPSI, PCSI, MP2I, PTSI et TSI en France ; les sujets du CNC, de Mines-Ponts et de la Banque PT demandent de tracer ou de compléter un graphe des liaisons et un schéma. On y suit la démarche complète : classes d'équivalence en partant du bâti, géométrie des contacts, onze liaisons et leurs degrés de liberté, puis des exercices corrigés de schéma cinématique, en plan et en perspective.
Ce que tu sauras faire
Un portail qui s'ouvre, un portique qui charge un navire, une barrière qui se lève : avant de calculer une vitesse ou un effort, l'ingénieur décrit comment les pièces bougent les unes par rapport aux autres. Ce chapitre construit ce modèle, qui sert ensuite à toute la mécanique. Les sujets de concours le demandent presque toujours dans les premières questions, souvent sur un document réponse. À la fin du chapitre, tu dois savoir :
- passer d'un système réel, d'une photo ou d'une vue de sujet à un modèle, en choisissant ce qu'on modélise selon l'étude ;
- repérer les classes d'équivalence cinématique d'un mécanisme ;
- reconnaître une liaison normalisée à partir de la géométrie du contact, dire ses degrés de liberté et ses caractéristiques géométriques ;
- tracer et lire le graphe des liaisons ;
- dessiner le schéma cinématique minimal, en perspective ou dans un plan, avec les symboles normalisés ;
- compléter un graphe ou un schéma sur un document réponse.
L’essentiel du chapitre Extrait gratuit
- Objectif de l'étude et phase étudiée.
- Classes d'équivalence, en partant du bâti 0 ; une couleur et un numéro par classe.
- Contacts entre classes : géométrie (point, ligne, surface ; plan, cylindre, sphère) et normales.
- Liaisons normalisées : nom et caractéristique géométrique.
- Graphe des liaisons, puis schéma cinématique, en perspective ou plan.
- Classe : pièces sans mouvement relatif pendant la phase étudiée ; un seul solide indéformable.
- Hors classes : ressorts, courroies, câbles, chaînes, joints, billes et rouleaux des roulements.
- Rattachées : visserie, bagues de roulement, pièces de réglage immobiles pendant le fonctionnement.
- Deux solides libres : 6 degrés de liberté (, , , , , ).
- Une liaison laisse degrés de liberté et empêche mouvements.
- Un degré de liberté n'est pas une inconnue d'effort.
| Liaison | Caractéristique | Mouvements | |
|---|---|---|---|
| encastrement | aucune | 0 | aucun |
| pivot | axe | 1 | |
| glissière | direction | 1 | |
| hélicoïdale | axe , pas | 1 | et liés |
| pivot glissant | axe | 2 | , |
| sphérique à doigt | centre , doigt , rainure de normale | 2 | , |
| sphérique (rotule) | centre | 3 | , , |
| appui plan | normale | 3 | , , |
| sphère-cylindre (linéaire annulaire) | centre , axe | 4 | , , , |
| linéaire rectiligne ou cylindre-plan | droite , normale | 4 | , , , |
| sphère-plan (ponctuelle) | point , normale | 5 | tous sauf |
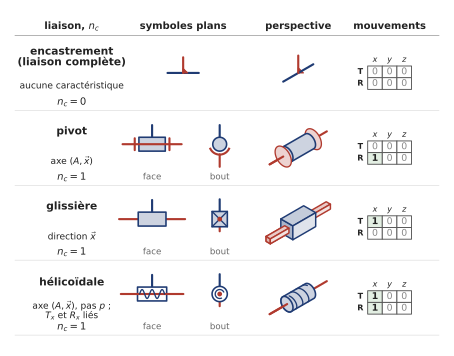
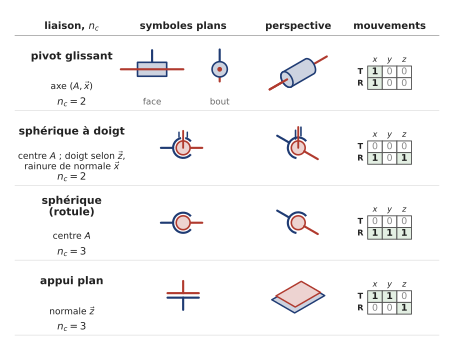
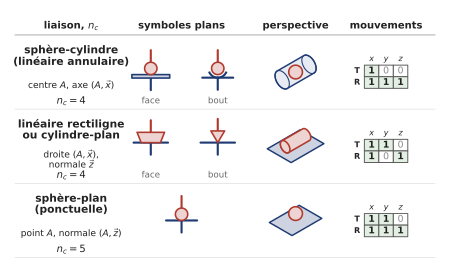
- Axe = point + vecteur ; direction = vecteur seul ; centre = point ; normale : vecteur (appui plan) ou droite (sphère-plan).
- À direction (glissière, appui plan) : symbole n'importe où, bien orienté.
- À axe (pivot, pivot glissant, hélicoïdale ; sphère-plan) : sur l'axe (sur la normale pour la sphère-plan).
- À centre (sphérique, sphère-cylindre, sphérique à doigt) : au centre, nulle part ailleurs.
- Linéaire rectiligne : dans le plan de sa droite de contact et de sa normale.
- Hélicoïdale de pas (mm par tour), pas à droite : .
Une méthode du chapitre Extrait gratuit
Quand le sujet demande le graphe des liaisons (ou graphe de structure), et avant toute étude d'un mécanisme fermé.
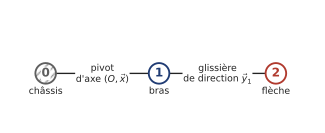
Un sommet par classe, bâti marqué une fois ; un arc par liaison, avec nom et caractéristique ; arcs sans croisement ; deux liaisons entre deux classes donnent deux arcs.
- Placer les sommets : bâti 0 en bas ou à gauche, les autres classes autour, pour que les arcs ne se croisent pas.
- Pour chaque contact identifié, tracer un arc entre les deux classes.
- Écrire sur l'arc le nom et la caractéristique de la liaison.
- Vérifier : autant d'arcs que de liaisons, aucune classe isolée, bâti hachuré.
« Graphe des liaisons : classes 0 à ..., liaisons : 1/0 ..., 2/1 ..., ... » puis le graphe tracé, chaque arc étiqueté.
Nacelle élévatrice : trois sommets 0 (châssis), 1 (bras), 2 (flèche) ; arc 0-1 « pivot d'axe », arc 1-2 « glissière de direction ».
- Écrire seulement « pivot » sur un arc.
- Mettre des mouvements ou des dimensions sur le graphe.
- Fusionner deux liaisons entre les mêmes classes sans le dire.
Exercices 4, 5, 10, 11, 12, 13, 15, 16, 17, 18, 20, 24, 25, 27, 28, 29 et 30 ; problèmes 1 à 4.
Un exercice corrigé Extrait gratuit
Un manipulateur saisit une pièce 4. La colonne 1 tourne autour de l'axe vertical par rapport au bâti 0, fixé au mur ; le bras 2 coulisse le long de la colonne ; la tige 3 tourne et coulisse dans un alésage du bras, d'axe ; la pièce 4 est serrée dans la pince de la tige 3. Le schéma est dessiné dans la position où .
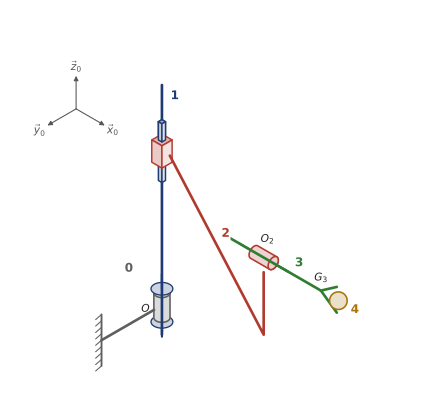
- Compléter un tableau : solides en liaison, nature de la liaison et caractéristique, nombre de degrés de liberté, mouvements possibles. Lignes : 1-0, 2-1, 3-2, 4-3.
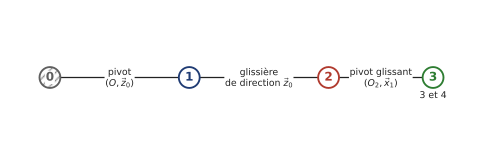
- Tracer le graphe des liaisons. La chaîne est-elle ouverte ou fermée ?
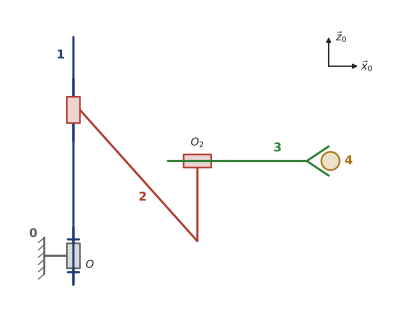
- Dessiner le schéma cinématique plan dans le plan .
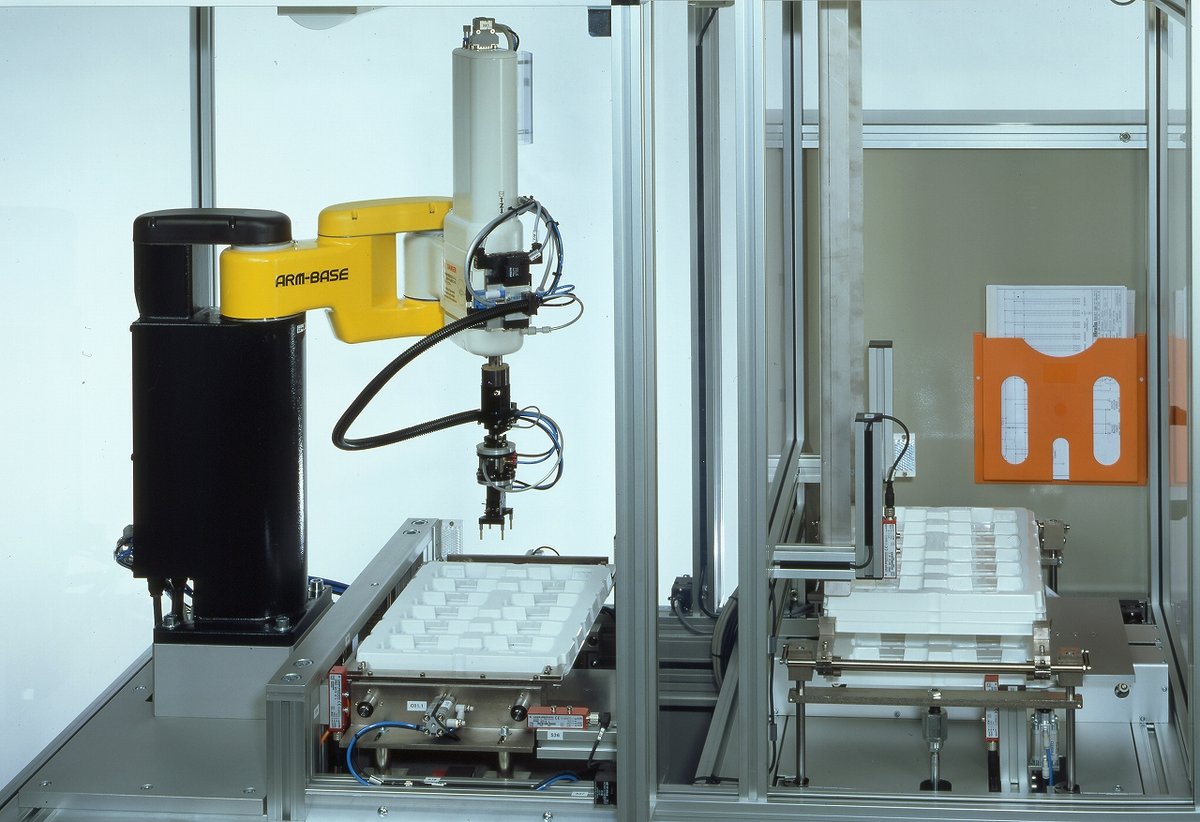
- Le robot de la photo a une autre structure. En supposant que ses deux articulations de bras sont des pivots d'axes verticaux et que l'outil monte, descend et tourne sur lui-même dans le second bras, donner son graphe des liaisons.
Méthodes 2, 5, 6, 7, 8, 12 et 16. Une pièce serrée dans une pince ne bouge pas par rapport à elle : deux solides encastrés forment une seule classe.
1.
| Solides | Liaison | Mouvements | |
|---|---|---|---|
| 1-0 | pivot d'axe | 1 | rotation autour de |
| 2-1 | glissière de direction | 1 | translation selon |
| 3-2 | pivot glissant d'axe | 2 | translation selon , rotation autour de |
| 4-3 | encastrement | 0 | aucun |
2. L'encastrement réunit 3 et 4 dans une seule classe. Le graphe compte quatre sommets, 0, 1, 2 et « 3 et 4 », et trois liaisons en chaîne : la chaîne est ouverte. Les degrés de liberté s'ajoutent : mouvements indépendants pour la pièce, rotation de la colonne, montée du bras, sortie et rotation de la tige.
3. Dans le plan , la pivot d'axe et la glissière de direction sont vues de côté, le long de la colonne verticale ; la pivot glissant d'axe est vue de côté elle aussi, le long de la tige horizontale.
4. Bâti, pivot d'axe vertical, premier bras, pivot d'axe vertical, second bras, pivot glissant d'axe vertical, outil : une chaîne ouverte de trois liaisons et quatre degrés de liberté, comme le manipulateur, mais deux rotations en série au lieu d'une rotation et d'une translation.
Encastrement : une seule classe, un seul sommet. Dans une chaîne ouverte, les degrés de liberté des liaisons s'ajoutent pour donner les mouvements de l'organe terminal (méthodes 2 et 8).
Le cours détaillé, toute la fiche « L'essentiel », 19 méthodes, 14 pièges corrigés, la carte mentale, 35 exercices corrigés, 5 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Ce chapitre est offert : il s’ouvre en entier avec un compte d’essai gratuit.
Ouvrir l'essai gratuitUne question ? WhatsAppPlan du cours
- 1. Du système réel au modèle
- 1.1 Pourquoi modéliser un mécanisme
- 1.2 Le solide indéformable
- 2. Classes d'équivalence cinématique
- 2.1 Définition
- 2.2 Ce qu'on écarte et ce qu'on rattache
- 2.3 Exemples
- 3. Degrés de liberté
- 3.1 Six mouvements élémentaires
- 3.2 Degrés de liberté d'une liaison
- 4. Géométrie des contacts
- 4.1 Types de contact
- 4.2 Des surfaces à la liaison
- 4.3 Centrage court et centrage long
- 5. Les liaisons normalisées
- 5.1 Liaison et liaison parfaite
- 5.2 Les onze liaisons normalisées
- 5.3 Caractéristiques géométriques et familles
- 6. Le graphe des liaisons
- 6.1 Règles de tracé
- 6.2 Chaînes ouvertes, fermées, complexes
- 6.3 Exemples
- 6.4 Le graphe dans un programme
- 7. Une liaison réalisée par plusieurs contacts
- 8. Le schéma cinématique
- 8.1 Rôle et règles
- 8.2 Où placer chaque symbole
- 8.3 Le schéma en perspective
- 8.4 Le schéma plan
- 8.5 Exemple complet : l'ouvre-portail
- 8.6 Les autres représentations
- 9. Repères attachés aux classes
- 10. Répondre sur un document réponse
- 11. Du système réel ou de sa maquette numérique au modèle, en travaux pratiques
- 12. Du plan d'ensemble au modèle
- 12. La maquette numérique volumique
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Délimiter l'étude et choisir le modèle selon l'objectif
- Repérer les classes d'équivalence en partant du bâti
- Lire une photo, une vue 3D ou une coupe de sujet pour colorier les classes
- Identifier la géométrie d'un contact et ses normales
- Nommer la liaison et compter ses degrés de liberté
- Donner les caractéristiques géométriques complètes d'une liaison
- Tracer le graphe des liaisons
- Lire un graphe : chaîne ouverte, fermée, complexe ; compter les cycles
- Nommer sans calcul la liaison équivalente à des liaisons en parallèle ou en série
- Placer un symbole selon la famille de la liaison
- Dessiner le schéma cinématique en perspective
- Passer au schéma plan et justifier la modélisation plane
- Compléter un graphe ou un schéma de sujet sur document réponse
- Associer un repère à chaque classe et compter les paramètres de position
- Décrire un graphe des liaisons en Python et compter ses cycles
- Décoder un schéma cinématique de sujet
- Construire le modèle cinématique d'un système réel ou de sa maquette numérique, en travaux pratiques
- Lire un plan d'ensemble pour obtenir les classes et les liaisons
- Passer des vues d'une maquette numérique volumique aux classes et aux liaisons
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (13)
- Quatre liaisons dessinées en perspective
- Six liaisons en vue plane
- Le symbole spatial d'une pivot
- Le graphe du fouloir d'un broyeur
- Le graphe de l'axe d'un robot de stimulation
- Classer les onze liaisons
- Des points de contact à la liaison
- Sphère, cylindre, plan
- Les liaisons d'objets du quotidien
- Le graphe d'une table élévatrice
- Le correcteur d'assiette d'un phare
- Un robot à quatre liaisons
- Le micromoteur de modélisme
Entraînement (17)
- Une bobine posée sur un vé
- La pince d'un vibreur de tronc
- La roue folle d'un déambulateur
- L'essieu directeur d'un chariot élévateur
- Un robot enjambeur de vigne
- Le positionneur d'une table d'imagerie
- Le bras d'un robot de pharmacie
- Le guidage de la vitre d'une portière
- La nacelle d'une caméra stabilisée
- Le réglage d'un sismomètre
- La presse à vis
- Une pince de préhension pneumatique
- Le vérin d'une caisse pendulaire
- Un moteur thermique monocylindre
- La charnière d'une porte de placard
- Un banc d'épreuve de tubes
- Le système de décharge d'un robot de rééducation à la marche
Approfondissement (5)
- Le transpalette manuel
- Le plateau cyclique d'un hélicoptère
- La scie sauteuse
- Un simulateur de conduite
- Un graphe des liaisons en Python
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- Le verrouillage de l'outil d'un centre d'usinage
- La suspension d'un robot mobile
- La pompe à pistons axiaux à cylindrée auto-réglable
- La machine de gravure laser à deux axes
- Les pentures de l'estrade modulable d'un amphithéâtre
Questions fréquentes
Qu'est-ce qu'une classe d'équivalence en SI ?
Une classe d'équivalence regroupe les pièces qui n'ont aucun mouvement relatif pendant la phase étudiée : on la modélise par un seul solide indéformable. On les repère en partant du bâti 0, avec une couleur et un numéro par classe. La visserie, les bagues de roulement et les pièces de réglage immobiles se rattachent à une classe ; les ressorts, courroies, câbles, joints, billes et rouleaux restent hors classes.
Quelles sont les liaisons normalisées et leurs degrés de liberté ?
Il y en a onze. Encastrement : 0 degré de liberté. Pivot, glissière, hélicoïdale : 1. Pivot glissant, sphérique à doigt : 2. Sphérique (rotule), appui plan : 3. Sphère-cylindre (linéaire annulaire), linéaire rectiligne : 4. Sphère-plan (ponctuelle) : 5. Une liaison laisse degrés de liberté et empêche mouvements. On donne toujours le nom et la caractéristique géométrique : axe, direction, centre ou normale.
Quelle différence entre graphe des liaisons et schéma cinématique ?
Ce sont deux documents différents. Le graphe des liaisons (ou graphe de structure) a un sommet par classe, le bâti hachuré, et un arc par liaison, étiqueté par son nom et sa caractéristique ; il ne porte ni mouvement ni dimension. Le schéma cinématique dessine les symboles des liaisons à leur place, en respectant positions relatives et orientations, puis relie par des barres les éléments de chaque classe.
Comment compter les cycles d'un graphe des liaisons ?
Le nombre de cycles indépendants vaut . Une chaîne ouverte, comme un robot série, a ; une chaîne fermée a au moins une boucle. Exemple : une table élévatrice à quatre classes et quatre pivots donne , une seule boucle, qui lie entre eux les quatre angles.
Quand peut-on dessiner un schéma cinématique plan ?
Quand tous les mouvements ont lieu dans des plans parallèles. On n'y garde que quatre liaisons planes : encastrement, glissière, pivot et sphère-plan ; une liaison qui laisse les trois mouvements plans ne se dessine pas. Une pivot glissant dont l'axe est dans le plan se dessine en glissière. À l'inverse, on ne met jamais de symboles plans sur une épure en perspective.
Pivot glissant ou sphère-cylindre : comment choisir la liaison ?
On regarde la longueur du centrage rapportée au diamètre . Un centrage long, avec de l'ordre de 1,5 ou plus, se modélise par une pivot glissant. Un centrage court, avec de l'ordre de 0,8 ou moins, se modélise par une sphère-cylindre. Ce sont des ordres de grandeur, et la liaison se justifie toujours par les surfaces en contact.
Comment y accéder
Ce chapitre fait partie des chapitres offerts : il s'ouvre en entier avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet, les tarifs ou une question, écris-nous sur WhatsApp.