 Prepa Help
Chaînes de solides, liaisons équivalentes, mobilité et hyperstatisme : cours, méthodes et exercices corrigés
Chaînes de solides ouvertes et fermées, liaisons équivalentes en série et en parallèle par les approches cinématique et statique, cas usuels reconnus sans calcul, inconnues que la statique ne détermine pas, modèle simplifié, conditions et limites du modèle plan, liaison équivalente en Python.
- 20méthodes
- 37exercices corrigés
- 4problèmes
- 22pièges
- 157figures
Un arbre tourne dans deux paliers : faut-il le modéliser par deux pivots, ou par une sphérique et une sphère-cylindre ? Ce chapitre apprend à reconnaître sur le graphe des liaisons deux liaisons en série ou en parallèle, puis à trouver la liaison équivalente qui les remplace, par l'approche statique et par l'approche cinématique, tout étant écrit au même point et dans la même base. Il donne les cas usuels à reconnaître sans calcul, les positions particulières qui changent le résultat et les associations qui ne donnent aucune liaison normalisée. Il montre ce que le calcul apprend en plus : des inconnues que la statique ne détermine pas en parallèle, des mouvements internes en série. Il explique comment simplifier un modèle de mécanisme, quand un modèle plan suffit et ce qu'il ne voit pas. Pour les classes qui les ont au programme, il traite aussi la mobilité d'un modèle (mobilité utile et mobilité interne) et le degré d'hyperstatisme : formules cinématique et statique, conditions géométriques de montage, conséquences sur la réalisation, modification du modèle pour le rendre isostatique. Il fait partie du programme de sciences industrielles de MPSI et PCSI au Maroc, au troisième trimestre, et de MPSI, PCSI, MP2I, PTSI et TSI en France, au deuxième semestre. La mobilité est au programme de MPSI et PCSI au Maroc, de PTSI et de TSI ; le degré d'hyperstatisme, de PCSI au Maroc, de PTSI et de TSI. En MPSI en France, ni l'une ni l'autre ne sont au programme ; en PCSI et en MP2I, elles sont vues en deuxième année. On y trouve aussi un programme Python qui trouve une liaison équivalente par le rang des torseurs, puis des exercices corrigés et des problèmes tirés de sujets réels.
Ce que tu sauras faire
Un modèle de mécanisme est fait de solides indéformables et de liaisons parfaites ; le mécanisme réel est fait de pièces qui se touchent en plusieurs endroits, avec de petits défauts. Le chapitre « Modélisation des liaisons, graphe des liaisons et schéma cinématique » a nommé sans calcul la liaison que réalisent plusieurs contacts ; le chapitre « Statique des solides » a rencontré des mécanismes où la statique ne trouve pas toutes les inconnues. Ce chapitre fait le calcul, et dit ce qu'il apprend. À la fin du chapitre, tu dois savoir :
- reconnaître sur le graphe des liaisons deux liaisons en série ou en parallèle ;
- déterminer la liaison équivalente par l'approche statique et par l'approche cinématique, et la nommer avec ses caractéristiques géométriques ;
- reconnaître sans calcul la liaison équivalente dans les cas usuels, et une association qui ne donne aucune liaison normalisée ;
- compter, dans une association en parallèle, les inconnues que la statique ne détermine pas ;
- simplifier un modèle de mécanisme ;
- dire quand un modèle plan suffit, et ce qu'il ne voit pas ;
- trouver une liaison équivalente en Python.
Tu dois aussi savoir trouver la mobilité d'un modèle, et la séparer en mobilité utile et mobilité interne.
L’essentiel du chapitre Extrait gratuit
- En parallèle : plusieurs liaisons entre les deux mêmes classes (plusieurs arcs entre deux sommets).
- En série : deux liaisons qui se suivent à travers une classe intermédiaire sans autre liaison ni autre action.
- (bâti compris), , ; pour une liaison parfaite ; .
- La liaison posée à la place de l'association : mêmes mouvements, mêmes actions transmises, pièces intermédiaires sans masse.
- Donnée avec sa caractéristique : centre, axe, direction, normale. Pas toujours normalisée : on la décrit alors par ses mouvements.
- Parallèle, approche statique : .
- Parallèle, approche cinématique : égal à et à .
- Série, approche cinématique : .
- Série, approche statique : égal à et à .
- Tout au même point, dans la même base : , .
- Statique en parallèle, cinématique en série ; l'autre approche en contrôle.
- Sphérique + sphère-cylindre d'axe passant par le centre : pivot. Deux sphériques : pivot d'axe par les deux centres.
- Deux sphère-cylindres de même axe : pivot glissant. Deux pivots (ou pivot et pivot glissant) de même axe : pivot.
- Deux pivots glissants parallèles : glissière. Pivot glissant + sphère-plan hors de l'axe, de normale perpendiculaire au plan (axe, point de contact) : glissière.
- Trois sphère-plans de normales parallèles non alignés : appui plan.
- En série : sphérique + appui plan : sphère-plan ; glissière + sphérique : sphère-cylindre ; deux pivots concourantes : sphérique à doigt.
- Position particulière : la sphère-cylindre dont l'axe ne passe pas par le centre de la sphérique ne donne plus une pivot.
- En parallèle : des inconnues que la statique ne détermine pas (deux pivots de même axe : 10 inconnues, 5 équations utiles).
- En série : des mouvements internes des pièces intermédiaires (la bille du stylo).
- Simplifier un modèle : graphe et schéma minimaux, hypothèse dite.
- Conditions : mouvements parallèles à un plan ; pivots d'axes normaux ; glissières dans le plan ; actions dans le plan ou symétriques.
- Torseurs plans : , , ; , , . Trois équations par isolement.
- Il ne voit pas les conditions hors du plan (parallélisme des axes, position selon la normale) : on ne conclut pas sur le montage avec lui.
Une méthode du chapitre Extrait gratuit
Deux liaisons ou plus entre les deux mêmes classes ; un sujet demande « par une étude statique ».
, au même point, dans la même base ; .
- Choisir le point (centre ou point d'axe commun, sinon centre de la liaison qui a le plus d'inconnues) et la base.
- Écrire chaque torseur d'action dans son repère privilégié, puis le transporter au point choisi.
- Additionner composante par composante.
- Repérer les composantes toujours nulles et celles qui peuvent prendre une valeur quelconque, indépendamment.
- Reconnaître la liaison et la nommer avec sa caractéristique.
« On écrit les deux torseurs au point , dans la base . Transport de l'action en , avec : . La somme a cinq composantes indépendantes et un moment nul selon : la liaison équivalente est une pivot d'axe . »
Une règle de traçage glisse sur une table (appui plan de normale ) en s'appuyant contre deux butées d'un guide, en et en (deux sphère-plans de normale ), avec . Au point : l'appui plan transmet , , ; les butées et , et le transport de la seconde donne . Somme : , et , , , , indépendants : une glissière de direction . Avec une seule butée, ou deux butées l'une derrière l'autre selon (), la règle pourrait encore tourner autour de .
- Additionner deux moments écrits en deux points différents.
- Oublier le terme de transport .
- Conclure « glissière » sur une seule composante nulle.
Exercices 2, 3, 5, 6, 9, 10, 12, 15 et 16 ; problèmes 1 et 2.
Un exercice corrigé Extrait gratuit
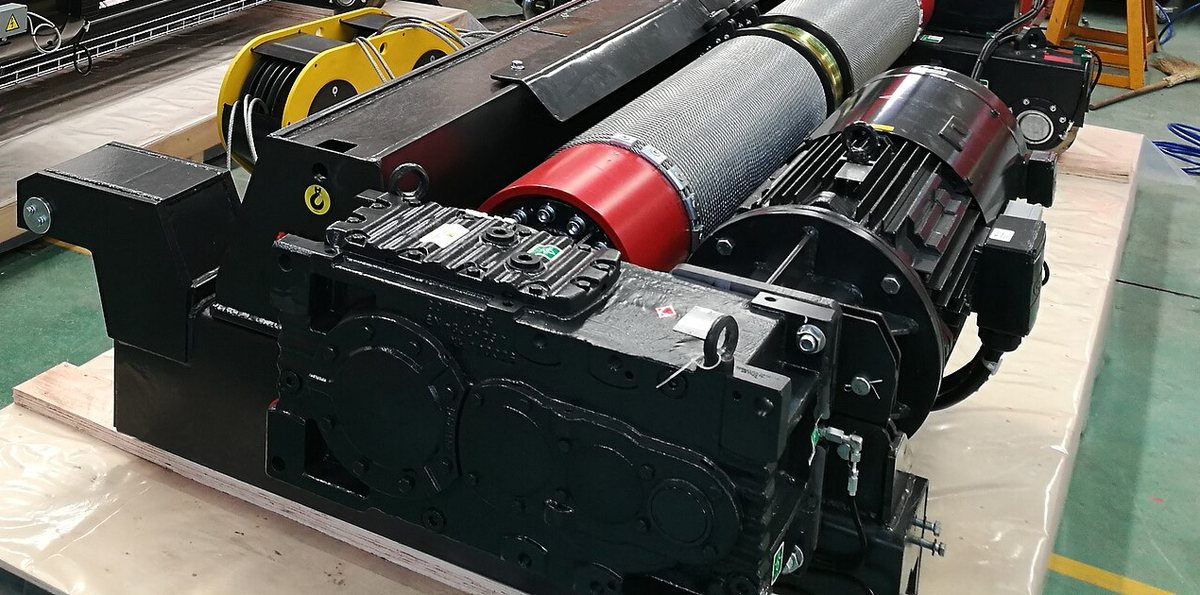
Dans un poste de soudage automatisé, un pont roulant charge les pièces. La charge pend à deux câbles qui s'enroulent sur un tambour 5, entraîné par un moteur électrique. Le tambour tourne par rapport au bâti 0 du chariot ; il est tenu à ses deux extrémités par deux liaisons. On veut savoir quelle liaison unique ces deux appuis réalisent entre le tambour et le bâti.
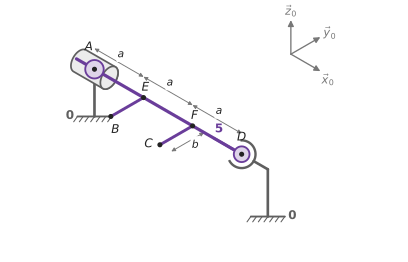
- Le tambour 5 est modélisé par un arbre sur lequel sont soudées, en et en , deux barres et perpendiculaires à l'arbre, où s'attachent les câbles : , et , base orthonormée directe liée au bâti, verticale ascendante.
- En : liaison sphère-cylindre de centre et d'axe ; en : liaison sphérique de centre . Les deux liaisons sont parfaites ; la pesanteur est négligée.
- Les actions transmissibles par ces deux liaisons (forme établie au chapitre « Modélisation des actions mécaniques : modèles local et global, frottement, torseurs des liaisons ») sont données :
- Sans faire aucun calcul, donner la liaison équivalente aux deux liaisons entre 5 et 0, avec ses caractéristiques. Justifier en une phrase.
- Question ajoutée. Retrouver ce résultat par l'approche statique : écrire les deux torseurs au point , les ajouter et reconnaître la forme obtenue.
- Question ajoutée. Contrôler le résultat par l'approche cinématique.
- Question ajoutée. Combien d'inconnues d'action les deux liaisons comptent-elles, et combien de composantes indépendantes le torseur équivalent possède-t-il ? Lequel des deux appuis arrête le tambour le long de son axe ? Pourquoi les liaisons ne peuvent-elles pas, à elles seules, retenir la charge ?
Méthodes 1, 7, 2 et 3. Les deux liaisons relient directement les mêmes classes. Pour la question 1, regarder où passe l'axe de la sphère-cylindre par rapport au centre de la sphérique. Pour la question 2, transporter le torseur de en avec , puis chercher la composante qui reste nulle quelles que soient les inconnues. Pour la question 3, les deux liaisons en parallèle imposent le même mouvement : on égale les torseurs cinématiques au même point. Pour la question 4, comparer le nombre d'inconnues au nombre de composantes indépendantes (méthode 8).
1. Les deux liaisons relient directement le bâti 0 et le tambour 5 : elles sont en parallèle (méthode 1). La sphérique fixe le centre ; l'axe de la sphère-cylindre passe par , puisque . Une sphérique et une sphère-cylindre dont l'axe passe par son centre laissent une seule rotation, autour de la droite qui joint les deux centres (méthode 7) : la liaison équivalente est une pivot d'axe , c'est-à-dire d'axe .
2. On choisit le point , situé sur l'axe attendu, et la base (méthode 6). Le torseur de la sphère-cylindre est déjà écrit en . Celui de la sphérique se transporte de en :
car et . En parallèle, l'action du bâti sur le tambour est la somme des deux actions (méthode 2) :
On l'identifie à un torseur de composantes , , , , , en . Le moment sur est nul quelles que soient les inconnues : . Les cinq autres composantes sont indépendantes : pour des valeurs quelconques de , , , , , on trouve , , , puis et , puisque . Un torseur d'action dont seul le moment sur est nul, en un point de l'axe , est celui d'une pivot d'axe . On retrouve le résultat de la question 1.
3. Torseurs cinématiques du tambour par rapport au bâti. La sphère-cylindre laisse les trois rotations et la translation le long de son axe ; la sphérique, les trois rotations :
On transporte le second en :
En parallèle, le tambour n'a qu'un seul mouvement par rapport au bâti : les deux torseurs sont égaux en (méthode 3). Les rotations donnent , , ; les vitesses donnent , et , soit . Il reste
une seule rotation, autour de , et aucune vitesse en : c'est bien une pivot d'axe . Les deux approches s'accordent.
4. Les deux liaisons comptent inconnues d'action, et le torseur équivalent a cinq composantes indépendantes. La question 2 a montré qu'on peut calculer chaque inconnue à partir du torseur équivalent : la statique du tambour détermine toutes les actions des appuis. Il n'y a ni inconnue en trop, ni condition de montage sur la longueur .
Seule la sphérique a une composante le long de l'axe : c'est l'appui en qui arrête le tambour selon . En , l'arbre peut glisser dans son alésage ; si le tambour s'allonge en s'échauffant, ou si la distance entre les deux paliers n'est pas exactement celle de l'arbre, il se monte et tourne sans forcer.
Enfin, le moment sur du torseur équivalent est nul : les appuis laissent le tambour tourner librement autour de son axe. Le couple des câbles autour de cet axe ne peut donc être équilibré que par une autre action, celle du frein ; son calcul relève du chapitre « Statique des solides : principe fondamental et stratégie d'isolement ».
Une sphérique et une sphère-cylindre dont l'axe passe par son centre donnent une pivot d'axe la droite des deux centres : on le dit sans calcul (méthode 7), mais on vérifie toujours que l'axe passe par le centre. Par la statique, on ajoute les torseurs au même point, après transport, et l'on cherche la composante qui reste nulle (méthodes 2 et 6) ; par la cinématique, on égale les torseurs au même point (méthode 3). Ici, cinq inconnues pour cinq composantes indépendantes : la statique les donne toutes (méthode 8).
Le cours détaillé, toute la fiche « L'essentiel », 20 méthodes, 22 pièges corrigés, la carte mentale, 37 exercices corrigés, 4 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Les trois premiers chapitres de chaque matière sont offerts avec un compte d’essai gratuit.
Ouvrir l'essai gratuitVoir les offresPlan du cours
- 1. Pourquoi ce chapitre
- 2. Rappels
- 3. Associations en série et en parallèle, liaison équivalente
- 4. Liaisons en parallèle
- 4.1 Approche statique
- 4.2 Approche cinématique
- 5. Liaisons en série
- 5.1 Approche cinématique
- 5.2 Approche statique
- 6. Les quatre règles
- 7. Reconnaître la liaison équivalente
- 7.1 Choisir le point et la base
- 7.2 Reconnaître et nommer
- 7.3 Les cas usuels, sans calcul
- 7.4 Trois liaisons ou plus
- 7.5 Une liaison qui n'est pas normalisée
- 7.6 Une position particulière
- 8. Ce que le calcul montre en plus
- 9. Simplifier un modèle de mécanisme
- 10. Conditions et limites de la modélisation plane
- 11. Python : la liaison équivalente par le rang
- 12. Expériences sans achat
- 13. Sur la copie
- 14. Mobilité d'un modèle
- 14.1 Définitions
- 14.2 Trouver la mobilité en bloquant les mouvements
- 14.3 Association en série, chaîne d'un mécanisme
- 14.4 La trappe par la fermeture cinématique
- 15. Degré d'hyperstatisme
- 15.1 Une association en parallèle
- 15.2 Un modèle : deux définitions
- 15.3 Les deux formules
- 15.4 Ce que change un degré d'hyperstatisme non nul
- 15.5 Rendre un modèle isostatique
- 15.6 Modèle plan et modèle spatial
- 15.7 Ce que dit un logiciel
- 15.8 Le degré d'hyperstatisme par la fermeture cinématique
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Reconnaître une association en série ou en parallèle sur le graphe des liaisons
- Déterminer la liaison équivalente à des liaisons en parallèle par l'approche statique
- Déterminer la liaison équivalente à des liaisons en parallèle par l'approche cinématique
- Déterminer la liaison équivalente à des liaisons en série par l'approche cinématique
- Déterminer la liaison équivalente à des liaisons en série par l'approche statique
- Choisir le point et la base, reconnaître la liaison et donner ses caractéristiques
- Nommer sans calcul la liaison équivalente dans les cas usuels, et le justifier en une phrase
- Compter, dans une association en parallèle, les inconnues que la statique ne détermine pas
- Simplifier un modèle de mécanisme et le rendre sur un document réponse
- Justifier un modèle plan, écrire ses torseurs plans, dire ce qu'il ne voit pas
- Trouver une liaison équivalente en Python par le rang des torseurs
- Trouver la mobilité d'un modèle : mobilité utile, puis mobilités internes
- Calculer le degré d'hyperstatisme d'une association en parallèle et nommer les inconnues hyperstatiques
- Calculer le degré d'hyperstatisme par la formule cinématique, et le contrôler par la formule statique
- Traduire un degré d'hyperstatisme en conditions géométriques dans les cas usuels
- Conclure sur un degré d'hyperstatisme non nul : montage, réalisation, coût, intérêt
- Modifier un modèle pour le rendre isostatique par substitution de liaisons, puis le vérifier
- Passer du modèle plan au modèle spatial et dire quand la relation vaut
- Écrire la fermeture cinématique d'une boucle et en déduire la mobilité et le degré d'hyperstatisme
- Rendre un modèle isostatique par ajout d'un solide
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (13)
- Six associations à lire : série ou parallèle, puis la liaison sans calcul
- Deux montages de devoir : trois sphère-plans, puis un arbre sur une sphère-cylindre et une pivot glissant
- Le tambour d'un pont roulant sur ses deux appuis
- Le galet d'une table d'introduction et le bâti : une liaison en série
- Le bloc moteur sur son châssis : un appui plan et deux sphère-plans
- Le siège d'un télésiège sur son axe : deux sphériques
- Le robot laveur de façade : du porteur à la vitre
- Compter les mouvements de deux montages de devoir
- Le stylo à bille démonté
- Le siège du télésiège, suite
- Trois associations, trois degrés
- Le moteur hydraulique à cames
- L'amortisseur d'un fauteuil roulant
Entraînement (19)
- Trois mécanismes, trois liaisons équivalentes
- La doseuse de pâte : deux liaisons entre le maneton et le piston
- Le coulisseau sur deux pivots glissants : la statique, le transport, ce qui reste inconnu
- Une chaîne ouverte d'arbre à disque : pivot, sphérique, appui plan
- La masselotte d'une montre automatique : quatre contacts pour une liaison
- Le bras du robot de traite vu dans son plan
- Python : la liaison équivalente de trois montages
- Le fouloir à deux vérins : mouvements utiles et internes
- La tuyère à quatre vérins
- La plateforme élévatrice : une vis, une glissière et quatre douilles
- Le bras de verticalisation d'un déambulateur
- Le bloc pivotant d'un appareil de marche
- Le serrage à vis à deux filets
- La lentille d'un objectif à mise au point automatique : deux pivots de trop
- La plaque tenue par sept tubes
- Le train pendulaire, dans le plan et dans l'espace
- La tige commandée par un excentrique
- La barrière à renvoi d'angle : trois lignes qui ne disent rien
- La machine de traction-torsion : ajouter une pièce
Approfondissement (5)
- Une association qui n'est aucune liaison normalisée
- Le banc d'épreuve de tubes : deux outillages et une position particulière
- La table d'introduction à deux vérins : un degré, et le prix de la rigidité
- Le robot d'impression à quatre roues omnidirectionnelles
- Le bras de radiographie sur trois colonnes
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- L'élévateur de bobine : quatre liaisons équivalentes
- La tuyère à ouverture variable : un vérin, deux vérins
- Le robot de ponçage : maintien en position de la plate-forme
- Les panneaux déroulants : guider le rouleau
Questions fréquentes
Quelle différence entre des liaisons en série et des liaisons en parallèle ?
Deux liaisons sont en parallèle quand elles relient les deux mêmes classes : sur le graphe des liaisons, plusieurs arcs entre les deux mêmes sommets. Elles sont en série quand elles se suivent à travers une classe intermédiaire qui n'a pas d'autre liaison ni d'autre action : un sommet où n'arrivent que ces deux arcs. Une pièce qui reçoit un ressort ou un moteur ne forme pas une association en série. Un graphe se réduit de proche en proche, en remplaçant chaque association par sa liaison équivalente.
Qu'est-ce qu'une liaison équivalente ?
C'est la liaison que l'on pose entre deux classes à la place d'une association de liaisons : elle permet les mêmes mouvements et transmet les mêmes actions, les pièces intermédiaires étant supposées sans masse. On la cherche parmi les liaisons normalisées et on la donne toujours avec sa caractéristique géométrique : centre, axe, direction ou normale. Le nom seul ne dit pas où est l'axe.
Comment déterminer la liaison équivalente à des liaisons en parallèle ?
Par l'approche statique, on additionne les torseurs des actions transmissibles : . Par l'approche cinématique, on écrit que le mouvement de 2 par rapport à 0 est permis par chaque liaison : les torseurs cinématiques sont égaux. Tous les torseurs sont écrits au même point et dans la même base, avec . Exemple : une sphérique de centre et une sphère-cylindre d'axe , avec , donnent cinq composantes d'action indépendantes et un moment toujours nul selon : une pivot d'axe .
Comment déterminer la liaison équivalente à des liaisons en série ?
Par l'approche cinématique, on compose les mouvements : , au même point et dans la même base. Par l'approche statique, la pièce intermédiaire sans masse transmet la même action : une composante ne passe que si les deux liaisons savent la transmettre. Exemple : une glissière de direction suivie d'une sphérique de centre donnent trois rotations autour de et une translation selon , soit une sphère-cylindre d'axe . Pour aller vite : la statique en parallèle, la cinématique en série, l'autre approche en contrôle.
Quelles liaisons équivalentes reconnaître sans calcul ?
En parallèle : une sphérique et une sphère-cylindre dont l'axe passe par le centre donnent une pivot ; deux sphériques, une pivot d'axe passant par les deux centres ; deux sphère-cylindres de même axe, une pivot glissant ; deux pivots de même axe, une pivot ; deux pivots glissants d'axes parallèles, une glissière ; trois sphère-plans de normales parallèles non alignés, un appui plan. En série : une sphérique et un appui plan donnent une sphère-plan ; une glissière et une sphérique, une sphère-cylindre ; deux pivots d'axes concourants, une sphérique à doigt. Les conditions géométriques font partie du résultat : si l'axe de la sphère-cylindre ne passe pas par le centre de la sphérique, on n'obtient plus une pivot.
Une liaison équivalente est-elle toujours une liaison normalisée ?
Non. Elle existe toujours comme ensemble de mouvements et d'actions, mais elle n'a pas toujours la forme d'une liaison du tableau. Le bras d'une lampe d'atelier, fait de deux pivots d'axes parallèles en série, laisse à la tête deux mouvements indépendants : une rotation autour de l'axe et une translation perpendiculaire à cet axe. Aucune liaison normalisée n'a cette forme ; on décrit alors la liaison équivalente par ses mouvements, dans la position étudiée.
Quand peut-on utiliser un modèle plan ?
Quand quatre conditions sont réunies : toutes les pièces se déplacent parallèlement à un même plan, les axes des pivots sont perpendiculaires à ce plan, les directions des glissières sont dans ce plan, et les actions mécaniques sont dans ce plan ou symétriques par rapport à lui. Chaque torseur ne garde alors que trois composantes et chaque isolement donne trois équations. Le modèle plan suffit pour étudier le mouvement et les efforts dans le plan, mais il suppose d'avance les axes parallèles et les pièces dans le même plan : on ne conclut pas sur le montage avec lui.
Qu'est-ce que la mobilité d'un mécanisme ?
La mobilité d'un modèle est le nombre de mouvements indépendants qu'il permet, c'est-à-dire le nombre de paramètres à fixer pour immobiliser toutes ses pièces. On la sépare en mobilité utile, les mouvements qui relient l'entrée à la sortie, et mobilité interne, les mouvements d'une pièce qui ne changent ni l'entrée ni la sortie : . On la trouve en bloquant l'entrée, puis en cherchant ce qui bouge encore. Dans un stylo à bille, la pointe sur la feuille a cinq mouvements utiles, et la bille trois rotations internes autour de son centre : . Le nombre de moteurs n'est pas la mobilité. Ce point est au programme de MPSI et PCSI au Maroc, de PTSI et de TSI.
Comment calculer le degré d'hyperstatisme d'un mécanisme ?
Avec classes bâti compris, liaisons, cycles, degrés de liberté et inconnues d'action au total, la formule cinématique donne et la formule statique ; on calcule par l'une et l'on contrôle par l'autre. Pour une association en parallèle, , où est le nombre de composantes d'action de la liaison équivalente. Un arbre sur deux pivots de même axe a ; sur une sphérique et une sphère-cylindre, . La mobilité se trouve par l'analyse du mécanisme, jamais en devinant, et négatif signale une erreur de comptage. Ce point est au programme de PCSI au Maroc, de PTSI et de TSI.
Que change un mécanisme hyperstatique, et comment le rendre isostatique ?
Un modèle de degré demande conditions géométriques exactes : une inconnue hyperstatique de force répond à une distance, une inconnue de moment à un angle. Si elles ne sont pas tenues, les pièces ne s'assemblent pas, ou s'assemblent en forçant, avec des efforts parasites qui usent et échauffent les liaisons. On les tient par une cotation stricte, un réglage ou des éléments déformables, ce qui coûte ; en échange, le montage est plus rigide et répartit mieux la charge. Pour le rendre isostatique, on remplace une liaison par une autre qui libère exactement les degrés contraints, sans toucher la mobilité utile, puis on recompte et : deux pivots deviennent une sphérique et une sphère-cylindre. Remplacer une pivot par une pivot glissant ne fait passer que de 5 à 4.
Comment y accéder
Ce chapitre fait partie de l'accès complet. Les trois premiers chapitres de chaque matière (deux par bloc en économie et droit, en management et gestion) sont offerts avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet et les tarifs, vois les offres.