 Prepa Help
Correction d'un système asservi et correcteur numérique : P, PI, avance de phase, récurrence (cours et exercices corrigés de génie électrique TSI2)
- TSI 2
- Offert à l'essai
Rôle d'un correcteur ; correcteurs proportionnel, proportionnel intégral et à avance de phase : effets sur la stabilité, la précision et la rapidité, réglage par les marges ; correcteur numérique : échantillonnage, quantification, équations de récurrence et implantation.
- 17méthodes
- 34exercices corrigés
- 3problèmes
- 16pièges
- 84figures
Quand un simple gain ne tient pas à la fois la précision et la stabilité, il faut un correcteur qui change la forme de la boucle. Ce chapitre de génie électrique de deuxième année apprend à choisir entre un correcteur proportionnel, proportionnel intégral (PI) et à avance de phase selon le défaut à corriger, à régler seul le gain d'un correcteur proportionnel pour une marge de phase, une marge de gain ou un temps de réponse imposés, à régler un PI (placement de ou compensation du pôle dominant) et une avance de phase (choix de , , ) en suivant la démarche fournie par l'énoncé, à prévoir l'effet d'un correcteur et d'un changement du modèle sur les performances, puis à passer au correcteur numérique : échantillonnage, quantification, discrétisation par la méthode d'Euler, équation de récurrence, algorithme sur la carte de commande avec saturation, et choix de la période d'échantillonnage, dont l'augmentation rend la boucle moins stable puis instable. Il suit la partie A.2 « Correction d'un système asservi » du programme de génie électrique de la TSI2 au Maroc (version de 2024), avec des exercices corrigés et des problèmes tirés des sujets du CNC de TSI.
Ce que tu sauras faire
Le moteur à courant continu étudié au chapitre 1 (section 10.3) a laissé un problème ouvert. Ici, il entraîne le tapis élévateur d'une huilerie : asservi en vitesse avec un simple gain, il garde un écart statique ; asservi en position, aucun gain ne lui donne à la fois un bon amortissement et une bonne précision. Le gain seul ne suffit pas : il faut changer la forme de la boucle. C'est le rôle du correcteur. Ce chapitre montre comment choisir un correcteur, comment le régler pour tenir un cahier des charges, puis comment le programmer sur la carte de commande qui pilote le moteur. À la fin du chapitre, tu dois savoir :
- dire ce qu'un correcteur doit corriger (stabilité, précision ou rapidité) et choisir entre un correcteur proportionnel (P), proportionnel intégral (PI) et à avance de phase ;
- régler seul le gain d'un correcteur proportionnel pour une marge de phase, une marge de gain ou un temps de réponse imposés ;
- régler un PI et un correcteur à avance de phase en suivant la démarche donnée par l'énoncé, puis vérifier le résultat ;
- tracer le diagramme de Bode d'un PI et d'une avance de phase, et celui de la FTBO corrigée ;
- prévoir l'effet d'un correcteur et d'un changement du modèle sur les trois performances ;
- caractériser une acquisition numérique : période d'échantillonnage, nombre de bits, pas de quantification ;
- écrire l'équation de récurrence d'un correcteur par la méthode d'Euler et calculer les premiers termes de la commande ;
- écrire l'algorithme du correcteur sur la carte de commande, avec la saturation ;
- choisir la période d'échantillonnage et les paramètres d'une simulation, et montrer par simulation les limites du modèle continu.
L’essentiel du chapitre Extrait gratuit
- Le gain seul ne règle pas à la fois précision et stabilité (dilemme du chapitre 1) : le correcteur change la forme de la FTBO.
- Précision : basses pulsations (classe, gain statique). Stabilité : phase en . Rapidité : valeur de .
- Le correcteur est entre le comparateur et le préactionneur : , FTBO corrigée FTBO non corrigée.
- Un réglage se vérifie aussi sur la commande qu'il demande (saturation).
- : gain translaté de , phase inchangée ; classe inchangée.
- plus grand : écart fini plus petit, plus grande, marges plus faibles.
- Marge de phase imposée : phase en , puis . Réglage mené seul, sans démarche fournie.
- Temps de réponse d'un premier ordre bouclé : , .
- ; forme avec .
- Bode : dB/décade et avant ; et après ; et dB à la cassure ; une décade après.
- Effets : classe plus 1, écart statique nul (consigne, et perturbation en aval du correcteur) ; perte de phase faible si est loin sous .
- Démarches fournies : puis ; ou = constante de temps dominante (compensation) puis .
- , ; cassures et .
- ; ; ; gain en , en haute pulsation.
- Démarche fournie : en ; ; ; .
- Effets : marge et rapidité augmentées ; classe inchangée ; précision selon ; bruit amplifié ; un étage donne rarement plus de .
| Défaut | Correcteur |
|---|---|
| écart statique non nul exigé nul | PI |
| marge insuffisante à la rapidité voulue | avance de phase |
| écart fini un peu trop grand, marge confortable | P de gain plus grand |
- PD, PID, retard de phase, synthèse complète, transformée en z : hors programme.
- Un modèle n'est jamais exact : la marge est la réserve qui garde la boucle stable quand le gain, l'inertie ou un retard changent.
Une méthode du chapitre Extrait gratuit
Compétence : résoudre. L'énoncé impose de « compenser le pôle dominant » (ou le pôle le plus lent) avec le zéro du PI, puis de régler le gain pour une marge ou un temps de réponse.
PI : . Pôle dominant : la plus grande constante de temps . Après compensation, la FTBO perd et gagne .
- Identifier la constante de temps la plus grande ; poser .
- Simplifier la FTBO corrigée ; elle contient un intégrateur.
- Régler comme un proportionnel : pour la marge (fiche de la marge de phase), ou pour le temps de réponse si la FTBO se réduit à (FTBF du premier ordre).
- Calculer les performances obtenues et conclure.
« On pose s pour compenser le pôle dominant : . La phase vaut en rad/s ; y place la coupure. On obtient et un écart statique nul (classe 1) : les exigences de stabilité et de précision sont satisfaites. »
, et écart nul exigés (valeurs choisies). s ; phase en rad/s ; donne . FTBF : rad/s, , %, s.
- Compenser le pôle rapide au lieu du pôle dominant.
- Garder dans la FTBO le pôle que le zéro a simplifié.
- Oublier le du dénominateur dans le calcul de .
Exercices 7, 16, 17, 18, 19, 20 et 31.
Un exercice corrigé Extrait gratuit
La commande vectorielle d'une machine asynchrone de tramway permet de régler le flux séparément du couple. Le modèle du flux est donné ci-dessous. On a vu (chapitre 1) qu'un correcteur proportionnel laisse une erreur statique non nulle. On opte maintenant pour un PI .
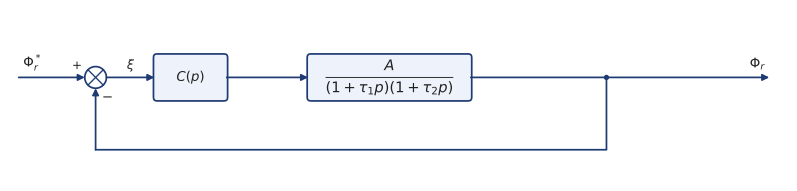
Données : , s, s.
- (D.2) Déterminer l'expression de la FTBO.
- (D.3) Calculer l'erreur statique. Justifier.
- (D.4) Donner la condition de choix de par rapport à la pulsation de coupure du système non corrigé pour ne pas le déstabiliser. Calculer .
- (D.5.1) On veut en boucle fermée une réponse du second ordre. Quelle valeur de optimise le temps de réponse ?
- (D.5.2) En déduire la nouvelle FTBO.
- (Question ajoutée, valeur choisie) On impose une marge de phase de . Calculer , puis le dépassement et le temps de réponse de la boucle fermée.
Méthodes 6 et 10. Compenser le pôle le plus lent supprime un premier ordre lent de la boucle.
1.
2. Le PI apporte un intégrateur : FTBO de classe 1, erreur statique nulle pour un échelon de consigne de flux.
3. Il faut (une décade en dessous) pour que le PI ne retire presque rien à la phase autour de la coupure. Non corrigé () : donne rad/s.
4. On compense le pôle dominant : s. La boucle perd son pôle lent et la FTBF devient un second ordre.
5.
6. donne rad/s. Gain unité :
La marge de gain reste infinie (la phase n'atteint pas ). En boucle fermée : , s. Le sujet impose (chapitre 1, , ) : une marge plus grande donne un gain plus faible, moins de dépassement, et ici une réponse un peu plus rapide, parce que les oscillations s'amortissent plus vite.
Avec la compensation, le PI transforme deux premiers ordres en un intégrateur suivi du pôle rapide : le réglage de redevient celui d'un correcteur proportionnel.
Le cours détaillé, toute la fiche « L'essentiel », 17 méthodes, 16 pièges corrigés, la carte mentale, 34 exercices corrigés, 3 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Ce chapitre est offert : il s’ouvre en entier avec un compte d’essai gratuit.
Ouvrir l'essai gratuitUne question ? WhatsAppPlan du cours
- 1. Rappels utiles
- 1.1 Ce qui vient du chapitre 1
- 1.2 Rappels de première année sur la numérisation
- 2. Pourquoi corriger
- 2.1 Un cahier des charges que le gain ne tient pas
- 2.2 Place et rôle du correcteur
- 2.3 Ce qu'un correcteur ne fait pas
- 3. Correcteur proportionnel
- 3.1 Effets du gain
- 3.2 Régler le gain pour une marge de phase imposée
- 3.3 Autres exigences : marge de gain, coupure, temps de réponse
- 3.4 Limite du correcteur proportionnel
- 4. Action intégrale et correcteur PI
- 4.1 L'intégrateur pur
- 4.2 Le correcteur PI
- 4.3 Effets du PI
- 4.4 Régler un PI : les deux démarches fournies par les sujets
- 4.5 Saturation et action intégrale
- 5. Correcteur à avance de phase
- 5.1 Forme et diagramme de Bode
- 5.2 Démarche de réglage fournie
- 5.3 Effets de l'avance de phase
- 6. Choisir un correcteur
- 6.1 Quel défaut, quel correcteur
- 6.2 Influence des paramètres du modèle
- 6.3 Ce qui n'est pas au programme
- 7. Du continu au numérique : la carte de commande
- 7.1 La chaîne numérique
- 7.2 Échantillonnage
- 7.3 Quantification
- 8. Équation de récurrence d'un correcteur
- 8.1 De à l'équation différentielle
- 8.2 Approximation d'Euler
- 8.3 Récurrences des correcteurs du programme
- 9. Algorithme et implantation sur la carte de commande
- 9.1 La boucle temps réel
- 9.2 Le programme
- 10. Choix de et limites du modèle continu
- 10.1 La période d'échantillonnage agit comme un retard
- 10.2 Ce que montre la simulation
- 10.3 Paramètres du solveur d'une simulation
- 10.4 Simuler en Python
- 11. Conclure sur un système corrigé
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Choisir le type de correcteur à partir d'un cahier des charges non satisfait
- Régler un correcteur proportionnel pour une marge de phase imposée
- Régler un correcteur proportionnel pour une marge de gain, une pulsation de coupure ou un temps de réponse
- Montrer qu'un correcteur annule l'écart statique vis-à-vis de la consigne et d'une perturbation
- Tracer le Bode asymptotique et réel d'un PI ; obtenir le Bode de la FTBO corrigée
- Régler un PI par compensation du pôle dominant, puis
- Régler un PI par la règle « une décade sous la coupure », puis
- Tracer le Bode d'un correcteur à avance de phase
- Régler une avance de phase avec la démarche fournie et vérifier la marge obtenue
- Conclure sur les performances du système corrigé et comparer au cahier des charges
- Caractériser une acquisition : bits, pas de quantification, valeur lue, fréquence d'échantillonnage
- Écrire l'équation différentielle d'un correcteur à partir de
- Discrétiser un correcteur par Euler et écrire son équation de récurrence
- Calculer à la main les premiers termes de la commande pour un échelon d'écart
- Écrire l'algorithme du correcteur sur la carte de commande
- Choisir la période d'échantillonnage et les paramètres du solveur, juger l'écart entre continu et numérique
- Répondre sur un document réponse : Bode du correcteur et de la FTBO corrigée
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (14)
- Le rôle du correcteur dans la boucle
- Quel correcteur pour quel défaut
- La turbine : intégral pur ou PI
- Régler un gain pour 45° de marge de phase
- Un gain pour un temps de réponse
- Le diagramme de Bode d'un PI
- PI par compensation du pôle dominant
- Étude d'un correcteur à avance de phase
- Le PI annule-t-il l'écart dû à une perturbation
- L'acquisition de la vitesse d'un convoyeur
- Une carte ±5 V sur 12 bits
- De la fonction de transfert d'un PI à sa récurrence
- Les premiers termes d'une commande numérique
- Lire les marges d'un système corrigé sur le document réponse
Entraînement (15)
- Du proportionnel au PI
- Le flux de la machine asynchrone d'un tramway
- La vitesse d'une chaîne de levage
- Le courant d'une éolienne
- La scie à découpe à la volée
- Le robot d'assistance
- Avance de phase sur un troisième ordre
- L'orientation des panneaux d'un micro-réseau
- Quand le modèle change : robustesse d'un réglage
- La loi de commande récurrente d'un convoyeur
- PI numérique : simulation P puis PI
- La récurrence d'une avance de phase
- L'algorithme d'un PI saturé sur la carte de commande
- Une MCC commandée par microcontrôleur : l'effet de Te
- Choisir la période d'échantillonnage et le solveur
Approfondissement (5)
- Le véhicule hybride : intégral puis avance de phase
- Un PI réalisé par amplificateur linéaire intégré
- Période d'échantillonnage et marge de phase
- Rectangles ou trapèzes
- Une avance de phase trop ambitieuse
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- Le débit d'air d'un respirateur
- Le courant d'une liaison à courant continu
- La porte d'un bus électrique
Questions fréquentes
À quoi sert un correcteur PI dans un asservissement ?
Le correcteur PI, , ajoute une action intégrale à l'action proportionnelle. Son intégrateur augmente d'une unité la classe de la FTBO : l'écart statique vis-à-vis d'une consigne en échelon devient nul. Comme il est placé dans le correcteur, donc en amont des perturbations qui agissent sur le procédé (couple résistant, charge), il annule aussi l'écart statique dû à une perturbation en échelon, ce qu'un intégrateur placé en aval ne fait pas. En contrepartie, le PI retarde la phase (de aux basses pulsations à aux hautes) : bien placé, avec environ une décade sous la pulsation de coupure, il ne retire qu'environ à la marge de phase ; placé à la coupure, il en retire .
Comment régler un correcteur PI par compensation du pôle dominant ?
On prend la constante de temps d'intégration égale à la plus grande constante de temps du procédé : le zéro du PI simplifie le pôle lent . La FTBO devient plus simple, avec un intégrateur à la place du pôle lent, et l'on règle ensuite comme un gain proportionnel, pour la marge de phase ou pour le temps de réponse. Exemple : pour le procédé , s donne la FTBO ; une marge de impose la coupure en rad/s, d'où . L'écart statique est nul, le dépassement voisin de 23 % et le temps de réponse à 5 % de 0,62 s.
Comment régler le gain d'un correcteur proportionnel pour obtenir une marge de phase imposée ?
Le gain translate la courbe de gain de la FTBO de sans changer sa phase. On cherche donc d'abord, sur la phase de la FTBO non corrigée, la pulsation où elle vaut (par exemple pour ) ; avec deux arctangentes, on passe par la tangente de leur somme. Puis on impose que la FTBO corrigée coupe 0 dB en : , soit si est le gain en décibels lu en . Ce réglage se mène seul, sans démarche fournie. On vérifie ensuite les autres exigences : un correcteur proportionnel ne change pas la classe et ne peut pas annuler un écart statique en classe 0.
Comment régler un correcteur à avance de phase et choisir le coefficient a ?
Le correcteur s'écrit avec ; sa phase est maximale en et vaut avec . La démarche fournie par les sujets : on lit la phase de la FTBO non corrigée à la pulsation qui doit devenir la coupure ; la phase à apporter est ; on en tire , puis , enfin tel que . Repères : pour , pour , pour , limite pratique d'un seul étage car le gain aux hautes pulsations, , amplifie le bruit. L'avance de phase augmente la marge et la rapidité mais ne change pas la classe.
Comment écrire l'équation de récurrence d'un correcteur numérique ?
On écrit l'équation différentielle du correcteur à partir de (conditions initiales nulles), puis on la prend à l'instant en remplaçant chaque dérivée par la différence arrière d'Euler, , et l'on isole . Pour un PI : donne . Le terme garde la mémoire de l'intégrale ; pour un écart constant égal à 1, la commande monte de à chaque période. La transformée en z n'est pas au programme. Sur la carte de commande, la boucle du programme lit la mesure, calcule , la sature, l'écrit, puis mémorise et pour la période suivante.
Comment choisir la période d'échantillonnage d'un correcteur numérique ?
L'échantillonnage et le bloqueur d'ordre zéro retardent la commande d'environ : la marge de phase perd à peu près radians. On vise environ, soit moins de de perte, et une dizaine d'échantillons au moins dans le temps de réponse ; on respecte aussi Shannon ( supérieure au double de la plus haute fréquence utile, avec un filtre anti-repliement). On compare à la rapidité de la boucle corrigée, pas seulement à la constante de temps du procédé. Exemple : boucle corrigée coupant à 10 rad/s, avec de marge ; à ms, le dépassement passe de 23 % à 30 % ; à 100 ms, il atteint 64 % ; vers 0,20 s, la boucle est à la limite de stabilité, et à 0,25 s elle diverge. La règle « dix fois plus petite que la constante de temps dominante du procédé » (ici 2 s) donnerait 0,2 s : elle ne suffit pas quand la correction a rendu la boucle beaucoup plus rapide que le procédé.
Comment y accéder
Ce chapitre fait partie des chapitres offerts : il s'ouvre en entier avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet, les tarifs ou une question, écris-nous sur WhatsApp.