 Prepa Help
Machine synchrone triphasée : modèle, diagramme de Fresnel, couple, rendement et autopilotage (cours et exercices corrigés de génie électrique TSI2)
Champ tournant et vitesse de synchronisme, constitution à rotor bobiné ou à aimants ; modèle équivalent par phase et diagramme de Fresnel ; puissance, couple et angle d'autopilotage ; bilan des puissances et rendement, en moteur et en alternateur ; alimentation par onduleur, autopilotage, principe de la commande vectorielle et équivalence avec la machine à courant continu.
- 18méthodes
- 32exercices corrigés
- 4problèmes
- 19pièges
- 104figures
Une machine synchrone tourne exactement à la vitesse du champ tournant créé par son stator : c'est l'alternateur des centrales et des groupes électrogènes, et le moteur des servomécanismes, des robots et des véhicules électriques. Ce chapitre de génie électrique de deuxième année énonce le théorème de Ferraris et la vitesse de synchronisme , décrit le rotor à aimants ou bobiné, et pose le modèle d'une phase : force électromotrice à vide, résistance du stator et inductance cyclique, en convention récepteur pour le moteur et générateur pour l'alternateur. Il apprend à ramener un catalogue par phase, à tracer le diagramme de Fresnel avec les angles , et , à exprimer la puissance et le couple , à faire le bilan des puissances et à calculer le rendement, en moteur et en alternateur, et à identifier le modèle par les essais à vide et en court-circuit. Il explique pourquoi un moteur synchrone ne démarre pas seul sur le réseau, puis l'autopilotage par onduleur et capteur de position, avec la vérification de la tension que l'onduleur peut fournir. La commande scalaire y est prise au sens de l'autopilotage à courant et angle imposés, choix dit comme tel ; la commande vectorielle est présentée dans son principe, à partir des équations du plan fournies, pour établir que la machine se comporte comme une machine à courant continu. Le fonctionnement sur réseau fixe, le défluxage et le moteur sans balais trapézoïdal sont des approfondissements signalés. Il suit la partie B.4 « Machine synchrone triphasée » du programme de génie électrique de la TSI2 au Maroc (version de 2024), avec des exercices corrigés et des problèmes tirés des sujets du CNC de TSI.
Ce que tu sauras faire
Au chapitre 5, le variateur prévu pour la pompe de la centrale hydraulique de la presse a reçu son onduleur. Le vendeur revient maintenant avec une autre proposition : remplacer le moteur asynchrone de la pompe par un moteur synchrone à aimants, « plus sobre », piloté par le même variateur. Dans la coopérative voisine, un groupe électrogène fait le chemin inverse : un moteur Diesel entraîne un alternateur, qui fournit le 230/400 V, 50 Hz quand le réseau manque. Ces deux machines sont des machines synchrones : leur rotor tourne exactement à la vitesse d'un champ tournant fixé par la fréquence. Comment ce champ tourne-t-il ? Quel modèle électrique pour une phase, quel couple, quel rendement ? Pourquoi un moteur synchrone ne démarre-t-il pas seul sur le réseau, et comment l'onduleur le commande-t-il comme une machine à courant continu ? À la fin du chapitre, tu dois savoir :
- relier la fréquence, le nombre de paires de pôles et la vitesse de synchronisme ;
- donner le schéma équivalent d'une phase en moteur et en alternateur, et lire une plaque ou un catalogue ;
- tracer le diagramme de Fresnel et en tirer la tension, les angles , , ;
- exprimer la puissance et le couple, et choisir l'angle d'autopilotage ;
- faire le bilan des puissances et calculer le rendement, en moteur et en alternateur ;
- identifier le modèle par des essais ;
- expliquer l'autopilotage, la commande scalaire et vérifier qu'un onduleur peut fournir la tension demandée ;
- établir, à partir des équations du plan données, que la machine commandée se comporte comme une machine à courant continu.
L’essentiel du chapitre Extrait gratuit
- Moteur, convention récepteur : . Alternateur, convention générateur : .
- , (autopilotage), (angle interne) ; .
- , valeur efficace par phase ; vitesse mécanique, pulsation électrique, ( en génie mécanique désigne la vitesse mécanique).
- Théorème de Ferraris (énoncé) : trois bobines à , trois courants équilibrés : champ constant ( d'une bobine) tournant à ; échanger deux phases inverse le sens.
- , ; à 50 Hz : 3 000, 1 500, 1 000, 750, 600 tr/min ; « pôles ».
- Le rotor tourne exactement à : sa vitesse ne dépend pas de la charge.
- Rotor à aimants (pas d'excitation) ou bobiné (excitation par bagues) ; jamais de collecteur ; pôles lisses seulement ().
- , , (inductance cyclique) en série ; varie avec la vitesse.
- Grandeurs par phase du modèle étoile : ; fem « entre phases » : diviser par ; résistance entre bornes : .
- Identification : à même et même vitesse ; ; ou deux essais en charge à : , .
- Moteur : partir de , ajouter puis ; alternateur : partir de .
- négligée : ; à , , .
- , ; .
- : couple maximal par ampère ; : freinage.
- Moteur : ; .
- Alternateur : ; .
- Aimants : . Pertes collectives par l'essai à vide.
Une méthode du chapitre Extrait gratuit
Compétence : modéliser. « Exprimer la puissance absorbée en fonction de , , , puis de , , », « montrer que », « quelle valeur de ? ».
; ; (cours, sections 6.1 à 6.3). : couple maximal par ampère ; : freinage.
- Écrire ; si est négligée, projeter pour obtenir .
- Diviser par et remplacer par .
- Identifier la constante demandée ().
- Discuter : courant minimal pour un couple donné, ou signe de la puissance.
« Les pertes étant négligées, , d'où avec N·m/A. Pour un couple donné, le courant est minimal pour : c'est l'angle qui réduit les pertes Joule. Avec N·m/A, les 9 N·m demandés sont obtenus avec 6 A, sous les 8 A nominaux. »
Servomoteur de la vis d'une presse plieuse, V·s/rad, A : N·m à , N·m à ; pour garder 9 N·m à 30°, il faudrait 6,93 A. À , N·m : freinage.
- Oublier le facteur 3 des trois phases.
- Diviser par au lieu de .
- Dire que « annule les pertes » : il les rend minimales pour le couple demandé.
Exercices 8, 12, 15, 16, 17, 18 et 26.
Un exercice corrigé Extrait gratuit
Un moteur synchrone à aimants, , V·s/rad, mH, est autopiloté à . Il tourne à 2 000 tr/min et absorbe un courant de 10 A. On néglige d'abord .
- Calculer , , et .
- Tracer le diagramme de Fresnel en prenant pour origine. Calculer , et .
- Calculer la puissance électromagnétique et le couple.
- On tient compte de . Que deviennent , et la puissance absorbée ?
Méthodes 7 et 8. À , est en phase avec , lui est perpendiculaire : triangle rectangle.
1. rad/s, Hz, V, .
2. V, perpendiculaire à :
et : la force électromotrice est en retard sur la tension, signe d'un moteur.
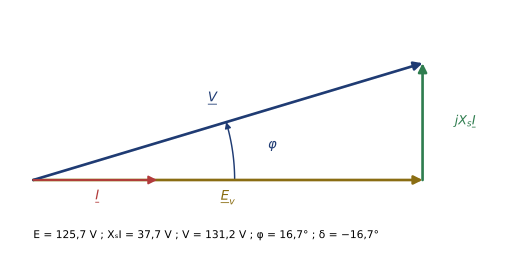
3. W et N·m ; on vérifie W.
4. : V, . La puissance absorbée W dépasse des pertes Joule W. Négliger sous-estime la tension de 2,8 %.
À : , , en moteur (méthodes 7 et 8).
Le cours détaillé, toute la fiche « L'essentiel », 18 méthodes, 19 pièges corrigés, la carte mentale, 32 exercices corrigés, 4 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Les trois premiers chapitres de chaque matière sont offerts avec un compte d’essai gratuit.
Ouvrir l'essai gratuitVoir les offresPlan du cours
- 1. La machine synchrone dans la chaîne de puissance
- 1.1 Un convertisseur réversible
- 1.2 Où l'on trouve des machines synchrones
- 1.3 Ce que les chapitres précédents ont établi
- 2. Le synchronisme
- 2.1 La transmission magnétique
- 2.2 Le champ tournant
- 2.3 Ordre des phases et sens de rotation
- 2.4 La machine synchrone
- 3. Constitution
- 3.1 Le stator
- 3.2 Le rotor
- 3.3 Nombre de pôles et symbole
- 4. Le modèle d'une phase
- 4.1 La force électromotrice à vide
- 4.2 Le schéma équivalent
- 4.3 Les conventions du chapitre
- 4.4 Les grandeurs par phase
- 4.5 Lire une plaque ou un catalogue
- 5. Le diagramme de Fresnel
- 5.1 En moteur
- 5.2 En alternateur
- 5.3 Les relations utiles
- 5.4 Les angles des sujets et des livres
- 5.5 Tracer à l'échelle sur un document réponse
- 6. Puissance et couple
- 6.1 Puissance absorbée et puissance électromagnétique
- 6.2 Le couple
- 6.3 Choisir
- 6.4 Puissance réactive
- 7. Bilan des puissances et rendement
- 7.1 En moteur
- 7.2 En alternateur
- 7.3 Rendements
- 7.4 Comparaison avec la machine à courant continu
- 8. Identifier le modèle
- 8.1 La résistance du stator
- 8.2 L'essai à vide
- 8.3 L'essai en court-circuit
- 8.4 Deux essais en charge
- 8.5 Mesurer la force électromotrice à l'oscilloscope
- 9. L'alternateur sur une charge isolée
- 9.1 Tension en charge
- 9.2 Alternateur à vitesse variable
- 10. Sur un réseau à fréquence fixe : décrochage et démarrage
- 10.1 Puissance et angle interne
- 10.2 Stabilité et décrochage
- 10.3 Pourquoi il ne démarre pas seul
- 11. Autopilotage et commande scalaire
- 11.1 Principe
- 11.2 Le synoptique
- 11.3 Une machine qui se commande par son courant
- 11.4 La commande scalaire de la machine synchrone
- 11.5 Point de fonctionnement et tension disponible
- 11.6 Au-delà de la vitesse de base
- 11.7 Les quatre quadrants
- 12. Principe de la commande vectorielle
- 12.1 Pourquoi
- 12.2 Le plan
- 12.3 Les équations fournies
- 12.4 La condition
- 12.5 La machine à courant continu équivalente
- 12.6 Le schéma de commande
- 12.7 Le modèle à courant continu équivalent, côté énergie
- 13. Le moteur sans balais trapézoïdal
- 13.1 Forces électromotrices trapézoïdales et commande 120°
- 13.2 Capteurs et instant de commutation
- 13.3 Comparer les motorisations
- 14. Les limites du modèle
- 15. Simuler en Python
- 16. Tableau récapitulatif
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Relier fréquence, nombre de paires de pôles et vitesse
- Exploiter le théorème de Ferraris : vitesse et sens du champ tournant
- Choisir la convention, donner le schéma d'une phase et les grandeurs par phase
- Ramener une donnée de catalogue à et par phase
- Identifier , et par les essais à vide et en court-circuit
- Identifier , et par deux essais en charge à connu
- Tracer le diagramme de Fresnel et y lire , , ,
- Calculer un point de fonctionnement : et (moteur) ou (alternateur)
- Exprimer la puissance et le couple en fonction de , choisir
- Calculer un point autopiloté et vérifier la tension que l'onduleur peut fournir
- Faire le bilan des puissances et calculer le rendement
- Exploiter la courbe à fréquence fixe : stabilité, décrochage, démarrage
- Décrire et justifier l'autopilotage (commande scalaire)
- Des équations de Park données à la machine à courant continu équivalente
- Construire la machine à courant continu équivalente côté énergie : , ,
- Répondre sur le document réponse : diagramme de Fresnel à l'échelle
- Moteur sans balais trapézoïdal : séquence, capteurs, instant de commutation
- Simuler en Python le point de fonctionnement, et la machine à courant continu équivalente
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (13)
- Vitesse de synchronisme et nombre de pôles
- Le champ tournant de trois bobines
- L'alternateur d'une éolienne
- Une fem de catalogue ramenée par phase
- Grandeurs par phase, en étoile puis en triangle
- La réactance synchrone par les essais à vide et en court-circuit
- Le diagramme d'un moteur autopiloté à ψ = 0
- Puissance et couple en fonction de ψ
- Le bilan d'un moteur à aimants
- Rendement d'un alternateur sur banc
- Lire la plaque d'un servomoteur
- Pourquoi ψ = 0, et ψ = π au freinage
- Branché sur le réseau, le moteur ne démarre pas
Entraînement (14)
- Identifier un moteur par deux essais en charge
- Le servomoteur d'un palettiseur
- Le robot d'une pharmacie : la machine à courant continu équivalente
- Le moteur-roue d'un fauteuil : synchronisme et autopilotage
- Le gyropode
- Le groupe électrogène : tension en charge et excitation
- Le variateur suffit-il ? La limite de tension
- Le diagramme de l'alternateur sur document réponse
- Couple et angle interne à fréquence fixe
- Des équations de Park à la machine à courant continu
- Choisir un servomoteur sur catalogue
- Le bilan d'un alternateur à rotor bobiné
- Le véhicule qui descend : freinage par récupération
- Mesurer la fem à vide à l'oscilloscope
Approfondissement (5)
- La turbine d'un ventilateur médical : détecter le passage par zéro de la fem
- Un moteur synchrone qui règle son facteur de puissance
- Au-delà de la vitesse de base : le défluxage
- Simuler le point de fonctionnement et la courbe C(δ) en Python
- Simuler la machine commandée en (d, q) et la MCC équivalente
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- Le robot déambulateur : moteur autopiloté et machine à courant continu équivalente
- L'alternateur d'une petite éolienne et sa commande dans le plan (d, q)
- Le moteur synchrone d'un véhicule électrique
- Le moteur de traction d'une rame à grande vitesse
Questions fréquentes
Comment calculer la vitesse de synchronisme d'une machine synchrone ?
Le champ tournant d'un stator à paires de pôles alimenté à la fréquence tourne à rad/s, soit tr/min ; le rotor d'une machine synchrone tourne exactement à cette vitesse, quelle que soit la charge. À 50 Hz, on trouve 3 000, 1 500, 1 000, 750 et 600 tr/min pour = 1 à 5. Une plaque qui indique « 6 pôles » donne . La pulsation électrique vaut : on la garde pour la réactance synchrone, et l'on utilise la vitesse mécanique pour le couple.
Quel est le schéma équivalent d'une phase d'une machine synchrone ?
Une phase est modélisée par la force électromotrice à vide en série avec la résistance et l'inductance cyclique , de réactance , qui varie avec la vitesse. En complexes, en moteur, convention récepteur : ; en alternateur, convention générateur : . On raisonne sur une phase du modèle étoile : une fem ou une tension donnée entre phases se divise par , une résistance mesurée entre deux bornes par 2.
Comment exprimer le couple d'une machine synchrone en fonction de l'angle d'autopilotage ?
La puissance transmise au rotor vaut , où est le déphasage du courant sur la force électromotrice. Avec (valeur efficace par phase), le couple vaut . Pour un courant donné, il est maximal pour , ce qui rend minimales les pertes Joule pour un couple demandé ; donne un couple opposé, de freinage. Si la résistance est négligée, la projection du diagramme de Fresnel sur le courant donne .
Comment déterminer la réactance synchrone par les essais à vide et en court-circuit ?
L'essai à vide donne la force électromotrice en fonction du courant d'excitation ; l'essai en court-circuit, les trois phases reliées, donne le courant . Pour une même excitation et une même vitesse, l'impédance synchrone vaut , et la réactance , presque égale à quand la résistance est faible. On en déduit , pour recalculer à une autre vitesse. L'essai à vide donne aussi les pertes collectives du bilan.
Pourquoi un moteur synchrone est-il autopiloté ?
Branché sur un réseau à fréquence fixe, un moteur synchrone ne démarre pas seul : rotor immobile, le couple change de signe à chaque demi-période et sa moyenne est nulle ; en charge, il décroche si le couple demandé dépasse son couple maximal. Autopilotée, la machine est alimentée par un onduleur dont les courants suivent la position du rotor mesurée par un capteur : leur pulsation vaut à chaque instant, le synchronisme est garanti, et l'on impose l'amplitude du courant et l'angle , donc le couple. Il reste à vérifier que la tension demandée ne dépasse pas celle que l'onduleur peut fournir.
Pourquoi la machine synchrone commandée dans le plan (d, q) se comporte-t-elle comme une machine à courant continu ?
Le programme donne sans démonstration les équations de la machine dans le plan lié au rotor. Pour une machine à pôles lisses, le couple vaut dans la forme des sujets. Si la commande maintient , c'est-à-dire le courant en phase avec la force électromotrice, l'axe obéit à avec : ce sont les équations de l'induit d'une machine à courant continu, jouant le rôle du courant d'induit. On obtient le même schéma-blocs, et la vitesse se règle comme celle d'une machine à courant continu.
Comment y accéder
Ce chapitre fait partie de l'accès complet. Les trois premiers chapitres de chaque matière (deux par bloc en économie et droit, en management et gestion) sont offerts avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet et les tarifs, vois les offres.