 Prepa Help
Machine asynchrone triphasée à cage : glissement, modèle, bilan des puissances, couple, stabilité et commande à U/f constant (cours et exercices corrigés de génie électrique TSI2)
Constitution et couplage, glissement ; modèle équivalent par phase ; couple et couple maximal ; bilan des puissances et rendement ; caractéristique couple-vitesse, point de fonctionnement avec la charge et sa stabilité ; régimes moteur, génératrice et freinage ; démarrage et variation de vitesse par onduleur à U/f constant.
- 19méthodes
- 32exercices corrigés
- 5problèmes
- 24pièges
- 112figures
Le moteur asynchrone triphasé à cage entraîne la plupart des pompes, ventilateurs, convoyeurs et appareils de levage : son rotor, une simple cage de barres, tourne toujours un peu moins vite que le champ tournant. Ce chapitre de génie électrique de deuxième année apprend à choisir le couplage d'après la plaque, à lire une plaque et une fiche constructeur, et à calculer le glissement . Il pose le modèle d'une phase du programme (inductance magnétisante, inductance de fuite et résistance du rotor ramenées au stator), en tire les courants et les puissances, puis le bilan des puissances avec et le rendement. Il établit le couple électromagnétique, le couple maximal sans dériver, la forme réduite et la zone utile linéarisée, et identifie les régimes moteur, génératrice et frein. Il associe le moteur à sa charge : point de fonctionnement par le graphe et par le calcul, stabilité jugée sur les pentes, démarrage possible ou non. Il explique enfin la commande scalaire à U/f constant, seule au programme : couple maximal conservé, caractéristiques qui se translatent, fréquence minimale de démarrage, fonctionnement au-delà de la fréquence nominale. Les essais à vide et à rotor bloqué et la méthode des deux wattmètres, non écrits au programme mais demandés par les sujets, sont traités et signalés comme tels. Il suit la partie B.5 « Machine asynchrone triphasée à cage » du programme de génie électrique de la TSI2 au Maroc (version de 2024), avec des exercices corrigés et des problèmes tirés des sujets du CNC de TSI.
Ce que tu sauras faire
La pompe de la centrale hydraulique de la presse est entraînée par un moteur asynchrone triphasé à cage, branché aujourd'hui directement sur le réseau 400 V, 50 Hz. Au chapitre 5, le variateur prévu pour cette pompe a reçu son onduleur ; au chapitre 6, le vendeur proposait de remplacer le moteur par un moteur synchrone. Avant de décider quoi que ce soit, il faut comprendre le moteur en place : pourquoi il tourne un peu moins vite que le champ tournant, ce que disent sa plaque et son modèle, où part l'énergie, quel couple il donne à chaque vitesse, quelle vitesse il prend avec la pompe, si ce point de fonctionnement est stable, s'il démarre sous pleine pression, et comment le variateur fera varier sa vitesse. À la fin du chapitre, tu dois savoir :
- choisir le couplage d'après la plaque et le réseau, lire une plaque et une fiche constructeur ;
- calculer le glissement, la vitesse et la fréquence des courants du rotor ;
- donner le modèle d'une phase du programme et en tirer les courants, les puissances et le couple ;
- faire le bilan des puissances et calculer le rendement ;
- trouver le couple maximal et le glissement correspondant, et utiliser la zone utile linéarisée ;
- identifier le régime de fonctionnement : moteur, génératrice, frein ;
- trouver le point de fonctionnement avec une charge et juger de sa stabilité ;
- vérifier qu'une charge démarre, et appliquer la commande à constant ;
- identifier les éléments du modèle par des essais.
L’essentiel du chapitre Extrait gratuit
- Modèle d'une phase du modèle étoile : tension simple, courant de ligne ; convention récepteur, en moteur comme en génératrice (au chapitre 6, l'alternateur était en convention générateur).
- , positif quand le courant est en retard.
- vitesse du rotor, pulsation du stator, ( en génie mécanique désigne la vitesse mécanique).
- , positif quand il s'oppose au mouvement.
- Stator triphasé ; rotor à cage (barres et anneaux de court-circuit), sans contact glissant.
- Plaque « 230/400 V » : un enroulement supporte 230 V ; étoile sur 400 V entre phases, triangle sur 230 V entre phases.
- Puissance de la plaque : utile. , .
- Sens de rotation : permuter deux phases du stator.
- ; ; ; .
- à l'arrêt, au synchronisme ; quelques pour cent au point nominal.
- En moteur, le rotor tourne toujours un peu moins vite que le champ.
- sous ; en parallèle, et en série. : pertes Joule du rotor et puissance mécanique.
- ; ; en complexes.
- , (modèle sans pertes du stator).
- Modèles des sujets avec , : donnés par l'énoncé.
- (, ) () () .
- ; ; ; .
- ; « rendement du rotor » , borne supérieure de .
- .
- Couple maximal par l'égalité des deux termes : , , indépendant de ; à constant, .
- Forme réduite : .
- Zone utile () : , ; erreur .
- Démarrage () : , ; le modèle sous-estime souvent .
Une méthode du chapitre Extrait gratuit
Compétence : analyser. « Le point de fonctionnement est-il stable ? Justifier. »
Stable si au point, pentes par rapport à la vitesse ; graphiquement, au-dessus de la vitesse du point le couple moteur passe sous le couple résistant (cours, section 12).
- Écrire l'équation mécanique et la linéariser autour du point (ou rappeler le critère).
- Évaluer les deux pentes au point (calcul, ou lecture du graphe).
- Comparer et conclure.
- Si le point est stable mais au-delà de , regarder le courant et les pertes du rotor.
« Au point de 1 450,5 tr/min, la caractéristique du moteur décroît ( N·m·s/rad) alors que le couple résistant est constant : si la vitesse augmente un peu, le couple moteur devient inférieur au couple résistant et le groupe ralentit. Le point est stable. Au second point, 337 tr/min, la pente du moteur est positive ( N·m·s/rad) : il est instable. Le broyeur fonctionne donc bien au point de la zone utile. »
Le moteur du broyeur (méthode 12) sous 40 N·m constants : stable à 1 450,5 tr/min, instable à 337 tr/min. Avec une charge quadratique qui demande aussi 40 N·m à 1 450 tr/min (), il n'y a qu'une intersection, stable, et le moteur démarre puisque la charge est nulle à l'arrêt.
- Prendre les pentes par rapport à et inverser la conclusion.
- Déclarer instable tout point au-delà de , quelle que soit la charge.
- Conclure « stable » sans regarder la courbe de charge.
Exercices 18, 19, 20 et 30.
Un exercice corrigé Extrait gratuit
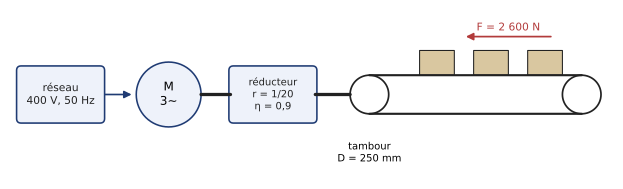
Un tapis convoyeur est entraîné par un tambour de 250 mm de diamètre, lui-même entraîné par un moteur asynchrone à 4 pôles (3 kW, 1 440 tr/min, 50 Hz) à travers un réducteur de rapport et de rendement 0,9. L'effort que la bande oppose au tambour vaut 2 600 N en charge normale. Dans la zone utile, on assimile la caractéristique du moteur à la droite qui passe par le synchronisme et par le point nominal ; on néglige les pertes mécaniques du moteur.
- Calculer le couple nominal et la pente de la droite .
- Calculer le couple résistant ramené à l'arbre du moteur.
- En déduire la vitesse du moteur et la vitesse de la bande.
- La bande est surchargée : 3 200 N. Reprendre les calculs. Comment ont varié le couple et la vitesse ?
Méthodes 11, 12 et 9. Couple au tambour ; ramené au moteur : ; .
1. N·m ; N·m par tr/min.
2. Couple au tambour : N·m. Ramené au moteur, en tenant compte du rendement (le moteur fournit plus que ce que reçoit le tambour) : N·m.
3. tr/min, donc tr/min. Le tambour tourne à 72,3 tr/min, et la bande avance à
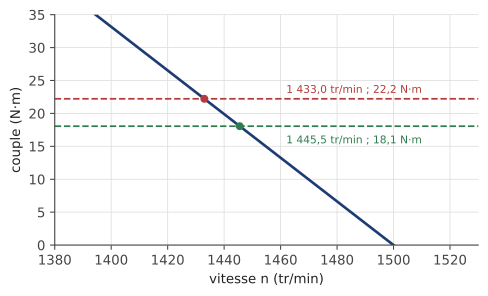
4. N·m, tr/min, tr/min, m/s. Le couple a augmenté de 23 %, la vitesse n'a baissé que de 0,9 % : comme la machine à courant continu, le moteur asynchrone tient sa vitesse ; le courant, lui, suit le couple. Le couple demandé dépasse alors le couple nominal de 12 % : en surcharge permanente, le moteur chaufferait.
Dans la zone utile, la vitesse varie peu avec la charge ; le couple ramené à l'arbre se divise par le rendement du réducteur (méthodes 11, 12 et 9).
Le cours détaillé, toute la fiche « L'essentiel », 19 méthodes, 24 pièges corrigés, la carte mentale, 32 exercices corrigés, 5 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Les trois premiers chapitres de chaque matière sont offerts avec un compte d’essai gratuit.
Ouvrir l'essai gratuitVoir les offresPlan du cours
- 1. La machine asynchrone dans la chaîne de puissance
- 1.1 Un convertisseur robuste et réversible
- 1.2 Place dans la chaîne de puissance
- 1.3 Ce que les chapitres précédents ont établi
- 2. Constitution
- 2.1 Le stator
- 2.2 Le rotor à cage
- 3. Couplage et plaque signalétique
- 3.1 Choisir le couplage
- 3.2 Lire une plaque et une fiche constructeur
- 3.3 Le sens de rotation
- 4. Principe, rappelé
- 4.1 Le champ tournant
- 4.2 Le couple vient des courants induits
- 5. Glissement
- 5.1 Définition
- 5.2 Fréquence des courants du rotor
- 5.3 Ordres de grandeur
- 5.4 Deux sens du mot « glissement »
- 6. Le modèle d'une phase
- 6.1 Le schéma du programme
- 6.2 Ce que représente
- 6.3 Conventions et grandeurs par phase
- 6.4 Domaine de validité
- 6.5 Les modèles des sujets
- 7. Relations électriques
- 7.1 Les courants
- 7.2 Les puissances
- 7.3 Le diagramme de Fresnel
- 7.4 Exemple
- 8. Bilan des puissances et rendement
- 8.1 L'arbre des puissances
- 8.2 Les deux relations clés
- 8.3 Le rendement
- 8.4 Exemple
- 9. Le couple électromagnétique
- 9.1 Expression du couple
- 9.2 Le couple maximal, sans dériver
- 9.3 La forme réduite
- 9.4 La zone utile, presque une droite
- 9.5 Le démarrage selon le modèle
- 10. Caractéristique mécanique et régimes de fonctionnement
- 10.1 La caractéristique couple-vitesse
- 10.2 Identifier le régime
- 10.3 Les quatre quadrants
- 10.4 Où va l'énergie en génératrice
- 11. Association avec la charge : le point de fonctionnement
- 11.1 Les courbes de charge
- 11.2 Ramener la charge à l'arbre du moteur
- 11.3 Le point de fonctionnement par le graphe
- 11.4 Le point de fonctionnement par le calcul
- 11.5 Ce que fixe la charge, ce que fixe la fréquence
- 12. Stabilité d'un point de fonctionnement
- 12.1 L'équation mécanique
- 12.2 Le critère
- 12.3 Charge à couple constant
- 12.4 Charge quadratique
- 12.5 Le décrochage
- 12.6 Démarrer, ou ne pas démarrer
- 12.7 Et la machine à courant continu
- 13. Démarrage
- 13.1 Le démarrage direct
- 13.2 La durée du démarrage
- 13.3 Le démarrage par variateur
- 13.4 Les procédés classiques
- 14. Variation de vitesse : commande à constant
- 14.1 Pourquoi agir sur la fréquence
- 14.2 Garder constant
- 14.3 Les caractéristiques se translatent
- 14.4 La fréquence minimale de démarrage
- 14.5 Au-delà de la fréquence nominale
- 14.6 À basse fréquence
- 14.7 Le variateur
- 14.8 La commande vectorielle
- 14.9 Approfondissement : la commande scalaire vue comme un système
- 15. Identifier le modèle par les essais
- 15.1 La résistance du stator
- 15.2 L'essai à vide
- 15.3 L'essai à rotor bloqué
- 15.4 Mesurer les puissances : deux wattmètres
- 15.5 Protocole et sécurité
- 16. Simuler en Python
- 17. Tableau récapitulatif
- 18. Répondre sur un document réponse
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Choisir le couplage d'après la plaque et le réseau
- Exploiter une plaque ou une fiche constructeur
- Calculer le glissement, la vitesse et la fréquence des courants du rotor
- Exprimer les courants et les puissances d'une phase à partir du modèle
- Faire l'arbre des puissances et calculer le rendement
- Exprimer le couple à partir du modèle et le calculer en un point
- Trouver le glissement et le couple maximaux sans dériver
- Utiliser la forme réduite et identifier un moteur à partir d'une fiche
- Linéariser la zone utile et vérifier son domaine
- Identifier le régime de fonctionnement
- Tracer la caractéristique mécanique et la courbe de charge, et placer le point de fonctionnement
- Calculer le point de fonctionnement
- Étudier la stabilité d'un point de fonctionnement
- Calculer le couple et le courant de démarrage ; vérifier qu'une charge démarre
- Appliquer la loi constant
- Fonctionner au-delà de la fréquence nominale ; justifier la compensation à basse fréquence
- Identifier le modèle par les essais
- Répondre sur le document réponse
- Simuler en Python : caractéristiques, point de fonctionnement, démarrage, régression
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (13)
- Vitesse de synchronisme, nombre de pôles, glissement
- Ce que dit la plaque d'un petit moteur
- Étoile ou triangle
- Glissement, fréquence rotorique et sens de rotation
- Les courants d'une phase
- L'arbre des puissances d'un moteur
- Le couple d'après le modèle, et son maximum
- Le couple maximal ne dépend pas de la résistance rotorique
- La zone utile est presque une droite
- Moteur, génératrice ou frein
- Le point de fonctionnement d'un convoyeur
- Loi U/f : le tableau des réglages
- Ce que disent un essai à vide et un essai à rotor bloqué
Entraînement (14)
- Les pompes de refroidissement d'un four à arc : essais et fiche constructeur
- La table de radiographie : modèle par les essais et limites de la loi U/f
- L'extrudeuse à vitesse variable : le réseau de caractéristiques
- Le démarreur d'une turbine à gaz
- Trois moteurs pour un ascenseur : lequel démarre et lequel tient
- Stabilité : le convoyeur et ses deux intersections
- Stabilité : le ventilateur surdimensionné
- Démarrage impossible : la fréquence qui sauve
- Caractériser un moteur au banc
- La forme réduite et la vitesse qui suit la charge
- La presse de poinçonnage : modèle, démarrage et génératrice
- L'électrobroche d'une cellule d'usinage : couple maximal puis puissance constante
- La charge qui descend : génératrice et hacheur de freinage
- Le télésiège : remplacer un moteur à courant continu par un moteur asynchrone
Approfondissement (5)
- L'extrudeuse : identifier un modèle avec résistance statorique
- Simuler la caractéristique et le point de fonctionnement en Python
- Simuler le démarrage et éprouver la stabilité
- Un modèle « gain pur » de la zone utile par régression linéaire
- La commande scalaire vue comme un asservissement
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- Le treuil de levage : modèle, point de fonctionnement et vitesse variable
- La motorisation d'un tramway
- Le bus électrique : montée, descente et loi U/f
- Le convoyeur à vitesse variable : du réglage nominal à la loi U/f
- Le basculeur d'une dépose de bagages : régler la fréquence du variateur
Questions fréquentes
Comment calculer le glissement d'un moteur asynchrone ?
On trouve d'abord la vitesse de synchronisme : à 50 Hz, c'est 3 000, 1 500, 1 000 ou 750 tr/min, juste au-dessus de la vitesse nominale de la plaque. Le glissement vaut : pour un moteur de 4 pôles à 1 455 tr/min, tr/min et %. Il vaut 1 à l'arrêt et 0 au synchronisme ; les courants du rotor ont la fréquence .
Quel est le schéma équivalent d'une phase d'un moteur asynchrone ?
Le modèle du programme a trois éléments : l'inductance magnétisante , branchée sous la tension simple , et en parallèle une branche formée de l'inductance de fuite du rotor ramenée au stator et de la résistance . Le courant de ligne est la somme des complexes du courant magnétisant et du courant du rotor . Une résistance du stator ou des pertes fer n'apparaissent que si le sujet les donne.
Comment faire le bilan des puissances d'un moteur asynchrone ?
La puissance absorbée perd les pertes du stator ; il reste la puissance transmise au rotor, . Le rotor en dissipe en pertes Joule ; la puissance mécanique vaut ; on retire les pertes mécaniques pour obtenir la puissance utile. Le rendement vaut , toujours inférieur à .
Comment trouver le couple maximal d'un moteur asynchrone ?
Le couple vaut . Son dénominateur, divisé par , est une somme de deux termes de produit constant : elle est minimale quand ils sont égaux, . D'où et , qui ne dépend pas de la résistance du rotor : seul le glissement du maximum en dépend.
Comment savoir si un point de fonctionnement est stable ?
Le point de fonctionnement est l'intersection de la caractéristique du moteur et de la courbe du couple résistant, ramenés au même arbre. Il est stable si la pente du couple moteur par rapport à la vitesse est plus petite que celle du couple résistant : juste au-dessus de la vitesse du point, le moteur doit passer sous la charge. Avec une charge à couple constant, les points de la zone utile sont stables ; avec un ventilateur, un point situé au-delà du couple maximal peut l'être aussi, mais le moteur y chauffe.
Pourquoi commande-t-on un moteur asynchrone à U/f constant ?
On règle la vitesse par la fréquence pour garder un faible glissement, donc de faibles pertes dans le rotor. En faisant varier la tension comme la fréquence, on garde le flux et le couple maximal constants ; dans la zone utile, à couple donné, l'écart reste le même à toutes les fréquences : la caractéristique se translate. On en tire la fréquence à régler pour une vitesse voulue, et la fréquence minimale pour démarrer sous un couple donné. Au-delà de la fréquence nominale, la tension est plafonnée et le moteur travaille à puissance à peu près constante.
Comment y accéder
Ce chapitre fait partie de l'accès complet. Les trois premiers chapitres de chaque matière (deux par bloc en économie et droit, en management et gestion) sont offerts avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet et les tarifs, vois les offres.