 Prepa Help
Grandeurs inertielles et cinétiques en génie mécanique TSI : matrice d'inertie, Huygens, énergie cinétique et inertie équivalente, cours et exercices corrigés
- TSI 2
- Offert à l'essai
Masse, volume et centre d'inertie, matrice d'inertie et sa forme selon les symétries, théorème de Huygens pour un moment d'inertie, caractéristiques obtenues avec un modeleur volumique ; torseurs cinétique et dynamique d'un solide et d'un ensemble, moment dynamique dans des cas simples, énergie cinétique, inertie et masse équivalentes ramenées à un arbre ou à une translation, sur des systèmes réels des sujets CNC TSI génie mécanique.
- 20méthodes
- 31exercices corrigés
- 7problèmes
- 33pièges
- 128figures
Pour dimensionner le moteur d'une chaîne de transmission ou comprendre pourquoi un rotor vibre, il faut savoir où est la masse : masse, volume et centre d'inertie, matrice d'inertie et sa forme selon les symétries de la pièce, théorème de Huygens pour transporter un moment d'inertie, valeurs obtenues avec un modeleur volumique. Le chapitre en tire les grandeurs cinétiques : torseur cinétique, résultante dynamique d'un ensemble de solides, moment dynamique dans les cas posés par les sujets, énergie cinétique, puis inertie et masse équivalentes ramenées à l'arbre moteur. Il suit le programme de génie mécanique de la TSI2 marocaine et prépare l'épreuve de génie mécanique du CNC, dont les sujets posent ces questions presque chaque année, souvent dès l'exercice préliminaire. Chaque méthode est rédigée pas à pas, et les exercices corrigés partent de sujets réels du CNC.
Ce que tu sauras faire
Un volant de presse, un tambour de convoyeur, le bras d'un robot de stockage, un chariot élévateur qui démarre : pour savoir quel couple il faut pour les lancer, quelle énergie il faut pour les arrêter et pourquoi leurs paliers vibrent, la masse ne suffit pas. Il faut savoir où elle est, puis ce que le mouvement « emporte ». Ce chapitre ouvre la mécanique de deuxième année en deux parties. La première (sections 1 à 14) décrit la répartition des masses : masse, volume, centre d'inertie, matrice d'inertie. La seconde (sections 15 à 26) en tire les grandeurs cinétiques : torseur cinétique, torseur dynamique, énergie cinétique, inertie et masse équivalentes. Le principe fondamental de la dynamique et le théorème de l'énergie cinétique, aux deux chapitres suivants, s'en servent à chaque ligne. Les sujets du CNC de génie mécanique posent ces questions presque chaque année, souvent dès l'exercice préliminaire. À la fin du chapitre, tu dois savoir :
- calculer le volume et la masse d'une pièce dessinée, et trouver le centre d'inertie d'un solide ou d'un ensemble de solides ;
- écrire la matrice d'inertie d'un solide en un point et dans une base, et justifier sa forme par les symétries de la pièce, en les nommant ;
- utiliser le tableau des solides usuels et transporter un moment d'inertie avec le théorème de Huygens ;
- obtenir ces caractéristiques avec un modeleur volumique et contrôler ce qu'il affiche ;
- écrire le torseur cinétique d'un solide ou d'un ensemble de solides, et la résultante dynamique d'un ensemble projetée sur un axe ;
- calculer le moment dynamique dans les cas simples que posent les sujets ;
- calculer l'énergie cinétique d'un solide et d'un ensemble de solides ;
- ramener toutes les inerties d'une chaîne de transmission à un seul arbre ou à une seule translation (inertie et masse équivalentes) ;
- contrôler un résultat, mesurer une inertie et comparer au modèle.
L’essentiel du chapitre Extrait gratuit
- pour un solide homogène ; masse et volume additifs ; un évidement compte en négatif (volume et masse).
- ; acier , aluminium .
- , soit .
- Ensemble : , en divisant par la masse totale ; avec les masses données, pas les aires.
- est dans tout plan, sur tout axe, en tout centre de symétrie matérielle.
- Demi-disque : du diamètre ; demi-boule : ; cône plein : du sommet.
- (on enlève la coordonnée de la ligne) ; , , (ligne × colonne).
- Matrice symétrique, toujours écrite avec son point et sa base, liée au solide ; unité .
- Moments : répartition de la masse autour d'un axe ; produits : défaut de symétrie, balourds.
- direction principale si .
- Moment autour d'un axe incliné , , matrice diagonale : .
| Symétrie (au point choisi sur elle) | Effet sur la matrice |
|---|---|
| plan de normale | |
| plan de normale | |
| plan de normale | |
| deux plans orthogonaux | diagonale, en un point de leur intersection |
| axe de symétrie d'ordre 2 selon | seulement |
| révolution, ou ordre , autour de | diagonale, , dans toute base contenant |
| plaque dans | et |
| sphère | , dans toute base |
Justifier : « le plan … est plan de symétrie matérielle, de normale … : les produits qui contiennent … sont nuls ».
- Cylindre creux : , (signe plus) ; en déduire cylindre plein (), tube (), disque (), tige ().
- Pavé , , : .
- Tige : au centre, en bout. Sphère pleine , creuse .
- Axe de révolution selon ou : permuter les termes.
Une méthode du chapitre Extrait gratuit
Quand on veut le moment autour d'un axe qui ne passe pas par , connaissant le moment autour de l'axe parallèle passant par . C'est l'usage pratique du théorème que le programme demande.
, avec la distance entre les deux axes parallèles. Le transport part toujours de l'axe passant par . Avec : , , .
- Repérer l'axe parallèle à et passant par .
- Lire ou calculer .
- Mesurer la distance entre les axes (distance de à , perpendiculairement) ; si a deux composantes perpendiculaires à l'axe, est la somme de leurs carrés.
- Ajouter ; contrôler que le résultat est plus grand que .
« D'après le théorème de Huygens, l'axe passant par étant parallèle à et à la distance : . »
Une pale de petite éolienne, tige de 1,5 m et de 4 kg, part de l'axe de rotation. Autour de l'axe parallèle par son centre : . Distance de son centre à l'axe : 0,75 m. Donc , qu'on retrouve par la formule de la tige en bout, . Le moment au moyeu est quatre fois le moment propre : l'éloignement l'emporte.
- Oublier la masse : écrire (un corrigé de référence du CNC l'a fait ; contrôle par l'unité).
- Prendre pour une demi-longueur de pièce au lieu de la distance entre les deux axes.
- Partir d'un axe qui ne passe pas par .
- Donner le moment en alors que la question demande le moment autour de l'axe de rotation (rapport du CCINP 2020, filière PSI).
Exercices 1, 2, 20 et 21 ; problèmes 1 et 5.
Un exercice corrigé Extrait gratuit
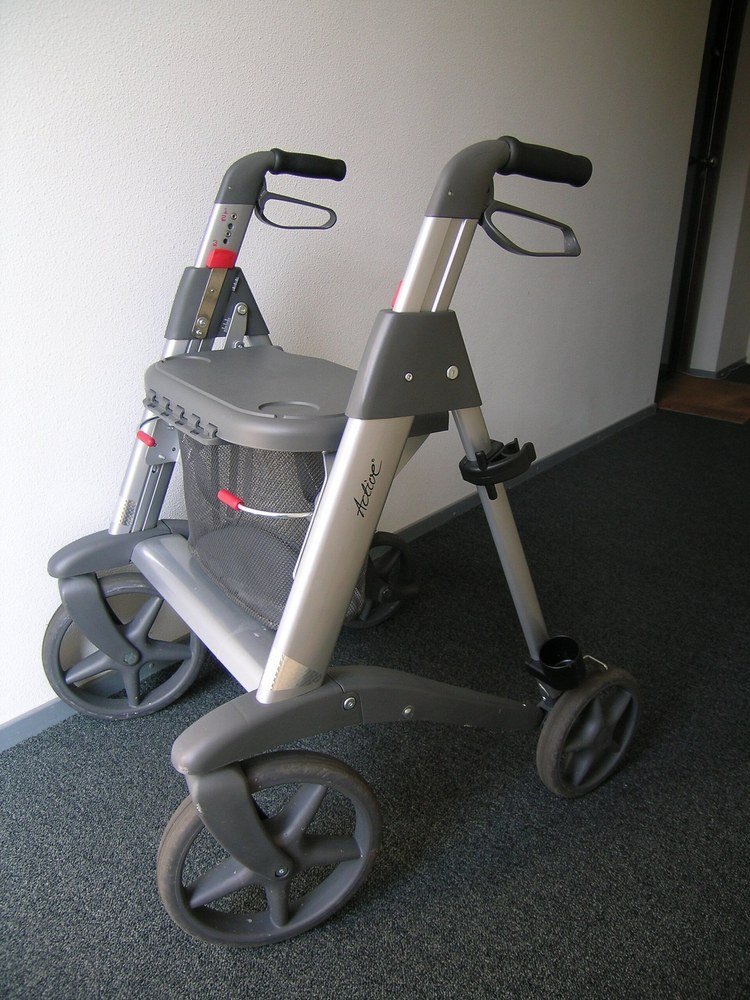
Un déambulateur robotisé aide une personne à passer de la position assise à la position debout. Il avance en translation rectiligne uniforme sur un sol horizontal ; on étudie son bras inférieur 3, en liaison pivot d'axe avec le châssis 1. Le repère est lié au bras, avec . Le bras est assimilé à une tige homogène de masse et de longueur , de centre d'inertie tel que , de moment d'inertie . Le vérin agit sur le bras au point , avec ; on donne m et m.
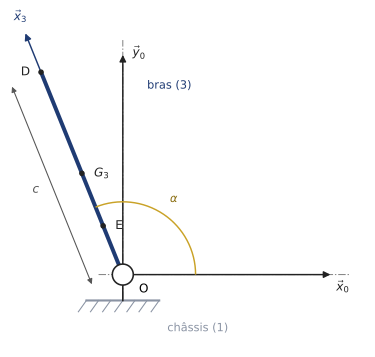
- À l'aide du théorème de Huygens, déterminer le moment d'inertie du bras par rapport à l'axe .
- Déterminer l'énergie cinétique du bras dans son mouvement par rapport au châssis.
- La tige du vérin sort à 18 mm/s, ce qui donne mm/s. En déduire , puis, question ajoutée, l'énergie cinétique du bras par kilogramme de bras.
Méthodes 5, 16 et 19. Huygens se pratique entre l'axe qui passe par et un axe parallèle : la distance à prendre est celle qui sépare les deux axes. Le châssis est en translation uniforme : le bras tourne autour d'un axe fixe dans le repère du châssis.
1. Les axes et sont parallèles, séparés de :
On retrouve le moment d'une tige autour de l'une de ses extrémités, quatre fois celui autour de son milieu.
2. Le bras tourne autour de l'axe , fixe dans le repère du châssis, à la vitesse :
3. décrit un cercle de rayon autour de : , d'où rad/s. Puis
Un bras de quelques kilogrammes emporte quelques millijoules. L'énergie cinétique du bras est très faible : ce sont le poids de la personne et du bras qui dimensionneront le vérin, au chapitre « Approche énergétique ».
Une tige en rotation autour d'une extrémité : , par Huygens depuis le milieu, avec la distance entre les deux axes (méthode 5). Rotation autour d'un axe fixe : (méthode 16).
Le cours détaillé, toute la fiche « L'essentiel », 20 méthodes, 33 pièges corrigés, la carte mentale, 31 exercices corrigés, 7 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Ce chapitre est offert : il s’ouvre en entier avec un compte d’essai gratuit.
Ouvrir l'essai gratuitUne question ? WhatsAppPlan du cours
- 1. Pourquoi la répartition des masses compte
- 2. Solide indéformable et repère lié
- 3. Volume et masse
- 4. Centre d'inertie
- 4.1 Définition
- 4.2 Symétries matérielles et centre d'inertie
- 4.3 Ensemble de solides et solides évidés
- 4.4 Positions usuelles
- 5. Moment d'inertie par rapport à un axe
- 6. Opérateur et matrice d'inertie en un point
- 6.1 Définition
- 6.2 Lire la matrice
- 6.3 Ce que disent les produits d'inertie
- 7. Moment d'inertie autour d'un axe incliné
- 8. Directions principales
- 9. Forme de la matrice et géométrie de la pièce
- 9.1 Un plan de symétrie
- 9.2 Deux plans de symétrie orthogonaux
- 9.3 Axe de révolution, symétrie d'ordre n, axe d'ordre 2
- 9.4 Cas particuliers : plaque, tige, sphère
- 10. Solides usuels : une formule mère et ses cas limites
- 11. Théorème de Huygens
- 11.1 L'énoncé vectoriel
- 11.2 L'usage pratique : transporter un moment
- 11.3 Entre deux axes dont aucun ne passe par G
- 12. Solides composés, évidés, masses ponctuelles
- 13. Obtenir les caractéristiques avec un modeleur volumique
- 14. Mesurer un moment d'inertie
- 15. Pourquoi la cinétique
- 16. Rappels utiles
- 17. Quantité de mouvement
- 18. Torseur cinétique
- 18.1 Définition et changement de point
- 18.2 Calcul pratique du moment cinétique
- 18.3 Ensemble de solides
- 19. Mouvements élémentaires à reconnaître
- 20. Torseur dynamique
- 20.1 Définition et résultante dynamique
- 20.2 Le moment dynamique dans des cas simples
- 20.3 Ce que le moment dynamique annonce
- 21. Énergie cinétique
- 21.1 Définition et calcul
- 21.2 Ensemble de solides et termes croisés
- 22. Inertie équivalente et masse équivalente
- 22.1 Définition et convention
- 22.2 La méthode en quatre étapes
- 22.3 La part de chaque terme
- 22.4 Véhicules et nombre de chaînes
- 22.5 Une inertie équivalente qui dépend de la position
- 22.6 Pas de rendement ici
- 23. Contrôler un résultat d'inertie ou de cinétique
- 24. Mesurer une inertie équivalente
- 25. Sur le sujet : l'épreuve de génie mécanique du CNC
- 26. Ce qui vient ensuite
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Trouver un centre d'inertie
- Calculer le volume et la masse d'une pièce dessinée
- Justifier la forme d'une matrice par les symétries
- Écrire la matrice d'un solide usuel, et permuter les axes
- Transporter un moment d'inertie avec le théorème de Huygens
- Passer d'un axe à un axe parallèle quand aucun ne passe par G
- Calculer le moment autour d'un axe incliné
- Assembler un solide composé ou évidé
- Ajouter des masses ponctuelles
- Obtenir et exploiter les caractéristiques d'un modeleur volumique
- Choisir le point et la base, calculer un moment cinétique en G ou en un point fixe
- Calculer un moment cinétique en un point lié au solide quelconque
- Reconnaître un mouvement élémentaire avant tout calcul
- Calculer la résultante dynamique d'un solide ou d'un ensemble et la projeter sur un axe
- Calculer un moment dynamique : cas simples, puis point mobile par le centre d'inertie
- Calculer une énergie cinétique
- Déterminer une inertie équivalente ramenée sur un arbre
- Déterminer une masse équivalente, ou une inertie équivalente qui dépend de la position
- Contrôler un résultat et répondre sur le document réponse de l'épreuve de génie mécanique
- Mesurer un moment d'inertie ou une inertie équivalente et comparer au modèle
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (12)
- La tige du bras d'un déambulateur
- Le bélier du fouloir d'un broyeur
- Le parc échelle d'un camion de pompiers
- L'arbre à excentrique d'une pompe haute pression
- Une formule mère, six solides
- La forme de la matrice de cinq pièces dessinées
- La tête d'amarrage d'une éprouvette de traction
- Trois véhicules en translation
- Le réducteur à trois arbres
- La vis à billes d'une porte coulissante
- Le convoyeur d'une unité de bouteilles
- La masse équivalente d'un scooter
Entraînement (14)
- La tête de vissage d'une machine de remplissage
- Le bras porte-scanners d'un système de numérisation 3D
- Le porte-pièce d'un centre d'usinage cinq axes
- Le volant d'une machine de soudage par friction
- Le vilebrequin d'une scie d'élagage
- Un disque percé : centre d'inertie et moment
- Le rouleau et le bandeau d'un panneau d'affichage déroulant
- Un étage d'optique décalé : un seul moment à transporter
- Le pont roulant : une charge au bout du câble
- Le rugosimètre et sa tête optique
- Le véhicule autoguidé de livraison de médicaments
- Le banc d'essai d'une transmission d'hélicoptère
- Un élévateur à parallélogramme
- Une trappe qui tourne autour de sa diagonale
Approfondissement (5)
- La pompe d'un distributeur automatique de barres
- Le vilebrequin et son contrepoids
- La bielle d'un moteur deux temps
- Le robot mobile : inertie de roue du modeleur, inertie mesurée
- Le rotor d'une éolienne de 2 MW
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- L'impression 3D de maisons en béton
- L'arbre d'extraction de polyane
- Le robot de stockage d'une unité de bouteilles
- Le robot enjambeur de désherbage
- Le contrepoids d'une grue télescopique de prise de vue
- La charge d'une grue à tour
- Le réducteur et le lanceur d'une turbine à gaz
Questions fréquentes
Comment justifier la forme d'une matrice d'inertie par les symétries ?
On nomme chaque symétrie avec son point, son plan ou son axe, et les termes qu'elle annule. Un plan de symétrie de normale annule les deux produits qui contiennent , ; deux plans orthogonaux rendent la matrice diagonale en un point de leur intersection ; un axe de révolution, ou une symétrie d'ordre comme un bloc à trois pales à 120°, donne une matrice diagonale avec deux moments égaux. Un axe d'ordre 2 n'annule que deux produits. Le programme de génie mécanique déclare cette relation entre la forme de la matrice et la géométrie de la pièce exigible.
Comment utiliser le théorème de Huygens en TSI ?
Le programme présente le théorème sous forme vectorielle mais limite son usage pratique au transport d'un seul moment d'inertie. On part toujours de l'axe parallèle passant par le centre d'inertie : , avec la distance entre les deux axes. Un décalage le long de change les moments autour de et de , pas celui autour de . Entre deux axes dont aucun ne passe par , on revient d'abord à l'axe par .
Quel est le moment d'inertie d'un cylindre creux ?
Autour de son axe, , avec un signe plus. Contrôle : quand le rayon intérieur tend vers le rayon extérieur, on retrouve le tube mince . Autour d'un axe perpendiculaire passant par , ; le cylindre plein, le disque et la tige en sont des cas limites.
Comment calculer le moment cinétique en un point qui n'est pas le centre d'inertie ?
Pour un point lié au solide, , la matrice et le vecteur rotation étant écrits dans la même base. Le second terme est nul si est le centre d'inertie ou un point du solide de vitesse nulle, par exemple un point de l'axe fixe de rotation. Sinon, on peut aussi calculer en et transporter : .
Comment calculer une inertie équivalente ramenée à l'arbre moteur ?
On écrit l'énergie cinétique de chaque solide de la chaîne, puis toutes les vitesses en fonction de la vitesse du moteur par les rapports de transmission, et l'on identifie . Avec un rapport , une inertie de sortie arrive au moteur multipliée par ; une masse entraînée par une vis de pas apporte avec . On ne met pas de rendement dans l'inertie équivalente, et une inertie déjà donnée ramenée au moteur ne se multiplie pas une seconde fois.
Le moment dynamique est-il au programme de génie mécanique TSI ?
Le programme dit qu'il peut être introduit sur quelques cas simples sans que sa maîtrise soit exigible ni évaluée. La résultante dynamique, elle, est exigible. Des sujets récents du CNC demandent pourtant un moment dynamique : on le calcule en ou en un point fixe en dérivant le moment cinétique, et en un point mobile on passe par avec .
Comment y accéder
Ce chapitre fait partie des chapitres offerts : il s'ouvre en entier avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet, les tarifs ou une question, écris-nous sur WhatsApp.