 Prepa Help
Dynamique des solides et des systèmes en génie mécanique TSI : principe fondamental, stratégie d'isolement et équilibrage dynamique, cours et exercices corrigés
- TSI 2
- Offert à l'essai
Principe fondamental de la dynamique d'un solide et d'un ensemble dans un référentiel galiléen, graphe de structure et d'analyse, choix des isolements et des équations, couple moteur quand le mouvement est imposé, loi du mouvement quand les efforts sont connus, actions dans les liaisons, résolution numérique, adhérence et basculement, efforts tournants d'un rotor et équilibrage dynamique traité comme application du principe fondamental, sur des systèmes réels des sujets CNC TSI génie mécanique.
- 19méthodes
- 33exercices corrigés
- 7problèmes
- 27pièges
- 133figures
Le principe fondamental de la dynamique relie, dans un référentiel galiléen, les actions extérieures à un ensemble de solides à son torseur dynamique : il donne le théorème de la résultante dynamique et le théorème du moment dynamique. Le chapitre apprend surtout à choisir : tracer le graphe de structure et d'analyse, choisir l'isolement et l'équation qui donnent le couple moteur sans les inconnues des liaisons, puis les actions dans les liaisons ou la loi du mouvement, résolue à la main ou par simulation numérique. Il traite aussi les limites du contact (adhérence, report de charge, basculement) et l'équilibrage dynamique d'un rotor, présenté comme une application du principe fondamental. Il suit le programme de génie mécanique de la TSI2 marocaine et prépare l'épreuve de génie mécanique du CNC, dont les sujets posent presque chaque année une question de démarche, de basculement, d'adhérence ou d'équilibrage. Chaque méthode est rédigée pas à pas, et les exercices et problèmes corrigés partent de sujets réels du CNC.
Ce que tu sauras faire
Quel couple faut-il pour lancer le bol d'un décanteur en quelques secondes, quel effort supporte la tige d'un vérin qui soulève une charge en accélérant, jusqu'à quelle accélération un chariot élévateur reste-t-il sur ses quatre roues, pourquoi les paliers d'un rotor mal équilibré s'usent-ils si vite ? Ces questions demandent les actions mécaniques qui produisent un mouvement, et non plus seulement celles qui maintiennent un équilibre. C'est l'objet de la dynamique : le principe fondamental relie les actions extérieures au torseur dynamique calculé au chapitre « Grandeurs inertielles et cinétiques ». Les sujets du CNC de génie mécanique en posent presque chaque année, avec des questions de démarche, de basculement, d'adhérence et d'équilibrage. À la fin du chapitre, tu dois savoir :
- écrire le principe fondamental de la dynamique pour un solide ou un ensemble de solides, dans un référentiel galiléen ;
- tracer le graphe de structure et d'analyse d'un mécanisme, compter équations et inconnues, et choisir l'isolement, le théorème, le point et l'axe qui donnent l'inconnue cherchée sans les autres ;
- trouver un couple ou un effort moteur quand le mouvement est imposé, puis les actions dans les liaisons ;
- établir la loi du mouvement quand les efforts extérieurs sont connus, la résoudre à la main dans les cas simples, ou par une simulation numérique ;
- vérifier qu'un contact tient : pas de glissement, pas de décollement, pas de basculement ;
- écrire les actions des paliers d'un rotor, reconnaître les efforts qui tournent avec lui et l'équilibrer, comme application du principe fondamental ;
- contrôler un résultat et conclure sur l'exigence du cahier des charges.
L’essentiel du chapitre Extrait gratuit
-
Dans un référentiel galiléen (le sol, supposé galiléen), pour tout ensemble :
tous les torseurs écrits au même point.
-
Théorème de la résultante dynamique : . Exigible sans réserve.
-
Théorème du moment dynamique, en un point quelconque : .
-
Cas simples du moment dynamique (les seuls à savoir, ni exigibles ni évalués au-delà) : rotation autour d'un axe fixe, ; translation, et ailleurs ; masse ponctuelle ; en ou en un point fixe sur un axe fixe, la dérivée du scalaire . Tout autre cas est donné par l'énoncé.
-
Le principe fondamental de la statique en est le cas particulier où le torseur dynamique est nul ; la réciproque est fausse.
-
Ensemble de solides : un torseur dynamique par solide, au même point, puis la somme ; jamais de torseur « équivalent ».
- Référentiel galiléen dit ; graphe de structure (solides, liaisons), puis graphe d'analyse (pesanteur, actionneurs, inconnues, frontières).
- Compter : 6 équations par solide isolé (3 en plan), inconnues de liaison et motrices ; autant d'équations de mouvement que de paramètres de mouvement.
- Chaîne ouverte : isoler tout l'aval de la liaison cherchée ; jamais le bâti ; une seule liaison coupée.
- Chaîne fermée : d'abord les solides à deux actions (glisseur de direction connue), puis la liaison à beaucoup de zéros, puis des isolements successifs.
- Choisir l'équation par les zéros de la liaison coupée :
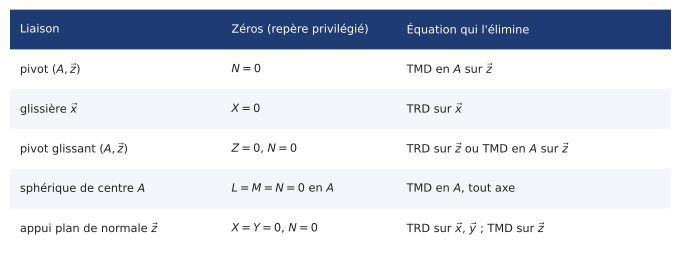
- Une composante non recherchée se marque d'un tiret, jamais d'un zéro.
- Une question de démarche se répond par un tableau : ensemble isolé, théorème, point et axe, inconnues évitées.
| Ce qui est connu | Ce qu'on cherche | Équation |
|---|---|---|
| le mouvement (loi imposée) | le couple ou l'effort moteur | celle qui élimine les inconnues de liaison |
| le mouvement | les actions dans les liaisons | les autres équations de l'isolement |
| les efforts extérieurs | la loi de mouvement | une équation de mouvement, sans inconnue de liaison |
| les efforts, un paramètre constant | une position d'équilibre relatif | équation de mouvement avec dérivées nulles |
- On n'impose jamais à la fois l'effort et le mouvement dans la même liaison.
- Loi en trapèze : accélération pendant sur ; durée totale .
- Transmission parfaite de rapport : ; on remonte de la charge vers le moteur, en ajoutant sur chaque arbre . Le rendement est au chapitre « Approche énergétique ».
- Levage : , avec algébrique sur la verticale ascendante.
Une méthode du chapitre Extrait gratuit
Une fois l'isolement choisi (compétence : analyser), pour écrire l'équation qui donne l'inconnue cherchée sans les inconnues de la liaison coupée ; et pour toute question « sans calcul, préciser le système isolé et l'équation » (compétence : communiquer).
Pivot d'axe : TMD en sur ; glissière de direction : TRD sur ; pivot glissant d'axe : TRD ou TMD en sur ; sphérique de centre : TMD en ; appui plan de normale : TRD sur ou , TMD sur . Une démarche se décrit par l'ensemble isolé, le théorème, le point et l'axe, les inconnues évitées.
- Écrire le torseur de la liaison coupée dans son repère privilégié, avec ses zéros.
- Choisir l'équation qui correspond à un zéro : elle ne contient aucune inconnue de cette liaison.
- Vérifier que les autres actions de l'équation sont connues, sauf l'inconnue cherchée.
- Pour une question de démarche, une ligne de tableau par inconnue, sans calcul ; sinon, la phrase type, puis l'équation, puis le résultat littéral et numérique.
« On isole le plateau 1. On écrit le TMD en en projection sur , dans supposé galiléen, pour éliminer les cinq inconnues de la liaison pivot d'axe : . »
| Inconnue | Ensemble isolé | Théorème | Point, axe | Inconnues évitées |
|---|---|---|---|---|
| {3} | TRD | sur | glissière 2-3 |
Le plateau tournant d'une banderoleuse de palettes : plateau et palette ont un moment d'inertie sur l'axe vertical, centre d'inertie sur l'axe. On veut atteindre 12 tr/min en 2 s. Valeurs choisies pour l'exemple. On isole {plateau, palette} ; la liaison avec le bâti est une pivot d'axe : TMD en sur . Le poids, sur l'axe, n'y a pas de moment. , et le couple vaut N.m, sans aucune inconnue de liaison.
Le robot cartésien de dépose d'une presse à injection : le chariot 1 coulisse sur le bâti selon (moteur ), le coulisseau 2 sur le chariot selon (moteur ), le bras vertical 3 sur le coulisseau selon (moteur ). Démarche : pour , {3}, TRD sur ; pour , {2, 3}, TRD sur ; pour , {1, 2, 3}, TRD sur . Chaque frontière ne coupe qu'une glissière, et chaque projection est le zéro de cette glissière.
- Écrire le TMD en un point qui n'est pas sur l'axe de la pivot : ses inconnues de résultante y ont un moment.
- Écrire le TRD pour un couple moteur : la résultante ne contient pas les couples.
- Écrire des calculs quand le sujet demande une démarche, ou oublier le point et l'axe du TMD dans le tableau.
Exercices 2, 8, 9, 10, 13, 14, 15, 16 et 29 ; problème 3.
Un exercice corrigé Extrait gratuit
Un convoyeur à bande transporte des cartons vers un poste d'emballage. En marche normale, la bande avance à vitesse constante et les cartons suivent par adhérence ; le démarrage et l'arrêt peuvent les faire glisser ou basculer. On étudie un carton 2, homogène, de largeur (dans le sens du mouvement), de hauteur , de masse et de centre d'inertie , posé sur la bande 1. La bande est en translation rectiligne de direction par rapport au bâti 0, à la vitesse ; le repère du bâti est galiléen, vertical ascendant. Le frottement au contact est caractérisé par le coefficient . Le problème est plan, dans .
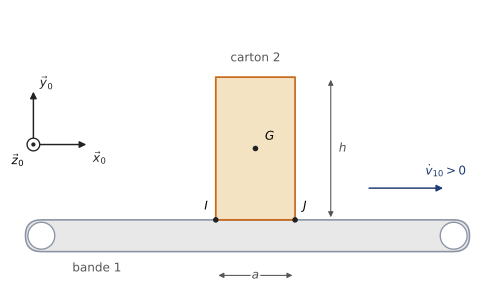
- Caractériser le mouvement de la bande par rapport au bâti, et le mouvement souhaité du carton par rapport à la bande.
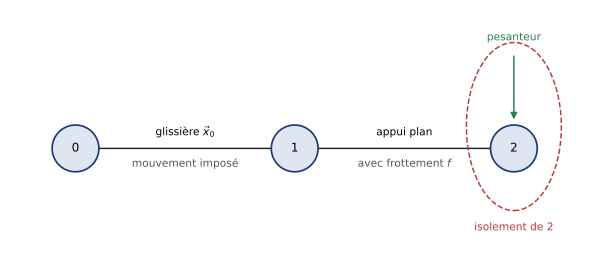
- Tracer le graphe de structure du problème, avec les actions extérieures au carton.
- Écrire le principe fondamental de la dynamique appliqué au carton dans son mouvement par rapport au bâti, quand il ne glisse pas.
- Déterminer l'accélération maximale de la bande sans glissement du carton.
- Autour de quelle arête le carton bascule-t-il quand la bande accélère ? Exprimer la condition de non-basculement.
- Avec et un carton de m, m (valeurs choisies), posé debout puis couché ( m, m), dire ce qui se produit en premier et calculer l'accélération limite.
Méthodes 1, 15 et 16. Sans glissement, le carton est en translation avec la bande : son moment dynamique est nul en , et seulement en . L'action de la bande est répartie sur toute la face d'appui : son point d'application doit rester entre et .
1. La bande est en translation rectiligne de direction ; on souhaite que le carton reste immobile par rapport à elle : il a alors le même mouvement, d'accélération .
2. Graphe : bâti 0, bande 1 (glissière de direction avec 0, mouvement imposé), carton 2 (appui plan avec frottement sur 1), pesanteur sur 2. On isole le carton : ses actions extérieures sont la pesanteur et l'action de la bande, rien d'autre.
3. L'action de la bande se réduit à une force appliquée en un point de la face d'appui, d'abscisse par rapport à la verticale de (). En translation, . Le principe fondamental en donne
la troisième équation étant le théorème du moment dynamique en sur .
4. Coulomb : pas de glissement tant que , soit .
5. : quand la bande accélère, le point d'application recule vers l'arête arrière . Le carton bascule autour de quand atteint . Non-basculement : , soit . Au freinage, il basculerait vers l'avant, autour de . Les deux conditions ensemble :
6. Debout : , le carton bascule le premier, dès (il ne glisserait qu'à ). Couché : , il glisse le premier, à , loin du basculement (). Pour les deux positions, l'accélération de la bande doit rester sous . L'expérience se fait à la maison avec une boîte posée debout puis couchée sur un livre qu'on tire d'un coup sec.
Un contact se vérifie après coup : on calcule les actions avec le mouvement supposé, puis on teste l'adhérence et la position du point d'application (méthodes 15 et 16). En translation, le moment dynamique n'est nul qu'en (méthode 7).
Le cours détaillé, toute la fiche « L'essentiel », 19 méthodes, 27 pièges corrigés, la carte mentale, 33 exercices corrigés, 7 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Ce chapitre est offert : il s’ouvre en entier avec un compte d’essai gratuit.
Ouvrir l'essai gratuitUne question ? WhatsAppPlan du cours
- 1. Pourquoi la dynamique
- 2. Référentiel galiléen
- 3. Actions mécaniques extérieures : rappel
- 4. Principe fondamental de la dynamique
- 5. Théorèmes généraux
- 6. Graphe de structure et d'analyse
- 7. Compter équations et inconnues
- 8. Choix des isolements et des équations
- 8.1 Chaîne ouverte
- 8.2 Chaîne fermée
- 8.3 La règle des zéros
- 8.4 Problème plan et composantes non recherchées
- 8.5 Un exemple complet : le couple de lancement d'un bol de décanteur
- 8.6 La stratégie en tableau
- 9. Les deux problèmes types
- 9.1 Le mouvement est imposé : actions et couple moteur
- 9.2 Les efforts extérieurs sont connus : loi du mouvement
- 9.3 À travers une transmission
- 10. Actions dans les liaisons
- 11. Résoudre : à la main ou par simulation numérique
- 11.1 Ce que fait un logiciel de simulation
- 11.2 Le même travail en quelques lignes : la méthode d'Euler
- 11.3 Lire une courbe de simulation
- 12. Équilibre relatif et petits mouvements
- 13. Limites de validité : rester en contact, ne pas glisser, ne pas basculer
- 13.1 Adhérence au démarrage et au freinage
- 13.2 Basculement d'un solide en translation
- 13.3 Glissement ou basculement : lequel d'abord ?
- 14. Solide en rotation autour d'un axe fixe
- 15. Les efforts qui tournent
- 16. L'équilibrage dynamique, application du principe fondamental
- 16.1 Ce qu'on veut
- 16.2 Ce que le principe fondamental impose
- 16.3 Réaliser l'équilibrage
- 16.4 Les machines d'équilibrage
- 16.5 Ce que l'équilibrage ne peut pas faire
- 17. Contrôler un résultat de dynamique
- 18. Mesurer et comparer
- 19. Sur le sujet : l'épreuve de génie mécanique du CNC
- 20. Ce qui vient ensuite
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Choisir le référentiel galiléen et écrire le principe fondamental
- Tracer le graphe de structure, puis le graphe d'analyse et la frontière
- Reconnaître le problème : mouvement imposé ou efforts connus
- Compter équations et inconnues avant de calculer
- Choisir l'isolement : chaîne ouverte, chaîne fermée, jamais le bâti
- Choisir le théorème, le point et l'axe par les zéros, et rédiger la stratégie en tableau
- Écrire les quantités d'accélération du programme
- Répondre à une question guidée de moment dynamique
- Trouver un couple ou un effort moteur quand le mouvement est imposé
- Enchaîner les isolements à travers une transmission
- Déterminer les actions dans les liaisons
- Établir l'équation de mouvement et la résoudre dans les cas simples
- Résoudre numériquement une équation de mouvement ou exploiter une simulation
- Trouver une position d'équilibre relatif
- Vérifier le non-glissement au démarrage ou au freinage
- Vérifier le non-basculement, et comparer avec le glissement
- Écrire les actions des paliers d'un rotor et reconnaître les termes tournants
- Équilibrer un rotor : conditions déduites du principe fondamental, puis deux masses dans deux plans
- Contrôler un résultat et répondre sur le document réponse de l'épreuve de génie mécanique
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (12)
- Le balourd d'une broche de soudage par friction
- La démarche sans calcul : le portique d'impression 3D
- Le tambour d'un convoyeur de bouteilles : couple transmis par adhérence
- Le carton sur un convoyeur qui accélère : glisse-t-il ou bascule-t-il ?
- Le couple pour lever une lisse de barrière
- Une loi de vitesse en trapèze : durée, accélération et effort moteur
- Le miroir orienté par un vérin : équation de mouvement
- La masse au bout d'un bras sans masse : actions de la liaison
- Le bras d'orientation d'un chargeur de bobines : couple moteur
- La démarche sans calcul : tableau des isolements d'un robot à trois axes
- Le rotor à matrice pleine : six équations, équation de mouvement et équilibrage
- Classer des rotors, et le porte-outil d'un centre d'usinage
Entraînement (14)
- Le robot de stockage d'une unité de bouteilles : isolements et équations
- La charge d'une grue à tour : quelle équation pour le mouvement ?
- Le bras de transfert de tubes de sang : tableau des isolements et efforts des axes linéaires
- Le centre d'usinage : couple de l'axe et effort du coulisseau
- L'axe linéaire à vis à billes : couple moteur
- La pompe à excentrique : couple moteur, puis sur un tour
- L'excentrique d'un analyseur de sang : couple moteur et efforts du palier
- Le chariot de transfert de moules : les galets moteurs glissent-ils ?
- Le véhicule au freinage : répartition des charges et décollement de l'arrière
- Le robot de service qui saisit un pot : bascule-t-il, glisse-t-il ?
- Le robot à trois mobilités : compter, puis isoler
- Le rotor d'une soufflante sur deux paliers : termes tournants, puis équilibrage
- Une seule masselotte ne suffit pas : le rotor d'un broyeur
- La roue et ses deux masselottes dans les gorges de jante
Approfondissement (7)
- La pompe à pistons axiaux : le patin reste-t-il en contact ?
- Le scooter de livraison dans un virage : inclinaison et vitesse limite
- Le mandrin anti-centrifuge d'un tour : le serrage baisse quand la vitesse monte
- La lisse de barrière à couple constant : mouvement et actions du pivot par simulation
- La centrifugeuse humaine : contrepoids fixes et mobiles
- Le treuil d'un pont roulant : montée, descente et quadrants du moteur
- Les masses contrarotatives d'un vibreur de fonçage
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- Le chariot élévateur en marche arrière : basculement à l'accélération
- Le robot enjambeur sur une pente et dans un virage
- Le déambulateur robotisé dans une montée
- Le scooter : équilibrage du monocylindre et embrayage centrifuge
- Le pont roulant : balancement de la charge
- Le transpalette : test de basculement en virage
- La turbine d'une centrale osmotique : conditions d'équilibrage et masselottes
Questions fréquentes
Que dit le principe fondamental de la dynamique ?
Dans un référentiel galiléen, celui du sol en génie mécanique, le torseur des actions mécaniques extérieures à un ensemble est égal à son torseur dynamique : , les deux torseurs étant écrits au même point. Pour un ensemble de solides, on calcule le torseur dynamique de chaque solide, on le transporte au même point, puis on fait la somme. On en tire le théorème de la résultante dynamique, , et le théorème du moment dynamique. Le principe fondamental de la statique en est le cas particulier où le torseur dynamique est nul.
Comment choisir l'isolement et l'équation à écrire ?
On trace d'abord le graphe de structure et d'analyse : solides, liaisons, pesanteur, actionneurs et frontière d'isolement. Dans une chaîne ouverte, pour l'action ou le couple d'une liaison, on isole tout ce qui est après cette liaison en partant du bâti, jamais le bâti. On choisit ensuite l'équation par les zéros de la liaison coupée : pour une liaison pivot d'axe , le théorème du moment dynamique en en projection sur ; pour une liaison glissière de direction , le théorème de la résultante dynamique en projection sur . Une question de démarche se répond par un tableau : ensemble isolé, théorème, point et axe, inconnues évitées.
Le moment dynamique est-il au programme de génie mécanique TSI ?
Le programme dit que sa détermination peut être introduite sur quelques cas simples sans que sa maîtrise soit exigible ni évaluée. On retient les cas simples : rotation autour d'un axe fixe, ; translation, moment dynamique nul en seulement et égal à en un autre point ; masse ponctuelle. Les autres moments dynamiques sont donnés par l'énoncé ou demandés par une question guidée.
Comment savoir si un solide glisse ou bascule quand il accélère ?
On isole le solide, en translation, dans le référentiel du sol. Le théorème de la résultante dynamique et le théorème du moment dynamique en donnent les actions de contact. Pour un bloc posé sur un plateau qui accélère de , avec à la hauteur et à la distance horizontale de l'arête de basculement, il glisse si et bascule si : la plus petite des deux limites décide. Pour un véhicule, l'accélération charge les roues arrière et décharge l'avant, ce qui change la limite d'adhérence des roues motrices.
Quand un rotor est-il équilibré dynamiquement ?
Le programme demande l'équilibrage dynamique comme application du principe fondamental. En écrivant le principe fondamental d'un rotor en liaison pivot, les actions des paliers ne dépendent plus de la vitesse ni de l'accélération si et seulement si deux conditions sont remplies : le centre d'inertie est sur l'axe (première condition, dite équilibrage statique) et l'axe est principal d'inertie, c'est-à-dire que les deux produits d'inertie qui contiennent la coordonnée de l'axe sont nuls ( pour l'axe ). Sinon, les paliers reçoivent des efforts qui tournent avec le rotor et croissent comme le carré de la vitesse.
Pourquoi faut-il deux masselottes dans deux plans pour équilibrer un rotor ?
L'équilibrage dynamique impose quatre équations : deux pour ramener le centre d'inertie sur l'axe, deux pour annuler les produits d'inertie. Une seule masse peut ramener le centre d'inertie sur l'axe, mais elle laisse en général les produits ; deux masses dans le même plan ne suffisent pas non plus. Deux masses dans deux plans différents suffisent : on choisit les plans et les rayons, on calcule les masses et les angles, et l'on place chaque angle par les signes de son cosinus et de son sinus, jamais par la seule tangente, qui le donne à 180° près.
Peut-on déterminer les actions mécaniques par simulation numérique ?
Oui, le programme de génie mécanique l'admet : la détermination des actions mécaniques inconnues peut être menée par un outil de simulation numérique. Un logiciel écrit le principe fondamental pour chaque solide à chaque pas de temps et rend le couple moteur et les actions des liaisons en fonction du temps. Le même travail se fait en quelques lignes de Python par la méthode d'Euler, qu'on valide d'abord sur un cas à solution exacte, puis en divisant le pas jusqu'à ce que le résultat ne change plus.
Comment y accéder
Ce chapitre fait partie des chapitres offerts : il s'ouvre en entier avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet, les tarifs ou une question, écris-nous sur WhatsApp.