 Prepa Help
Référentiels non galiléens : forces d'inertie, Coriolis et exercices corrigés
Référentiels en translation et en rotation uniforme autour d'un axe fixe, composition des vitesses et des accélérations, accélérations d'entraînement et de Coriolis, forces d'inertie, lois de la dynamique et énergie en référentiel non galiléen, caractère approximativement galiléen des référentiels de Copernic, géocentrique et terrestre, pesanteur et effets de la force de Coriolis.
- 15méthodes
- 32exercices corrigés
- 5problèmes
- 18pièges
- 104figures
Dans un référentiel non galiléen , en translation ou en rotation uniforme autour d'un axe fixe par rapport à un référentiel galiléen, la loi de la quantité de mouvement s'écrit , avec la force d'inertie d'entraînement et la force de Coriolis . En translation, et la force de Coriolis est nulle ; en rotation uniforme, la force axifuge vaut et la force de Coriolis . Le chapitre traite aussi l'équilibre relatif et sa stabilité, le caractère approximativement galiléen des référentiels de Copernic, géocentrique et terrestre, le champ de pesanteur, la déviation vers l'est et le pendule de Foucault. Il est au programme de deuxième année en MP, MPI et PC en France (au Maroc, ces notions sont vues en première année) et revient dans les épreuves de mécanique de CCINP, de Centrale-Supélec ou de Mines-Ponts.
Ce que tu sauras faire
Les lois de Newton ne s'appliquent telles quelles que dans un référentiel galiléen. Or on a souvent intérêt à étudier un mouvement dans un référentiel qui ne l'est pas : celui d'un véhicule qui freine, d'un plateau qui tourne, de la Terre elle-même. Ce chapitre apprend à passer d'un référentiel à un autre et à écrire les lois de la dynamique dans un référentiel en translation ou en rotation uniforme autour d'un axe fixe. À la fin, tu dois savoir :
- reconnaître le mouvement d'un référentiel par rapport à un autre (translation, rotation uniforme autour d'un axe fixe) et exprimer son vecteur rotation ;
- composer les vitesses et les accélérations, et citer les expressions des accélérations d'entraînement et de Coriolis ;
- écrire la loi de la quantité de mouvement, le théorème du moment cinétique et le théorème de l'énergie cinétique dans un référentiel non galiléen, en introduisant les forces d'inertie ;
- trouver un équilibre relatif et discuter sa stabilité ;
- discuter le caractère galiléen des référentiels de Copernic, géocentrique et terrestre, définir le poids et estimer l'effet de la force de Coriolis terrestre.
L’essentiel du chapitre Extrait gratuit
- Translation : les axes de gardent leur direction ; tous ses points ont la vitesse et l'accélération . Rectiligne, circulaire ou quelconque.
- Rotation uniforme autour d'un axe fixe : vecteur rotation , porté par l'axe, règle de la main droite.
- Un référentiel est galiléen si et seulement s'il est en translation rectiligne uniforme par rapport à un référentiel galiléen.
- Point coïncident : point fixe de qui se trouve en à l'instant ; sa vitesse et son accélération dans sont et .
- et .
- En général, n'est pas la dérivée de ; elle l'est toujours en translation.
| translation | |||
| rotation uniforme autour de ( sur l'axe) | , norme | , vers l'axe |
- , avec et : forces d'inertie, qui ne sont pas des interactions.
- Translation : , opposée à l'accélération du référentiel ; pesanteur apparente ; pas de force de Coriolis.
- Rotation uniforme : force axifuge , de norme ; force de Coriolis , de puissance nulle, qui dévie vers la droite pour vers le haut.
- Théorèmes du moment cinétique et de l'énergie cinétique dans : ajouter moments et travaux des forces d'inertie ; travail calculé avec le déplacement relatif.
- Énergie potentielle d'inertie, à savoir établir : (translation à accélération constante), (rotation uniforme).
- Équilibre relatif : force de Coriolis nulle ; équilibres par , stabilité par .
- Copernic : centre de masse du système solaire, axes vers des étoiles lointaines ; galiléen.
- Géocentrique : centre de la Terre, axes parallèles à ceux de Copernic ; translation quasi circulaire en un an ; galiléen pour une durée brève devant l'année.
- Terrestre : rotation uniforme autour de l'axe des pôles en un jour sidéral, s, ; galiléen pour une expérience brève devant le jour et peu étendue.
Une méthode du chapitre Extrait gratuit
L'énoncé décrit un véhicule, un plateau, un satellite, la Terre, et demande la nature du mouvement d'un référentiel ou s'il est galiléen ; ou tu dois choisir le référentiel d'étude.
Un référentiel en translation rectiligne uniforme par rapport à un référentiel galiléen est galiléen. Tout autre mouvement (translation accélérée, translation circulaire, rotation) le rend non galiléen. Translation : les axes gardent leur direction ; rotation : ils tournent. Les référentiels usuels ne sont galiléens qu'approximativement : géocentrique pour une durée brève devant l'année, terrestre pour une expérience brève devant le jour et peu étendue.
- Nommer le référentiel de référence supposé galiléen (sol, géocentrique, Copernic) et dire pourquoi il l'est assez pour la durée de l'expérience.
- Regarder les axes du référentiel étudié : gardent-ils leur direction ? Si oui, translation (rectiligne ou non, uniforme ou non) ; sinon, rotation.
- Conclure : galiléen seulement pour une translation rectiligne uniforme.
« Le référentiel lié au sol est supposé galiléen, l'expérience durant quelques secondes. Le référentiel lié à [objet] a des axes qui [gardent leur direction / tournent autour de l'axe …] : il est en [translation … / rotation uniforme autour de l'axe …] par rapport à . Comme [son accélération n'est pas nulle / il tourne], n'est pas galiléen. »
Un tramway roule en ligne droite à vitesse constante : son référentiel est en translation rectiligne uniforme par rapport au sol, il est galiléen avec la même approximation que le sol. Quand il freine, il est en translation rectiligne accélérée : non galiléen. Dans une courbe, la rame change d'orientation : son référentiel tourne par rapport au sol, il n'est pas galiléen. La pédale d'un vélo garde son orientation pendant que son axe décrit un cercle : translation circulaire, non galiléenne. Le plateau d'un four à micro-ondes en marche est en rotation uniforme autour de son axe.
- Dire « en mouvement circulaire, donc en rotation » : une translation peut être circulaire.
- Oublier de dire par rapport à quel référentiel galiléen on décrit le mouvement.
- Déclarer galiléen un référentiel en translation rectiligne non uniforme.
Exercices 1, 2 et 12.
Un exercice corrigé Extrait gratuit
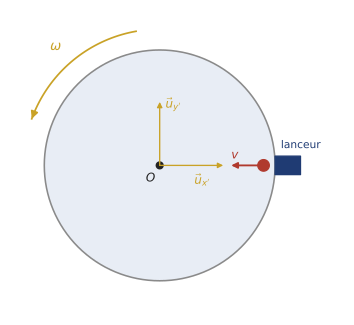
Un plateau horizontal de rayon tourne à la vitesse angulaire constante , dans le sens antihoraire vu de dessus, autour de son axe vertical . Un lanceur fixé au bord du plateau envoie un palet, qui glisse sans frottement, vers le centre avec la vitesse par rapport au plateau. On note le référentiel du plateau, de base , pointant de vers le lanceur.
- est-il galiléen ? Exprimer la vitesse du palet dans juste après le lancer.
- Calculer l'accélération de Coriolis et la force d'inertie d'entraînement par unité de masse à cet instant. Faire le bilan des forces.
- De quel côté de sa vitesse le palet est-il dévié ?
- Décrire la trajectoire du palet dans le référentiel terrestre. En déduire l'endroit où il quitte le plateau, vu dans .
. Dans le référentiel terrestre, aucune force horizontale n'agit sur le palet.
-
tourne uniformément par rapport au sol : il n'est pas galiléen. Juste après le lancer, .
de norme . Forces : poids et réaction du plateau (verticaux, qui se compensent), force d'inertie d'entraînement (axifuge, par kilogramme), force de Coriolis ( par kilogramme).
-
Le palet va selon ; sa droite, vue de dessus, est la direction . La force de Coriolis le dévie donc vers la droite de sa vitesse, comme toute vitesse horizontale sur un plateau qui tourne dans le sens antihoraire.
-
Dans le référentiel terrestre, aucune force horizontale n'agit : le palet décrit une droite à vitesse constante. Sa vitesse initiale par rapport au sol est , de norme : la vitesse d'entraînement du bord, , dépasse la vitesse de lancer. Cette vitesse fait avec le rayon l'angle tel que : la droite passe à du centre, et la corde parcourue vaut . Le palet quitte le plateau au bout de , en un point vu de sous l'angle de son point de départ. Pendant ce temps, le plateau a tourné de dans le même sens : dans , le point de sortie est à du lanceur, à de lui. Le palet « lancé vers le centre » n'en approche jamais à moins de .
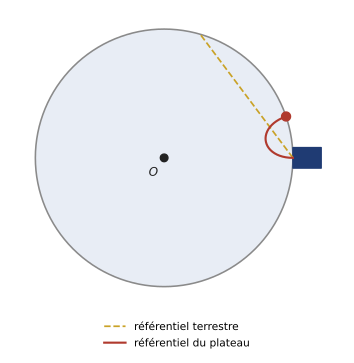
La force de Coriolis dévie un mobile vers la droite de sa vitesse pour une rotation antihoraire vue de dessus. Une trajectoire rectiligne dans le référentiel fixe devient une courbe dans le référentiel tournant : les deux descriptions doivent concorder. Voir les méthodes 5 et 7.
Le cours détaillé, toute la fiche « L'essentiel », 15 méthodes, 18 pièges corrigés, la carte mentale, 32 exercices corrigés, 5 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Ce chapitre est offert : il s’ouvre en entier avec un compte d’essai gratuit.
Ouvrir l'essai gratuitVoir les offresPlan du cours
- 1. Mouvement d'un référentiel par rapport à un autre
- 1.1 Changer de référentiel
- 1.2 Référentiel en translation
- 1.3 Référentiel en rotation uniforme autour d'un axe fixe
- 1.4 Transformation de Galilée
- 2. Composition des vitesses et des accélérations
- 2.1 Point coïncident, vitesse et accélération d'entraînement
- 2.2 Cas de la translation
- 2.3 Cas de la rotation uniforme autour d'un axe fixe
- 2.4 Relation de dérivation composée
- 3. Dynamique dans un référentiel non galiléen
- 3.1 Loi de la quantité de mouvement et forces d'inertie
- 3.2 Référentiel en translation
- 3.3 Référentiel en rotation uniforme
- 3.4 Moment cinétique, énergie cinétique et énergie potentielle d'inertie
- 3.5 Équilibre relatif et stabilité
- 4. Caractère galiléen des référentiels usuels et dynamique terrestre
- 4.1 Référentiels de Copernic, géocentrique et terrestre
- 4.2 Poids et champ de pesanteur
- 4.3 Force de Coriolis terrestre
- 4.4 Manifestations du caractère non galiléen du référentiel terrestre
- 5. Équilibre d'un fluide dans un référentiel non galiléen
- 5.1 Force d'inertie d'entraînement volumique
- 5.2 Référentiel en translation
- 5.3 Référentiel en rotation uniforme
- 6. Illustrer un effet de la rotation terrestre par une simulation
- 6.1 Le modèle à intégrer
- 6.2 Programme et comparaison
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Reconnaître le mouvement d'un référentiel et dire s'il est galiléen
- Choisir le référentiel d'étude et ne pas mélanger les deux approches
- Exprimer le vecteur rotation et la vitesse d'entraînement d'un point
- Composer vitesses et accélérations dans un référentiel en translation
- Composer vitesses et accélérations dans un référentiel en rotation uniforme
- Appliquer la loi de la quantité de mouvement dans un référentiel en translation
- Appliquer la loi de la quantité de mouvement dans un référentiel en rotation uniforme
- Trouver un équilibre relatif et sa stabilité par l'énergie potentielle
- Appliquer le théorème de l'énergie cinétique dans un référentiel non galiléen
- Appliquer le théorème du moment cinétique dans un référentiel non galiléen
- Exprimer le champ de pesanteur à partir de la gravitation et de la force d'inertie d'entraînement
- Estimer l'effet de la force de Coriolis terrestre et son sens
- Traiter un mouvement terrestre par perturbation au premier ordre en
- Étudier l'équilibre d'un fluide dans un référentiel non galiléen
- Illustrer par une simulation un effet du caractère non galiléen du référentiel terrestre
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (13)
- Galiléen ou non : huit situations
- Le référentiel terrestre et sa mise en évidence
- Les aiguilles d'une horloge
- Traverser une rivière
- Vitesse et accélération en coordonnées cylindriques par composition
- Mesurer l'accélération d'un ascenseur avec un capteur de force
- Pendule dans un véhicule qui accélère
- Un capteur de décélération pour coussin gonflable
- Un palet lancé vers le centre d'un plateau tournant
- Vitesse et accélération d'entraînement d'un lieu de la Terre
- La force de Coriolis : négligeable ou non ?
- Surface libre et force sur la paroi d'un aquarium accéléré
- Surface libre d'un liquide en rotation et miroir liquide
Entraînement (15)
- La Lune et le référentiel barycentrique Terre-Lune
- Se peser dans la Station spatiale internationale
- Principe du sismographe
- Perle sur une tige inclinée qui tourne
- Anneau sur un cercle qui tourne autour d'une tangente
- Régulateur à boules
- Le satellite géostationnaire vu du référentiel terrestre
- Station spatiale tournante et pesanteur artificielle
- Forme de la Terre et pesanteur
- Coriolis sur un train à grande vitesse et usure des rails
- Déviation vers l'est : l'expérience de Reich à Freiberg
- Vents autour d'une dépression et vent géostrophique
- La sphère de Hill d'une planète
- Verre d'eau à moitié plein qui tourne
- Tir vertical : estimer, puis simuler l'effet de Coriolis
Approfondissement (4)
- Bille dans un bol hémisphérique en rotation : bifurcation
- Ultracentrifugation de l'hexafluorure d'uranium
- Courants océaniques et bouée dérivante
- Stabiliser par la rotation : la selle tournante
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- Pesanteur terrestre et déviation vers l'est
- Le pendule de Foucault
- Préparer des cosmonautes : centrifugeuse et vol parabolique
- Les marées et la mesure de la pesanteur
- Aplatissement de la Terre
Questions fréquentes
Comment savoir si un référentiel est galiléen ?
Un référentiel est galiléen si et seulement s'il est en translation rectiligne uniforme par rapport à un référentiel galiléen. Le référentiel de Copernic est galiléen. Le référentiel géocentrique, en translation quasi circulaire en un an, peut être considéré comme galiléen pour une expérience brève devant l'année. Le référentiel terrestre, qui tourne en un jour sidéral de , l'est pour une expérience brève devant le jour et peu étendue.
Quelle est la formule de l'accélération de Coriolis ?
La composition des accélérations s'écrit . En translation, et . En rotation uniforme autour d'un axe fixe, , dirigée vers l'axe et non vers , et , calculée avec la vitesse relative : elle est nulle si le point est immobile dans ou se déplace parallèlement à l'axe.
Comment appliquer le PFD dans un référentiel non galiléen ?
Dans , : on ajoute aux forces la force d'inertie d'entraînement et la force de Coriolis . Ce ne sont pas des interactions : elles n'existent pas dans un référentiel galiléen. On choisit une seule approche, le référentiel galiléen sans forces d'inertie ou avec elles, sans jamais mélanger les deux. En translation, tout se passe comme si la pesanteur devenait .
Que valent la force centrifuge et la force de Coriolis dans un référentiel tournant ?
Dans un référentiel en rotation uniforme, la force d'inertie d'entraînement est axifuge, de norme où est la distance à l'axe ; elle dérive de l'énergie potentielle . La force de Coriolis est perpendiculaire à la vitesse relative : sa puissance est nulle, elle courbe la trajectoire sans changer à elle seule la norme de la vitesse relative et dévie le point vers la droite quand est dirigé vers le haut.
Comment trouver un équilibre relatif et sa stabilité ?
À l'équilibre relatif, le point est immobile dans : la force de Coriolis est nulle. Si les forces qui travaillent dérivent d'une énergie potentielle , énergie d'inertie comprise, les équilibres annulent et sont stables si . Pour une perle qui glisse sans frottement sur un cercle de rayon tournant autour de son diamètre vertical, le point bas est le seul équilibre stable tant que ; au-delà, il devient instable et deux équilibres stables symétriques apparaissent, avec .
Quels sont les effets de la rotation de la Terre sur la pesanteur et les mouvements ?
Le champ de pesanteur contient déjà l'effet axifuge, qui vaut de à l'équateur : on ne l'ajoute pas une seconde fois. La force de Coriolis dévie un mouvement horizontal vers la droite dans l'hémisphère nord, vers la gauche dans le sud. Un corps lâché de à de latitude est dévié de vers l'est, et le plan du pendule de Foucault fait un tour en , soit à Paris.
Comment y accéder
Ce chapitre fait partie des chapitres offerts : il s'ouvre en entier avec un compte d'essai gratuit pour les filières dont il est l'un des premiers chapitres. Créer un compte d'essai ou se connecter. Pour l'accès complet et les tarifs, vois les offres.