 Prepa Help
Description et paramétrage du mouvement d'un point : cours, méthodes et exercices corrigés
Espace et temps classiques, référentiel et repère, caractère relatif du mouvement, repérage d'un point en coordonnées cartésiennes, polaires, cylindriques et sphériques, vecteurs position, déplacement élémentaire, vitesse et accélération, mouvements rectilignes, à vecteur accélération constant et circulaires, abscisse curviligne et base de Frenet, exploitation d'un enregistrement vidéo ; au Maroc, vitesse en coordonnées sphériques et mouvement rectiligne sinusoïdal.
- 18méthodes
- 38exercices corrigés
- 2problèmes
- 22pièges
- 93figures
Ce que tu sauras faire
Une rame de tramway qui quitte sa station, la pale d'un ventilateur qui démarre, une camionnette dans les lacets d'une route de montagne, une bille filmée au téléphone : avant de chercher pourquoi ces objets bougent, il faut savoir dire comment ils bougent. C'est l'objet de la cinématique : décrire le mouvement d'un point, sans en chercher les causes. À la fin du chapitre, tu dois savoir :
- choisir un référentiel, un repère et un système de coordonnées adapté au mouvement ;
- exprimer la position, le déplacement élémentaire, la vitesse et l'accélération d'un point en coordonnées cartésiennes et cylindriques ;
- reconnaître et étudier les mouvements types : rectiligne, à vecteur accélération constant, circulaire uniforme ou non ;
- situer la vitesse et l'accélération sur une trajectoire et dire si le mouvement est accéléré ou ralenti ;
- exploiter un enregistrement vidéo pour obtenir l'évolution de la vitesse et de l'accélération.
L’essentiel du chapitre Extrait gratuit
Ce qu'il faut savoir sans hésiter sur la description du mouvement d'un point : définitions, expressions de la vitesse et de l'accélération, mouvements types, lecture d'un enregistrement. Les démonstrations sont dans le cours.
- Référentiel : solide de référence et horloge. Repère : origine et base fixes dans le référentiel ; un référentiel admet une infinité de repères.
- Trajectoire et vitesse dépendent du référentiel : la valve d'une roue décrit un cercle pour le cycliste, une cycloïde pour le passant.
- Les dérivées se prennent dans le référentiel d'étude, avec une origine fixe dans ce référentiel.
| Système | Coordonnées | Base | |
|---|---|---|---|
| cartésien | , fixe | ||
| cylindrique (polaire si ) | (distance à l'axe), , | , mobile |
, . si , si .
- Cartésiennes : on dérive chaque coordonnée, la base étant fixe ; et .
- Dérivées de la base cylindrique : , .
- Cylindriques : déplacements , , selon , , ; .
| Mouvement | Équations | Accélération |
|---|---|---|
| rectiligne uniforme | ||
| rectiligne uniformément varié | , , | constante, selon l'axe |
| vecteur accélération constant | , | trajectoire plane, parabolique ou rectiligne |
| circulaire de rayon | ||
| circulaire uniforme | , | centripète, |
Distance d'arrêt : . Conversion : tr/min font ; .
Une méthode du chapitre Extrait gratuit
Début de tout exercice de cinématique ; l'énoncé décrit un mouvement en mots (« tourne autour de », « glisse le long de », « monte en spirale ») sans imposer de coordonnées.
Le référentiel est l'objet par rapport auquel on décrit le mouvement ; le repère (origine et base) est fixe dans ce référentiel et se choisit librement. On choisit le système où le moins de coordonnées varient : cartésien pour un mouvement rectiligne ou à vecteur accélération constant, polaire pour un mouvement circulaire ou une spirale plane, cylindrique pour un mouvement autour d'un axe.
- Nommer le référentiel d'étude et dire de quel objet il est solidaire.
- Compter les degrés de liberté du point : combien de coordonnées varient ?
- Choisir le système de coordonnées par la symétrie du mouvement, placer l'origine (centre du cercle, point de départ, point de l'axe) et orienter les axes.
- Faire le schéma avec la base au point .
« On étudie le mouvement de dans le référentiel , lié à . Le point décrit : on le repère par ses coordonnées d'origine , et l'on projette sur la base . »
Trois cas. Une bille qui descend un plan incliné en ligne droite, dans le référentiel terrestre : axe selon la ligne de plus grande pente, une seule coordonnée varie, . L'extrémité d'une pale de ventilateur, dans le référentiel de la pièce : coordonnées polaires centrées sur l'axe du ventilateur, fixe, seul varie. Un point d'un globe terrestre, dans le référentiel lié au globe : il ne bouge pas, mais on le repère par deux angles.
- Écrire des vitesses sans avoir nommé le référentiel.
- Choisir des cartésiennes pour un mouvement circulaire, ce qui rend les calculs inutilement lourds.
- Centrer les polaires ailleurs qu'au centre du cercle : n'est plus constant.
Exercices 1, 15 et 22.
Un exercice corrigé Extrait gratuit
On travaille dans un repère lié au référentiel d'étude ; les longueurs sont en mètres et les durées en secondes.
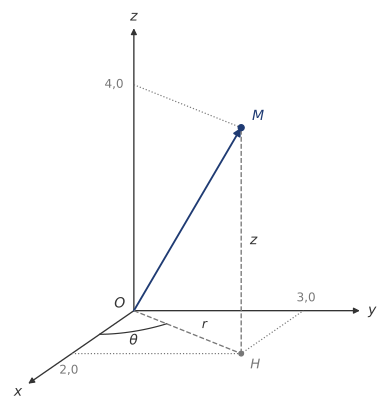
- Un point a pour coordonnées cartésiennes m, m et m. Calculer ses coordonnées cylindriques d'axe , avec en degrés et en radians.
- Même question pour le point de coordonnées . Que donne la calculatrice pour ? Conclure.
- Un point se déplace selon les équations horaires , , . Exprimer et . En déduire les vecteurs vitesse et accélération de en coordonnées cylindriques. Quel est le mouvement de ? Calculer sa période.
Méthode 2. ne pose pas de difficulté ; pour , regarder d'abord dans quel quadrant se trouve la projection du point, puis seulement prendre l'arc tangente.
Méthode 1 pour la question 3 : une distance constante à l'axe et une cote constante désignent un cercle, que les polaires décrivent le plus simplement.
1. La projection de sur le plan est à la distance
de l'axe. Comme et , est dans le premier quadrant, et l'arc tangente donne directement l'angle :
La cote ne change pas : m. Contrôle : m, on retrouve .
2. Pour , est le même, m. La calculatrice donne , le même angle que pour : c'est faux, car est le symétrique de par rapport à l'axe , dans le troisième quadrant (, ). L'arc tangente ne rend que des angles compris entre et ; quand , il faut lui retrancher (ou lui ajouter) :
soit si l'on choisit dans . La fonction atan2(y, x) des langages de programmation tient compte du quadrant et donne directement .
3. On reconnaît m, constant, et (en radians), puisque et ; la cote reste m. La trajectoire est le cercle de centre et de rayon m, dans le plan m. Avec , , et :
La norme de la vitesse reste égale à : le mouvement est circulaire uniforme. L'accélération n'est pas nulle pour autant : elle est dirigée vers le centre du cercle, et l'on vérifie . La période vaut s.
Le rayon se calcule toujours par Pythagore ; l'angle demande de situer le point dans son quadrant, car confond un point et son symétrique par rapport à l'axe. Un rayon constant et un angle qui croît linéairement décrivent un mouvement circulaire uniforme, dont l'accélération pointe vers le centre (méthodes 1 et 2).
Le cours détaillé, toute la fiche « L'essentiel », 18 méthodes, 22 pièges corrigés, la carte mentale, 38 exercices corrigés, 2 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Les trois premiers chapitres de chaque matière sont offerts avec un compte d’essai gratuit.
Ouvrir l'essai gratuitUne question ? WhatsAppPlan du cours
- 1. Espace, temps et référentiel
- 1.1 Espace et temps classiques, référentiel, repère
- 1.2 Caractère relatif du mouvement
- 1.3 Distances et durées absolues, limites de la description classique
- 2. Repérage d'un point
- 2.1 Coordonnées et base cartésiennes
- 2.2 Coordonnées polaires et cylindriques
- 2.3 Passer d'un système de coordonnées à l'autre
- 2.4 Degrés de liberté et choix du système de coordonnées
- 2.5 Coordonnées sphériques
- 3. Position, déplacement, vitesse, accélération
- 3.1 Vitesse et accélération d'un point dans un référentiel
- 3.2 En coordonnées cartésiennes
- 3.3 En coordonnées cylindriques
- 3.4 Vitesse en coordonnées sphériques
- 4. Mouvements types
- 4.1 Mouvements rectilignes
- 4.2 Mouvement à vecteur accélération constant
- 4.3 Mouvement circulaire
- 4.4 Mouvement rectiligne sinusoïdal
- 5. Mouvement sur une trajectoire connue
- 5.1 Directions de la vitesse et de l'accélération
- 5.2 Base de Frenet dans le mouvement circulaire
- 5.3 Abscisse curviligne, base de Frenet d'une trajectoire plane, rayon de courbure
- 6. Exploiter un enregistrement vidéo
- 6.1 Acquérir les positions
- 6.2 Vitesse et accélération par différences finies
- 6.3 Traiter les positions en Python
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Choisir le référentiel, le repère et le système de coordonnées
- Passer d'un système de coordonnées à un autre, en traitant le quadrant
- Construire le déplacement élémentaire et en déduire la vitesse
- Dériver un vecteur exprimé dans une base mobile
- Calculer la vitesse et l'accélération à partir des équations horaires
- Remonter de l'accélération aux équations horaires avec les conditions initiales
- Obtenir l'équation de la trajectoire et la reconnaître
- Étudier un mouvement rectiligne : graphes, relation entre vitesse et position, distance d'arrêt
- Traiter une rencontre ou un dépassement entre deux mobiles
- Calculer une distance parcourue ou la longueur d'une trajectoire
- Étudier un mouvement circulaire, uniforme ou non, en coordonnées polaires
- Écrire la position d'un point comme une somme de vecteurs et dériver dans un seul référentiel
- Situer la vitesse et l'accélération, dire si le mouvement est accéléré, ralenti ou uniforme
- Exploiter un pointage vidéo : échelle, différences centrées, incertitude, traitement en Python
- Utiliser la base de Frenet dans un mouvement circulaire
- Utiliser la base de Frenet d'une trajectoire plane : abscisse curviligne, composantes de l'accélération, rayon de courbure
- Exprimer position, déplacement élémentaire et vitesse en coordonnées sphériques ; repérer un point de la Terre
- Étudier un mouvement rectiligne sinusoïdal
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (15)
- Changer de système de coordonnées
- Vitesse et accélération en coordonnées cartésiennes
- Vitesse et accélération en coordonnées cylindriques
- Repérer un électron en coordonnées cylindriques
- Reconnaître un mouvement par ses équations horaires
- Freinage d'urgence
- Une rame de tramway entre deux stations
- Un ascenseur : lire et tracer a(t), v(t) et z(t)
- Ralentir un jet d'atomes : la vitesse en fonction de la position
- Une scie circulaire qui ralentit
- Lire un enregistrement de mouvement rectiligne
- Une voiture : la roue en ligne droite, puis un virage en quart de cercle
- Le rayon de courbure d'une trajectoire parabolique
- Le mouvement rectiligne sinusoïdal d'un mobile accroché à un ressort
- Une station scientifique au pôle Sud : coordonnées sphériques
Entraînement (17)
- Distance d'arrêt et règle des deux secondes
- Doubler un camion
- Un disque volant lancé sur le terrain de sport du lycée : trajectoire à accélération constante
- Une balle lancée d'une montgolfière : la même chute vue du sol et de la nacelle
- Un mouvement circulaire dont la vitesse croît : combien de tours ?
- Les conjonctions de Vénus et de la Terre
- La fronde : du cercle à la chute
- La spirale logarithmique
- Deux coureurs sur une piste circulaire
- Le couple d'al-Tusi : deux rotations qui donnent un mouvement rectiligne
- Monter un escalier en colimaçon : le mouvement hélicoïdal
- Un galet qui roule autour d'un disque fixe : la cardioïde
- Lire l'enregistrement d'un mouvement circulaire
- La bretelle de sortie d'autoroute
- Un robot sur une piste faite de droites et de quarts de cercle
- Un ion dans un réacteur de fusion : reconnaître un cercle par son rayon de courbure
- Le trajet d'un navigateur repéré par GPS
Approfondissement (6)
- Une vitesse qui dépend de la position : combien de temps pour la diviser par deux ?
- Quatre robots qui se poursuivent aux sommets d'un carré
- Un mouvement circulaire uniforme dans l'espace
- Reconstruire la vitesse et l'accélération d'une bille filmée, en Python
- La valve d'une roue de vélo : accélération et rayon de courbure
- Le plus court chemin de Casablanca à Djeddah : l'orthodromie
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- La piste en spirale d'un disque optique
- La roue d'un vélo et la cycloïde
Comment y accéder
Ce chapitre fait partie de l'accès complet. Les trois premiers chapitres de chaque matière (deux par bloc en économie et droit, en management et gestion) sont offerts avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet, les tarifs ou une question, écris-nous sur WhatsApp.