 Prepa Help
Machine à courant continu en génie électrique TSI1 : modèle, point de fonctionnement, quatre quadrants et couple thermique (cours et exercices corrigés)
- TSI 1
- Offert à l'essai
Principe de la conversion électromécanique ; constitution et modèle de la machine à courant continu à aimants ou à excitation séparée ; induit (E, R) et (E, R, L) ; plaque signalétique ; bilan des puissances et rendement ; caractéristiques mécaniques, courbes de charge et point de fonctionnement ; dynamique en rotation, frottement visqueux et réducteur ; quatre quadrants et ce qu'ils demandent au convertisseur ; couple thermique équivalent.
- 19méthodes
- 32exercices corrigés
- 2problèmes
- 18pièges
- 100figures
Entre le convertisseur qui module l'énergie et le réducteur qui la transmet, la machine à courant continu change une tension et un courant en une vitesse et un couple, et peut faire le chemin inverse. Ce chapitre de génie électrique donne son modèle à flux constant, pour la machine à aimants et la machine à excitation séparée : E = KΩ, C = KI et la maille de l'induit, en régime permanent et en régime variable. Il apprend à exploiter une plaque signalétique, à faire le bilan des puissances et calculer le rendement, à tracer la caractéristique mécanique et à trouver le point de fonctionnement sur une courbe de charge, à ramener une charge à travers un réducteur, à calculer le courant de démarrage, à placer chaque phase d'un cycle dans les quatre quadrants du plan (Ω, C) pour en déduire la réversibilité du convertisseur, à calculer le couple thermique équivalent pour choisir un moteur, et à simuler un démarrage en Python par la méthode d'Euler. Il suit la partie B.2 « Conversion électromécanique : machine à courant continu » du programme de génie électrique de la TSI1 au Maroc, avec des exercices corrigés et des problèmes tirés des sujets du CNC de TSI.
Ce que tu sauras faire
Dans l'huilerie, le petit moteur qui entraîne l'élévateur de caisses chauffe quand l'élévateur est plein, et il faut aussi redescendre des caisses vides sans que le tapis s'emballe, et arrêter vite le tapis plein. Avant de changer de moteur, il faut savoir comment une machine à courant continu transforme l'énergie électrique en énergie mécanique, ce que disent sa plaque et son modèle, où partent les pertes, ce qui fixe sa vitesse et son courant, comment elle freine, ce qu'elle demande à son convertisseur et comment vérifier qu'elle ne chauffe pas trop. À la fin du chapitre, tu dois savoir :
- décrire la constitution de la machine et expliquer qualitativement son principe ;
- donner et utiliser le modèle de l'induit en régime permanent et en régime variable , avec et ;
- interpréter une plaque signalétique, faire un bilan des puissances et calculer un rendement ;
- écrire l'équation de la dynamique en rotation, reconnaître un frottement visqueux et ramener une charge à l'arbre moteur à travers un réducteur ;
- tracer les caractéristiques mécaniques, donner l'allure des courbes de charge et trouver le point de fonctionnement ;
- définir les quatre quadrants, donner le signe des grandeurs dans chacun, et en déduire ce que doit permettre le convertisseur ;
- dimensionner un moteur par le couple thermique équivalent ;
- simuler un démarrage en Python par la méthode d'Euler.
L’essentiel du chapitre Extrait gratuit
Machine à aimants ou à excitation séparée, convention récepteur :
| Relation | Régime permanent | Régime variable |
|---|---|---|
| maille de l'induit | ||
| force électromotrice | ||
| couple | ||
| mécanique |
- Même dans et : V·s/rad = N·m/A ; en V/(1000 tr/min) divisé par .
- ; frottement visqueux , frottement sec constant.
- Génératrice : en convention récepteur, ou en convention générateur.
- Modèle donné sans justification ; réaction d'induit et physique des machines hors programme.
- (+ pour un inducteur bobiné) ; ; ; ; , .
- en régime permanent seulement. À vide : .
- Plaque : valeurs nominales, puissance utile ; contrôle .
; ; ; translation , .
- : droite de pente ; vitesse à vide ; couple de démarrage ; droites parallèles quand varie.
- Courbes de charge : constant (levage) ; (visqueux) ; (ventilateur, pompe) ; (enrouleur).
- Point de fonctionnement : . La tension fixe la vitesse ; la charge fixe le couple, donc le courant.
- Démarrage : , ; démarrer sous tension réduite ou à courant limité.
| Quadrant | Fonctionnement | ||||
|---|---|---|---|---|---|
| Q1 | moteur, sens direct | ||||
| Q2 | génératrice, sens inverse (descente d'un treuil, caisses redescendues sur le brin porteur) | ||||
| Q3 | moteur, sens inverse | ||||
| Q4 | génératrice, sens direct (freinage en marche avant, tapis plein freiné avant l'arrêt) |
- Convertisseur : Q1 tension réglable ; Q1 et Q4 réversible en courant ; Q1 et Q2 réversible en tension ; quatre quadrants : pont (chapitre 4).
- Freiner en récupérant demande une source réversible ; sinon, résistance de freinage.
- Freinage rhéostatique (induit débranché, fermé sur ) : , (comme un frottement visqueux), constante de temps .
- Toujours écrire le plan et le sens de numérotation.
Une méthode du chapitre Extrait gratuit
Compétence : résoudre. On connaît la charge (couple résistant) et la tension, et l'on cherche le courant et la vitesse ; ou l'on connaît la vitesse voulue et l'on cherche la tension à appliquer.
Régime permanent : , , , . La charge fixe le courant, la tension fixe la vitesse.
- Ramener le couple résistant à l'arbre moteur (méthode 9) et y ajouter le couple de pertes.
- En déduire le courant .
- Si est donnée : , puis et en tr/min.
- Si la vitesse est imposée : , puis .
- Contrôler et ; conclure sur l'exigence de vitesse.
« En régime permanent, , donc . Sous , et , soit . Pour , il faut . »
Store motorisé d'une salle de classe (valeurs choisies) : , , , ramené à l'arbre moteur. Sous : , . Pour enrouler la toile plus lentement, à , la tension doit descendre à : le courant, fixé par la charge, ne change pas.
- Partir de pour trouver par (c'est le courant de démarrage, pas celui du régime permanent).
- Oublier le couple de pertes dans le calcul du courant.
- Laisser la vitesse en tr/min dans .
Exercices 4, 14, 16, 19, 20 et 29 ; problème 1.
Un exercice corrigé Extrait gratuit
Dans une ligne de découpe de panneaux de particules, une scie circulaire se déplace avec le panneau pendant la coupe. Le chariot de la scie est entraîné par une courroie crantée et un moteur à courant continu à aimants permanents, dont le constructeur donne : , , , , .
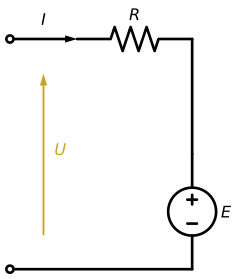
- Au point nominal, calculer la puissance absorbée par l'induit, le couple électromagnétique et le couple de pertes.
- On prend désormais un couple de pertes constant de . Calculer le courant absorbé à vide.
- Le moteur doit tourner à en fournissant un couple utile de . Calculer le courant et la tension d'induit.
- (Question ajoutée.) Comparer le rendement à ce point au rendement nominal.
Méthodes 3, 4 et 5. Le couple de pertes est la différence entre le couple électromagnétique et le couple utile ; le couple fixe le courant, la vitesse fixe la force électromotrice.
1. . et , donc
Couple utile : ; couple de pertes : , environ .
2. . À vide, le moteur ne fournit que le couple de pertes : .
3. . , d'où .
4. Rendement nominal : . À : . À vitesse moitié, la puissance utile est presque divisée par deux, alors que les pertes Joule, qui dépendent du courant, baissent moins : le rendement diminue.
« La tension fixe la vitesse, la charge fixe le courant » : à couple donné, on calcule d'abord , puis , puis . Méthode 4.
Le cours détaillé, toute la fiche « L'essentiel », 19 méthodes, 18 pièges corrigés, la carte mentale, 32 exercices corrigés, 2 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Ce chapitre est offert : il s’ouvre en entier avec un compte d’essai gratuit.
Ouvrir l'essai gratuitUne question ? WhatsAppPlan du cours
- 1. La machine dans la chaîne de puissance
- 1.1 Un convertisseur électromécanique réversible
- 1.2 Où trouve-t-on des machines à courant continu
- 2. Constitution et principe
- 2.1 Constitution
- 2.2 Principe, sans démonstration
- 2.3 Machine à aimants ou à excitation séparée
- 3. Modèle électromécanique
- 3.1 La machine à flux constant
- 3.2 La constante d'une documentation
- 3.3 Modèle électrique de l'induit
- 3.4 Moteur et génératrice
- 3.5 Modèle de l'inducteur bobiné
- 4. Équation mécanique et réducteur
- 4.1 L'équation de la dynamique en rotation
- 4.2 Régime permanent
- 4.3 Le réducteur
- 5. Bilan des puissances et rendement
- 5.1 L'arbre des puissances
- 5.2 L'essai à vide
- 5.3 Rendements
- 6. Plaque signalétique
- 7. Caractéristiques et point de fonctionnement
- 7.1 Vitesse et couple en fonction du courant
- 7.2 Caractéristique mécanique
- 7.3 Courbes de charge
- 7.4 Point de fonctionnement
- 8. Démarrage
- 9. Réversibilité et quatre quadrants
- 9.1 Le plan
- 9.2 Exemples
- 10. Association convertisseur, machine, charge
- 10.1 Ce que la charge demande au convertisseur
- 10.2 Parcours d'un cycle
- 11. Dimensionnement sur critères énergétiques
- 11.1 Pourquoi un moteur chauffe
- 11.2 Le couple quadratique (thermique) équivalent
- 11.3 Choisir un moteur
- 12. Simuler le démarrage en Python
- 13. Répondre sur un document réponse
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Écrire le modèle de l'induit et les quatre équations de la machine
- Passer d'une constante de documentation aux unités SI
- Exploiter une plaque signalétique ou une fiche constructeur
- Calculer un point de fonctionnement en régime permanent
- Faire le bilan des puissances et calculer le rendement
- Identifier , , et à partir d'essais
- Tracer la caractéristique mécanique et la famille de droites
- Trouver le point de fonctionnement avec une courbe de charge
- Ramener une charge à l'arbre moteur à travers un réducteur
- Appliquer l'équation de la dynamique en rotation
- Calculer le courant et la tension de démarrage
- Placer un fonctionnement dans un quadrant par les signes
- Tracer le parcours d'un cycle dans le plan
- Déduire les réversibilités que doit permettre le convertisseur
- Calculer le couple thermique équivalent d'un cycle
- Choisir un moteur sur catalogue
- Simuler le démarrage en Python par la méthode d'Euler
- Répondre sur le document réponse : tracer les grandeurs d'un cycle
- Calculer un freinage rhéostatique
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (13)
- Lire la plaque d'un moteur industriel
- De la documentation aux unités SI
- L'induit d'un petit moteur
- Le moteur d'une scie à panneaux
- Le moteur d'un télésiège
- Identifier R et K d'un moteur de vélo
- Lire la documentation d'un micromoteur
- Reconnaître une courbe de charge
- Le motoréducteur d'une porte de bus
- Le motoréducteur d'un portail
- Six situations, six quadrants
- Démarrer une perceuse-visseuse
- Frottement sec et frottement visqueux
Entraînement (14)
- Le kart électrique
- L'ascenseur et son contrepoids
- Régler la vitesse d'un moteur de convoyeur
- L'ascenseur : montée, arrêt, descente
- Démarrage et échauffement d'un récepteur d'imagerie médicale
- Le moteur d'un ventilateur
- Choisir la tension pour une vitesse
- Quel convertisseur pour quelle charge
- Choisir un moteur sur catalogue
- Simuler le démarrage en Python
- Rendement d'un moteur à excitation bobinée
- Le cycle d'une porte de parking
- Freiner en dissipant ou en récupérant
- Le vélo à assistance dans une descente
Approfondissement (5)
- La rame de métro
- Le démarreur d'une automobile
- La loi de vitesse qui minimise la puissance
- Dimensionner le moteur d'un convoyeur incliné
- Identifier un moteur sur un enregistrement de démarrage
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- Dimensionner le moteur d'un axe de machine-outil
- Les portes et la marche d'un tramway
Questions fréquentes
Que signifient les relations E = KΩ et C = KI d'une machine à courant continu ?
À flux constant, la force électromotrice de l'induit est proportionnelle à la vitesse angulaire, avec en rad/s, et le couple électromagnétique au courant, . C'est la même constante , parce que la puissance électromagnétique est la même vue des deux côtés : . Elle s'exprime en V·s/rad, égal à N·m/A. Une constante donnée en V pour 1 000 tr/min se divise par pour obtenir . Avec la maille , ces relations forment le modèle du chapitre, donné sans justification par le programme.
Comment calculer le point de fonctionnement d'un moteur à courant continu ?
En régime permanent, , avec ramené à l'arbre moteur. On en tire le courant , puis et . Pour un moteur de et , avec : ; sous , et , soit . Pour tourner à , il faut . La tension fixe la vitesse, la charge fixe le couple, donc le courant.
Comment faire le bilan des puissances et calculer le rendement d'une machine à courant continu ?
On part de la puissance absorbée par l'induit, , plus si l'inducteur est bobiné. On retire les pertes Joule pour obtenir , puis les pertes collectives pour obtenir la puissance utile . Pour un induit sous et , , un inducteur de et de pertes collectives : , rendement global . Le rendement ne se calcule qu'en régime permanent.
Pourquoi le courant de démarrage d'un moteur à courant continu est-il si grand ?
À l'arrêt, , donc : seule la résistance de l'induit limite le courant, , dix à vingt fois le courant nominal, ou davantage. Un moteur de , et appellerait en démarrage direct, vingt-deux fois le courant nominal. Pour limiter le courant à , on démarre sous la tension réduite , puis on augmente la tension avec la vitesse ; c'est le rôle du convertisseur, ou de sa limitation de courant. Calculer avec est une erreur.
Comment reconnaître les quatre quadrants de fonctionnement d'une machine à courant continu ?
Dans le plan , quadrants numérotés dans le sens trigonométrique : Q1 et Q3, où , sont moteurs ; Q2 et Q4, où , sont génératrices. En convention récepteur, a le signe de , à près, et celui de . Q2 est la machine qui retient une charge qui descend, par exemple un treuil : le tambour tourne en sens inverse, le couple reste positif, la tension s'inverse ; Q1 et Q2 demandent un convertisseur réversible en tension. Q4 est le freinage en marche avant : le courant s'inverse ; Q1 et Q4 demandent un convertisseur réversible en courant. Les quatre quadrants demandent un pont.
Comment calculer le couple thermique équivalent pour choisir un moteur ?
Les pertes Joule suivent , donc : on calcule sur les couples électromagnétiques du cycle, freinage et temps de repos compris, et le moteur convient si . Pour pendant , pendant , pendant et de repos, : un moteur de chaufferait trop, alors que la moyenne des couples, , ferait croire le contraire. Il faudrait un repos d'environ .
Que demandent les sujets du CNC de TSI sur la machine à courant continu ?
Les épreuves de génie électrique de TSI y reviennent souvent : modèle de l'induit et bilan de puissance, point de fonctionnement d'un motoréducteur de portes, dimensionnement d'un moteur d'axe de machine-outil avec son étude thermique, motorisation d'un véhicule, quadrants d'un cycle de marche. Le sujet fournit le modèle RLE de l'induit, le moment d'inertie ramené et les profils de vitesse et de couple ; il faut savoir le reste : , , la maille, la dynamique , le réducteur, le rendement, les quadrants et le couple thermique. On écrit le plan des quadrants et le sens de numérotation, et l'on convertit les tr/min en rad/s.
Comment y accéder
Ce chapitre fait partie des chapitres offerts : il s'ouvre en entier avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet, les tarifs ou une question, écris-nous sur WhatsApp.