 Prepa Help
Cinématique du solide : paramétrage, vitesse, taux de rotation et torseur cinématique, cours et exercices corrigés
Repères et paramétrage, figures de calcul, vecteur position, vitesse et accélération d'un point, dérivation vectorielle et formule de Bour, vecteur taux de rotation, champ des vitesses d'un solide, torseur cinématique et torseurs des liaisons, mouvements plans.
- 19méthodes
- 34exercices corrigés
- 6problèmes
- 16pièges
- 154figures
La cinématique du solide calcule la vitesse et l'accélération de chaque point d'un mécanisme à partir de son paramétrage. Tout repose sur le vecteur taux de rotation d'un solide par rapport à un autre et sur la formule de Bour, qui dérive un vecteur dans une base qui tourne ; le champ des vitesses d'un solide se résume ensuite par son torseur cinématique. Ce chapitre fait partie du programme de sciences industrielles de MPSI et PCSI au Maroc, et de MPSI, PCSI, MP2I, PTSI et TSI en France ; les sujets du CNC l'interrogent dès l'exercice préliminaire, et les concours français dans presque toutes les parties de mécanique. On y trouve les figures de changement de base, la relation de Varignon, l'équiprojectivité, le centre instantané de rotation, les torseurs cinématiques des onze liaisons normalisées, puis des exercices corrigés tirés de sujets réels.
Ce que tu sauras faire
Le vantail d'un portail qui s'ouvre, le chariot d'un portique qui roule sur sa flèche, la roue d'un vélo : le chapitre précédent a dit quels mouvements sont possibles ; celui-ci dit à quelle vitesse chaque point se déplace. Les sujets de concours ouvrent souvent sur ces calculs, au CNC dans l'exercice préliminaire noté sur 4 points. À la fin du chapitre, tu dois savoir :
- paramétrer un mécanisme et tracer ses figures de changement de base ;
- écrire le vecteur taux de rotation d'un solide par rapport à un autre, et composer les taux de rotation ;
- dériver un vecteur dans une base qui tourne (formule de Bour) ;
- calculer la vitesse et l'accélération d'un point d'un solide ;
- passer de la vitesse d'un point à celle d'un autre point du même solide ;
- écrire, transporter et lire un torseur cinématique, dont ceux des liaisons normalisées ;
- reconnaître une translation, une rotation, un mouvement plan, et trouver un centre instantané de rotation.
L’essentiel du chapitre Extrait gratuit
- Un repère par classe ; lié au bâti ; « 2/1 » se lit « 2 par rapport à 1 ».
- Un paramètre par degré de liberté : un angle par pivot, une longueur par glissière.
- Un angle se définit entre deux vecteurs, autour du vecteur commun : autour de .
- Figure plane : vecteur commun vers le lecteur, angle positif d'environ 20°, écrit à côté.
- La base de dérivation s'écrit toujours : ; elle n'est pas la base d'expression.
- Rotation d'angle autour de : ; translation : ; .
- Formule de Bour : la dérivée de dans est sa dérivée dans plus .
- Vecteur fixe dans : sa dérivée dans vaut ; pour , elle vaut .
- Dérivée de : (variation de module) plus fois la dérivée de (variation de direction).
- Composition : , indices enchaînés, somme de vecteurs.
- Point lié : est la dérivée de dans , fixe dans 1, fixe dans 2.
- est la dérivée de dans ; les sujets écrivent souvent .
- Rotation de rayon : ; (normale vers l'axe, ).
- Une vitesse s'écrit avec son point, son solide, son référentiel. Un point géométrique n'est pas un point lié.
- La vitesse est antisymétrique, l'accélération ne l'est pas.
- Varignon (BABAR), pour et liés à 2 : .
- Équiprojectivité : .
- ; en colonnes : à gauche, à droite, point et base en indice.
- Invariants : et l'automoment .
- Couple () : translation. Glisseur (automoment nul, ) : rotation. Sinon : axe central, mouvement hélicoïdal.
- Pas de torseur des accélérations.
Une méthode du chapitre Extrait gratuit
Pour dériver dans un vecteur fixe dans une base mobile, ou écrit dans une base mobile.
Pour un vecteur fixe dans , le premier terme est nul.
- Écrire la base de dérivation : « dérivée dans ».
- Choisir la base où le vecteur est fixe (ou s'écrit simplement) : .
- Écrire (méthode 4), puis le produit vectoriel avec la figure plane.
- Contrôle par dérivation en deux temps : pour un vecteur de la base 2 au bout de deux rotations, on peut aussi dériver dans (rotation ), puis ajouter ; les deux calculs doivent coïncider.
« est fixe dans :
»
Bras de robot d'assemblage :
En deux temps :
puis ; la somme est la même.
- Formule écrite en opposé ().
- Base de dérivation non écrite : la copie est pénalisée.
- Dériver les composantes d'un vecteur après projection dans la base 0, avec des erreurs de dérivée de sinus et de cosinus.
Exercices 12, 17, 18, 20, 21, 28, 29, 30, 31 et 33 ; problèmes 3 et 5.
Un exercice corrigé Extrait gratuit
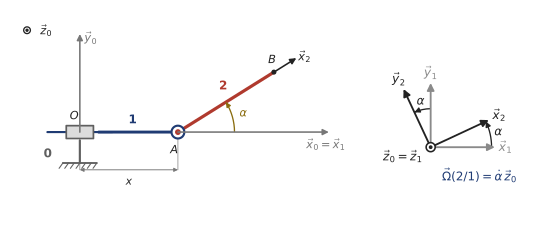
Un robot à deux axes est formé d'un solide 1, lié au bâti 0 par une liaison glissière de direction , et d'un bras 2, lié à 1 par une liaison pivot d'axe . Repères : lié au bâti, lié à 1, lié au bras. Paramètres : ; autour de ; , constant.
Le sujet ne le dit pas, mais son document réponse l'emploie : 1 est en translation par rapport à 0, sa base est celle du bâti, et l'on prend , , .
Répondre sur le document réponse :
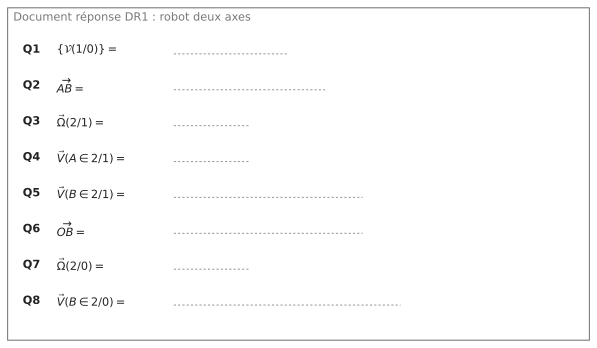
- Écrire le torseur cinématique réduit en .
- Écrire dans la base .
- Écrire .
- Donner .
- En déduire .
- Écrire dans la base .
- Écrire .
- Déterminer par dérivation, puis contrôler le résultat par la relation de Varignon.
Méthodes 1, 4, 7 et 8. Questions 5 et 8 : choisissez un point fixe dans le référentiel du mouvement ( dans , dans ) et dérivez le vecteur position. Question 7 : composez les taux de rotation, ou remarquez que la base 1 est celle du bâti. Pour le contrôle, est sur l'axe de la pivot entre 1 et 2.
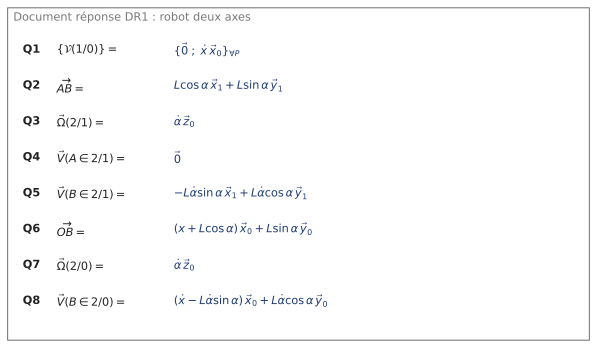
1. Le solide 1 est en translation rectiligne : . est fixe dans et est lié à 1, d'où
C'est un couple, valable en tout point puisque tous les points de 1 ont la même vitesse.
2. Sur la figure de changement de base : .
3. Le bras tourne d'un angle autour de : .
4. est sur l'axe de la pivot 2/1 : .
5. est fixe dans et est lié à 2 ; et sont fixes dans :
6. La base 1 étant celle de 0 :
7. Par composition des taux de rotation :
On le voit aussi directement : la base 1 étant celle de 0, l'angle est aussi l'angle de par rapport à .
8. est fixe dans et est lié à 2 ; on dérive les composantes de la question 6 dans la base 0, fixe :
Contrôle par Varignon sur le bras 2. est sur l'axe de la pivot entre 1 et 2 : il a la même vitesse par rapport à 0 qu'on le dise lié à 1 ou à 2 (propriété admise du cours, section 10), soit . Alors
et, avec , on retrouve le même résultat. Lecture : a la vitesse du chariot, , plus celle que lui donne la rotation du bras, perpendiculaire au bras. Si le bras ne tourne pas, avance comme ; si le chariot est arrêté, tourne autour de .
Le sujet note les vitesses : c'est l'écriture du cours.
Un solide en translation a la même base que le bâti : son taux de rotation est nul et le taux de rotation d'un solide qu'il porte est le même par rapport à lui et par rapport au bâti. Une vitesse au bout de la chaîne se calcule en dérivant un vecteur position écrit par Chasles, puis se contrôle par Varignon (méthodes 4, 7, 8 et 11).
Le cours détaillé, toute la fiche « L'essentiel », 19 méthodes, 16 pièges corrigés, la carte mentale, 34 exercices corrigés, 6 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Les trois premiers chapitres de chaque matière sont offerts avec un compte d’essai gratuit.
Ouvrir l'essai gratuitUne question ? WhatsAppPlan du cours
- 1. Repères et référentiel
- 2. Paramétrer un mécanisme
- 3. Figures de changement de base et calcul vectoriel
- 3.1 La figure plane
- 3.2 Projections et produits
- 4. Position et trajectoire d'un point
- 5. Dérivée d'un vecteur et vecteur taux de rotation
- 5.1 Dériver un vecteur par rapport à une base
- 5.2 Le vecteur taux de rotation
- 5.3 Formule de changement de base de dérivation et composition des taux de rotation
- 6. Vitesse d'un point
- 6.1 Vitesse d'un point lié à un solide
- 6.2 Point lié et point géométrique
- 7. Accélération d'un point
- 8. Champ des vitesses d'un solide
- 8.1 Relation de Varignon
- 8.2 Équiprojectivité
- 8.3 Profil des vitesses d'une rotation
- 9. Torseur cinématique
- 9.1 Définition et écritures
- 9.2 Invariants et torseurs particuliers
- 9.3 Exemples
- 10. Mouvements particuliers
- 10.1 Translation
- 10.2 Rotation autour d'un axe fixe
- 10.3 Mouvement plan et centre instantané de rotation
- 11. Torseurs cinématiques des liaisons normalisées
- 12. Calculer une vitesse : choisir et vérifier
- 13. Python : trajectoire et vitesse d'un point
- 14. Angles d'Euler
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Paramétrer un mécanisme
- Tracer une figure de changement de base juste
- Projeter un vecteur et calculer un produit avec la figure
- Écrire le vecteur taux de rotation d'un solide, et composer les taux de rotation
- Dériver un vecteur par la formule de Bour
- Dériver un vecteur de longueur variable
- Écrire un vecteur position par une relation de Chasles
- Calculer la vitesse d'un point lié par dérivation
- Distinguer point lié et point géométrique, écrire une vitesse complète
- Calculer l'accélération d'un point lié par dérivation de sa vitesse
- Transporter une vitesse d'un point à un autre du même solide
- Contrôler une vitesse par l'équiprojectivité
- Écrire et transporter un torseur cinématique, en lire la nature
- Écrire le torseur cinématique d'une liaison et répondre sur document réponse
- Reconnaître la nature d'un mouvement et les trajectoires
- Trouver par le calcul le centre instantané de rotation d'un solide en mouvement plan
- Exploiter une loi horaire et convertir les unités
- Choisir la méthode de calcul d'une vitesse et vérifier le résultat
- Tracer une trajectoire en Python et calculer une vitesse par dérivation numérique
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (13)
- Les torseurs de trois liaisons
- Le disque en pivot
- La tige d'orientation d'un poste de soudage
- Un robot à deux axes sur document réponse
- Quatre liaisons en perspective et leurs torseurs
- L'axe d'un centre d'usinage
- La tête d'une imprimante 3D de béton
- Le piston d'une pompe haute pression
- Changer de point sur un châssis de robot
- Les trajectoires d'une porte d'avion cargo
- Les deux rotations d'un poignet de robot : figures et produits
- Un bras de robot plan
- Une loi de commande en trapèze
Entraînement (16)
- Un chariot et son bras, par deux chemins
- Le bras d'un chargeur de bobines
- Un simulateur de vol en translation circulaire
- La centrifugeuse de laboratoire
- L'équilibreuse de roue
- Le rotor d'un hélicoptère en vol
- Le bout de pale d'un drone
- L'excentrique et sa tige
- La table élévatrice à ciseaux
- La bielle d'un système bielle-manivelle
- Les gradins escamotables
- L'avion en virage
- Le robot de marquage en ligne droite
- Le bras plan à trois pivots
- La trayeuse automatique
- Le cap, le tangage et le roulis d'un navire
Approfondissement (5)
- L'affûteuse
- Le mélangeur de peinture à deux axes
- La machine de découpe laser à cinq axes
- Une trajectoire en Python
- L'éolienne et la vitesse du son
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- Le bras de verticalisation d'un déambulateur robotisé
- Un robot agricole de verger en virage
- Le vibreur d'olivier
- L'érecteur de voussoirs d'un tunnelier
- Le robot de transfert d'une unité de traitement plasma
- La centrifugeuse de calibration d'accéléromètres
Questions fréquentes
Qu'est-ce que la formule de Bour en SI ?
C'est la formule de changement de base de dérivation : . Elle donne la dérivée d'un vecteur dans le repère quand on connaît sa dérivée dans et le vecteur taux de rotation de 1 par rapport à 0. Pour un vecteur fixe dans , il reste seulement : par exemple, pour une rotation d'angle autour de , la dérivée de vaut .
Comment écrire le vecteur taux de rotation d'un solide ?
Pour une rotation d'angle autour de , : c'est la dérivée de l'angle qui intervient, en rad/s. Pour une translation, . Au bout de plusieurs rotations, les taux de rotation s'additionnent comme des vecteurs, chacun porté par son axe : .
Comment calculer la vitesse d'un point d'un solide ?
Deux voies. Si aucune vitesse n'est connue, on dérive le vecteur position du point dans le repère de référence, avec une origine fixe dans ce repère et un point lié au solide : . Si la vitesse d'un autre point du même solide est connue, on utilise la relation de Varignon : . On contrôle ensuite l'homogénéité, le sens sur la figure et les unités.
Qu'est-ce qu'un torseur cinématique ?
C'est le torseur dont la résultante est le vecteur taux de rotation et dont le moment en un point est la vitesse . Il résume tout le champ des vitesses d'un solide. On écrit toujours son point de réduction, et sa base quand on l'écrit en colonnes. Résultante nulle : c'est un couple, le solide est en translation. Résultante non nulle et automoment nul : c'est un glisseur, le solide tourne autour d'un axe.
Quel est le torseur cinématique d'une liaison pivot ?
Pour une pivot d'axe , écrit dans son repère privilégié : , une seule composante non nulle, la rotation autour de l'axe. Cette forme reste valable en tout point de l'axe. Chaque liaison normalisée a une composante non nulle par degré de liberté, sauf l'hélicoïdale, dont la translation est liée à la rotation par le pas.
Pourquoi l'accélération d'un point a-t-elle une partie dirigée vers l'axe ?
Pour un point à la distance de l'axe d'une rotation, . Le premier terme, tangentiel, n'existe que si la vitesse angulaire varie ; le second, normal, est dirigé vers l'axe et vaut . À vitesse angulaire constante, l'accélération n'est donc pas nulle. Il n'existe pas de torseur des accélérations : on dérive la vitesse d'un point lié.
Comment trouver le centre instantané de rotation d'un solide ?
Dans un mouvement plan, le centre instantané de rotation est le point de vitesse nulle à l'instant considéré. Il se trouve à l'intersection des perpendiculaires aux vitesses de deux points du solide. Si ces perpendiculaires sont parallèles et distinctes, le solide est en translation à cet instant. Chaque vitesse vaut alors fois la distance au centre instantané, perpendiculairement à la droite qui les joint.
Quelles erreurs coûtent le plus de points en cinématique ?
La base de dérivation oubliée, alors qu'elle change le résultat ; le signe du produit vectoriel, dans la formule de Bour comme dans la relation de Varignon ; les unités, avec des tours par minute non convertis en rad/s ( tr/min rad/s) ou un diamètre pris pour un rayon. Les rapports de jury relèvent aussi les vitesses écrites sans le solide ni le référentiel.
Comment y accéder
Ce chapitre fait partie de l'accès complet. Les trois premiers chapitres de chaque matière sont offerts avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet, les tarifs ou une question, écris-nous sur WhatsApp.