 Prepa Help
Cinématique des mécanismes : composition des mouvements, contact ponctuel, lois entrée-sortie et fermetures, cours et exercices corrigés
Composition des vitesses et des torseurs cinématiques, mouvement relatif, contact ponctuel entre solides (vitesse de glissement, roulement sans glissement, pivotement), fermeture géométrique et fermeture cinématique d'une chaîne, lois entrée-sortie d'un mécanisme, constructions graphiques et centre instantané de rotation, simulation et courbes.
- 19méthodes
- 33exercices corrigés
- 6problèmes
- 18pièges
- 157figures
La cinématique des mécanismes relie le mouvement d'entrée d'un mécanisme, celui que donne le moteur, au mouvement de sortie, celui qui agit. Elle s'appuie sur la composition des vitesses, qui observe un même point depuis deux solides, sur la vitesse de glissement au contact de deux pièces, et sur la fermeture géométrique d'une boucle, d'où l'on tire la loi entrée-sortie. Ce chapitre fait partie du programme de sciences industrielles de MPSI et PCSI au Maroc, au deuxième trimestre, et de MPSI, PCSI, MP2I, PTSI et TSI en France. On y trouve le point coïncident, le roulement sans glissement, le pivotement et le roulement, la bielle-manivelle traitée en entier, la fermeture cinématique, le choix de la bonne solution d'une loi, les points morts, les constructions graphiques, un programme Python qui résout une loi implicite, puis des exercices corrigés tirés de sujets réels.
Ce que tu sauras faire
Le bras d'un ouvre-portail pousse le vantail, une roue de vélo roule sur la route, un poussoir glisse sur une came, la manivelle d'une barrière lève la lisse. Dans chaque cas, un mouvement d'entrée devient un mouvement de sortie, à travers plusieurs solides. Le chapitre précédent a donné la vitesse des points d'un solide dans un seul mouvement ; celui-ci relie les mouvements entre eux. À la fin du chapitre, tu dois savoir :
- composer les vitesses d'un point vu depuis deux solides, et composer les torseurs cinématiques ;
- calculer une vitesse de glissement et traduire le roulement sans glissement ;
- écrire une fermeture géométrique et en tirer une loi entrée-sortie, en choisissant la bonne solution ;
- obtenir la loi entrée-sortie cinématique, en dérivant ou par une fermeture cinématique ;
- tracer une loi, la résoudre par un programme, l'exploiter et la comparer au cahier des charges.
L’essentiel du chapitre Extrait gratuit
- Composition des vitesses, en tout point : , indices enchaînés.
- : vitesse du point de 1 qui coïncide avec à l'instant ; par Varignon dans le mouvement 1/0, jamais en dérivant la position de .
- Torseurs : , réduits au même point avant la somme.
- Point de l'axe d'une pivot entre 1 et 2, centre d'une sphérique : , car .
- Composition des accélérations : jamais écrite ; une accélération se calcule en dérivant une vitesse.
- En : le point géométrique, le point , le point ; normale , plan tangent .
- Vitesse de glissement : ; antisymétrique ; jamais par dérivation de .
- Maintien du contact : .
- Roulement sans glissement, hypothèse écrite : ; « des deux côtés vers les centres des liaisons ».
- Roue sur le sol : avec le paramétrage du cours ; contact = CIR ; sommet à .
- Pivotement ; roulement : le reste, dans .
- Glisser n'est pas frotter.
- Loi entrée-sortie : relation entre le paramètre d'entrée et celui de sortie (géométrique), ou leurs dérivées (cinématique).
- Chaîne ouverte : modèle direct (Chasles projeté), modèle inverse (deux solutions, atan2).
- Fermeture : Chasles le long du cycle par les centres des liaisons, vecteurs dans leurs bases ; fermeture angulaire en plan, angles orientés.
- Éliminer : somme des carrés pour un angle, quotient pour une longueur, propriété géométrique, produit scalaire avec un vecteur perpendiculaire à l'inconnue.
- : , ; domaine ; deux modes d'assemblage ; deux barres alignées à la limite.
- Bielle-manivelle centrée : ; course ; points morts à et ; .
- Premier ordre : ; « » est faux.
- Désaxée : .
- Came ronde et poussoir plat : ; vitesse de glissement .
- Coulisse ( et mesurés depuis ) : , amplitude , retour rapide.
- Hélicoïdale dans une boucle : (pas à droite).
Une méthode du chapitre Extrait gratuit
Quand un point est observé depuis deux solides : un point qui se déplace sur un solide lui-même en mouvement, un point au bout d'une chaîne de solides, un point de contact.
, pour tout point ; les indices s'enchaînent ; le dernier terme est la vitesse du point de 1 qui coïncide avec .
- Écrire le mouvement cherché, , et choisir un solide intermédiaire 1 tel que les mouvements et soient simples (une rotation autour d'un axe fixe, une translation).
- Écrire la chaîne d'indices et vérifier qu'elle s'enchaîne.
- Calculer chaque terme dans son mouvement, par dérivation ou par Varignon.
- Additionner, en laissant chaque terme dans sa base.
« Par composition des vitesses en , avec le corps du vérin comme solide intermédiaire :
»
Tige d'un vérin d'ouvre-portail (cours, section 2.3) : est une translation selon , une rotation autour de . Avec m, m/s et rad/s (valeurs choisies), le bout de tige va à 0,036 m/s, dont 0,030 m/s viennent de la rotation du corps : c'est surtout elle qui fait avancer la tige.
- Indices qui ne s'enchaînent pas ().
- Un point différent dans les termes.
- Vitesse d'entraînement prise égale à « parce que ne bouge pas sur 1 ».
Exercices 1, 6, 9, 10, 15 et 25 ; problèmes 3 et 4.
Un exercice corrigé Extrait gratuit
Un système de projection d'images sur un écran au plafond, utilisé pour la réalité virtuelle, renvoie l'image d'un projecteur par un miroir. Le support du miroir est orienté par un vérin électrique. Constituants :
- le châssis 0, repère ;
- l'ensemble miroir et support 1, en liaison pivot d'axe avec 0, repère , avec ;
- la tige du vérin 2, en liaison pivot d'axe avec 1, repère , avec ;
- le corps du vérin 3, en liaison pivot d'axe avec 0 et en liaison glissière de direction avec la tige 2.
Données : , , , avec mm, mm et mm. Le sujet écrit , mais sa courbe de et son corrigé ne sont justes que si est sous : on prend donc à 630 mm sous , comme sur le schéma redessiné. Avec la donnée écrite, la course trouvée serait 0,212 m.
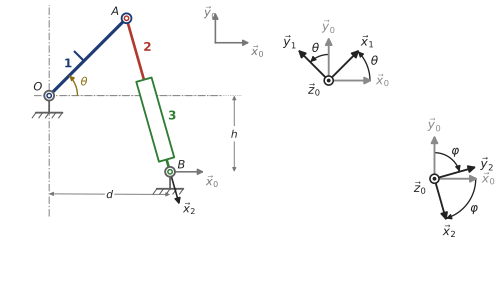
Le miroir travaille autour de la position , avec un débattement de .
- Écrire les équations, projetées dans la base , de la fermeture géométrique de la chaîne 0, 1, 2, 3, 0.
- En déduire en fonction de , , et .
- Calculer pour et , puis la course du vérin.
- Tracer le graphe des liaisons du mécanisme.
- Déterminer en fonction de et .
- Déterminer en fonction de , et .
- Justifier que .
- En déduire en fonction de , , , et .
- On écrit sur le débattement. Donner en mm/rad, d'abord par la course et le débattement, puis par la loi de la question 8 en . Commenter.
Méthodes 1, 4, 9, 11, 13 et 16. Parcourez la boucle par les centres des liaisons, , , , en laissant chaque vecteur dans sa base. Pour éliminer , isolez et et faites la somme des carrés. Pour la question 7, est sur l'axe d'une pivot. Pour la question 8, dérivez plutôt que .
1. Fermeture par Chasles, , avec et :
Avec et :
La projection sur donne : le problème est plan.
2. On isole le terme qui contient : et . La somme des carrés élimine ; est une longueur, positive :
C'est la distance , ce que la figure confirme : la longueur du vérin ne dépend que de la position du miroir.
3. Avec m, m, m : m, m et m. La course est m. Sur les 20° du débattement, la courbe est presque une droite : elle s'écarte de sa corde de 4,5 mm au plus.
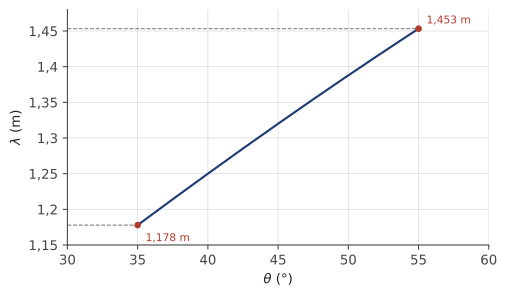
Le corrigé du sujet lit 1,175 m et 1,451 m sur la courbe, soit 0,276 m : même résultat à la lecture près.
4. Une seule boucle de quatre solides :
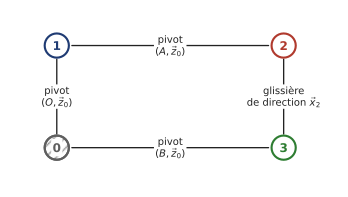
5. est fixe dans 0 et est lié à 1 :
6. est fixe dans 0 et est lié à la tige 2 ; , et tourne de autour de :
Le premier terme vient de la sortie de la tige, le second de la rotation du vérin autour de .
7. Par composition des vitesses en , avec 1 comme solide intermédiaire :
est sur l'axe de la pivot entre 1 et 2 : . Donc : le point a la même vitesse, qu'on le dise lié au support ou à la tige.
8. On dérive l'expression de de la question 2 :
d'où
Contrôle par les questions 5 à 7 : on projette sur l'égalité
on trouve , et la fermeture donne : même résultat. Avec la convention du sujet, où serait l'ordonnée signée de , on lit dans son corrigé.
9. Par la course : mm/rad. Par la loi en : mm/rad. Les deux valeurs sont presque égales parce que la loi est presque linéaire sur le débattement : le vérin peut être commandé avec un rapport constant, (en m/s pour en rad/s). Le corrigé du sujet trouve 790 mm/rad.
Une fermeture géométrique projetée, puis la somme des carrés, donne la longueur du vérin ; en dérivant , on obtient la loi cinématique, que l'on contrôle par la composition des vitesses au centre d'une pivot (méthodes 1, 4, 9, 11 et 13). Une loi presque linéaire sur un petit débattement se résume par un rapport des vitesses constant (méthode 16). Une courbe donnée doit rester cohérente avec les données : ici, elle impose sous .
Le cours détaillé, toute la fiche « L'essentiel », 19 méthodes, 18 pièges corrigés, la carte mentale, 33 exercices corrigés, 6 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Les trois premiers chapitres de chaque matière sont offerts avec un compte d’essai gratuit.
Ouvrir l'essai gratuitUne question ? WhatsAppPlan du cours
- 1. Un point qui change de solide
- 2. Composition des vitesses
- 2.1 La relation et sa démonstration
- 2.2 Le point coïncident
- 2.3 Un exemple : la tige d'un vérin
- 3. Composition des torseurs cinématiques
- 4. Point de l'axe d'une pivot, centre d'une sphérique
- 5. Contact ponctuel entre deux solides
- 5.1 Géométrie du contact
- 5.2 Vitesse de glissement
- 5.3 Roulement sans glissement
- 5.4 Pivotement et roulement
- 6. Chaînes ouvertes, chaînes fermées, loi entrée-sortie
- 7. Fermeture géométrique
- 7.1 Écrire la fermeture
- 7.2 Projeter et éliminer
- 7.3 Résoudre et choisir la solution
- 8. Lois entrée-sortie des mécanismes classiques
- 8.1 La bielle-manivelle
- 8.2 L'excentrique et la came ronde
- 8.3 La coulisse
- 8.4 Le quadrilatère articulé
- 8.5 Une liaison hélicoïdale dans une boucle
- 8.6 Linéariser une loi
- 9. Loi entrée-sortie cinématique : dériver la loi géométrique
- 10. Fermeture cinématique
- 11. Constructions graphiques à l'échelle
- 12. Python : tracer une loi, résoudre une loi implicite
- 13. Exploiter une loi et la vérifier
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Composer les vitesses en un point
- Calculer la vitesse d'un point coïncident
- Composer les torseurs cinématiques d'une chaîne ouverte
- Passer d'un solide à l'autre par l'axe d'une pivot
- Calculer une vitesse de glissement
- Traduire le maintien du contact
- Traduire le roulement sans glissement
- Décomposer un taux de rotation en pivotement et en roulement
- Écrire la fermeture géométrique d'un cycle
- Choisir la projection qui ne garde que les paramètres utiles
- Éliminer un paramètre jusqu'à la loi
- Résoudre et choisir la solution
- Obtenir la loi cinématique en dérivant la loi géométrique
- Écrire une fermeture cinématique
- Écrire la loi entrée-sortie d'une chaîne ouverte
- Exploiter une loi entrée-sortie et conclure sur l'exigence
- Construire les vitesses à l'échelle sur un document réponse
- Résoudre et tracer une loi entrée-sortie en Python
- Vérifier un résultat de cinématique des mécanismes
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (13)
- L'orientation des miroirs
- Le fouloir d'une presse à déchets
- La loi du bras de verticalisation
- Les pales d'un arbre d'extraction
- La bielle-manivelle d'un scooter
- La vis à billes d'un scanner 3D
- Les roulettes pivotantes d'un chargeur de bobines
- Le levier et la bille d'un axe d'usinage
- Une roue qui roule dans une couronne fixe
- Deux roues de friction
- Le micromoteur de modélisme
- La table élévatrice à ciseaux, par fermeture cinématique
- Le correcteur d'assiette d'un phare
Entraînement (15)
- Le moteur hydraulique à came et galets
- L'avion au roulage : les moteurs de roue en virage
- Les roues omnidirectionnelles d'un robot imprimeur
- Le glissement latéral d'un robot de verger en virage
- L'axe d'un robot de stimulation : bielle-manivelle et vis
- Le stabilisateur d'un robot de chantier, sur document réponse
- La tête de découpe de tissus
- Le robot à chenilles d'une façade vitrée
- La béquille d'un vélo cargo
- La porte d'un avion cargo : choisir ses fermetures
- La pompe à débit variable : choisir le point et la projection
- Le différentiel linéaire
- La banderoleuse
- Le galet d'une plieuse sur sa came
- Une barrière à croisillon
Approfondissement (5)
- La pompe à pistons axiaux à plateau incliné
- Le robot SCARA : modèles géométriques et loi de commande
- Le broyeur à meule d'un moulin
- Une loi entrée-sortie en Python
- La croix de Malte d'un plateau indexeur
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- L'essieu de direction d'un chariot élévateur
- Un robot de verger en virage : roues et braquage
- Le robot à quatre roues directrices
- La direction et le différentiel d'une voiture radiocommandée
- Le transfert de lame d'une machine de collage
- La genouillère d'une presse à injecter
Questions fréquentes
Comment composer les vitesses en SI ?
Pour trois solides 0, 1, 2 et tout point : . Les indices s'enchaînent comme une relation de Chasles. Le dernier terme est la vitesse du point de 1 qui coïncide avec à l'instant considéré : on la calcule par la relation de Varignon dans le mouvement de 1 par rapport à 0, jamais en dérivant la position de . On choisit le solide intermédiaire 1 pour que les deux mouvements soient simples, une rotation autour d'un axe fixe ou une translation.
Qu'est-ce que la vitesse de glissement ?
C'est la vitesse, dans le mouvement de 2 par rapport à 1, du point de 2 qui coïncide avec le point de contact : . On la calcule par le bâti, , chaque terme par la relation de Varignon. Tant que le contact dure, elle est contenue dans le plan tangent : sa composante selon la normale est nulle. On ne l'obtient jamais en dérivant la position du point de contact.
Comment traduire le roulement sans glissement ?
On écrit l'hypothèse au point de contact entre les deux solides qui se touchent : . Puis on part des deux côtés vers les centres des liaisons : , chaque terme transporté vers l'axe de son solide. Pour une roue de rayon qui roule sur un sol fixe, on obtient la relation entre la vitesse du centre et la vitesse angulaire, dont le signe dépend du paramétrage. Écrire « » sans hypothèse ni calcul vectoriel est sanctionné.
Comment écrire une fermeture géométrique ?
On parcourt un cycle du graphe des liaisons par les centres des liaisons et l'on écrit la relation de Chasles, une somme de vecteurs nulle, chaque vecteur dans la base du solide qu'il traverse. En mouvement plan, on ajoute la fermeture angulaire, avec des angles orientés. On projette ensuite dans une base, puis on élimine le paramètre qui n'est ni l'entrée ni la sortie : somme des carrés pour un angle, quotient pour une longueur, ou produit scalaire avec un vecteur perpendiculaire à l'inconnue.
Comment résoudre une loi de la forme P cos θ + Q sin θ = R ?
On pose l'angle tel que et , soit . Les solutions sont , à condition que ; sinon le mécanisme ne peut pas s'assembler. Les deux solutions correspondent à deux modes d'assemblage : c'est la figure, ou la position de départ du mécanisme réel, qui choisit.
Quelle est la loi entrée-sortie d'un système bielle-manivelle ?
Pour une manivelle de longueur , une bielle de longueur et un piston dont la glissière passe par l'axe de la manivelle : . La course vaut . Au premier ordre, ; l'approximation est fausse de plusieurs pour cent de la course. En dérivant, la vitesse du piston est nulle aux deux points morts, où manivelle et bielle sont alignées.
Faut-il dériver la loi géométrique ou écrire une fermeture cinématique ?
La voie la plus sûre est d'écrire la loi géométrique, puis de la dériver par rapport au temps. La fermeture cinématique, somme nulle des torseurs cinématiques des liaisons d'un cycle, tous réduits au même point, donne six équations, trois en mouvement plan ; elle sert à vérifier la loi par un second chemin, à obtenir toutes les vitesses d'un coup, ou quand le sujet l'impose. Elle est nommée par les programmes marocains et par celui de TSI, et employée par les sujets dans toutes les filières.
Qu'est-ce qu'un point mort dans un mécanisme ?
C'est une position où la barre d'entrée et la bielle sont alignées : la sortie s'arrête alors que l'entrée tourne, et le rapport des vitesses sortie sur entrée est nul. C'est ce qui verrouille une barrière levante ou un portail en fin de course. Si c'est au contraire la bielle qui s'aligne avec la barre de sortie, c'est l'entrée qui s'arrête : le rapport devient infini et le mécanisme se bloque quand on veut l'entraîner par l'entrée.
Comment y accéder
Ce chapitre fait partie de l'accès complet. Les trois premiers chapitres de chaque matière sont offerts avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet, les tarifs ou une question, écris-nous sur WhatsApp.