 Prepa Help
Cinétique : torseurs cinétique et dynamique, énergie cinétique et inertie équivalente, cours et exercices corrigés
Torseur cinétique (résultante et moment cinétique), torseur dynamique et relation entre moments cinétique et dynamique, calcul au centre d'inertie ou en un point fixe à l'aide de la matrice d'inertie, énergie cinétique d'un solide et d'un ensemble de solides, inertie et masse équivalentes ramenées sur un axe ou une translation.
- 15méthodes
- 35exercices corrigés
- 10problèmes
- 18pièges
- 107figures
La cinétique décrit ce que le mouvement d'un solide emporte : le torseur cinétique, dont le moment cinétique se calcule avec la matrice d'inertie, le torseur dynamique, qui en découle par dérivation, et l'énergie cinétique. L'inertie équivalente ramène ensuite toute une chaîne de transmission, moteur, réducteur, vis ou tambour, à un seul arbre, en multipliant chaque inertie par le carré de son rapport de vitesse. Ce chapitre de deuxième année en sciences industrielles concerne la MP et la PSI au Maroc et la MP, la PSI, la PT et la TSI en France ; les sujets du CNC, du CCINP, de Mines-Ponts et de la Banque PT demandent chaque année un moment cinétique, une énergie d'ensemble ou une inertie équivalente. On y suit la démarche complète : choix du point, dérivation dans une base mobile, mouvements élémentaires, énergie solide par solide, lois entrée-sortie puis inertie équivalente, avec des exercices corrigés tirés des concours.
Ce que tu sauras faire
Pour savoir quel couple il faut pour lancer un bol de décanteur, quelle énergie il faut dissiper pour arrêter un train, ou quels efforts tournants subissent les paliers d'un rotor mal monté, il faut décrire ce que le mouvement d'un solide « emporte ». C'est l'objet de la cinétique : elle associe à un mouvement connu trois objets, le torseur cinétique, le torseur dynamique et l'énergie cinétique, calculés à partir de la masse, du centre d'inertie et de la matrice d'inertie du chapitre « Géométrie des masses ». Le principe fondamental de la dynamique et le théorème de l'énergie cinétique, aux deux chapitres suivants, s'en servent à chaque ligne. À la fin du chapitre, tu dois savoir :
- écrire le torseur cinétique d'un solide ou d'un ensemble de solides, en choisissant le point de calcul ;
- obtenir le moment dynamique à partir du moment cinétique, en un point fixe, au centre d'inertie ou en un point quelconque, et projeter le moment dynamique sur un axe ;
- reconnaître un mouvement élémentaire avant tout calcul ;
- calculer l'énergie cinétique d'un solide et d'un ensemble de solides, termes croisés compris ;
- ramener toutes les inerties d'une chaîne de transmission à un seul arbre ou à une seule translation (inertie et masse équivalentes) ;
- contrôler un résultat et mesurer une inertie équivalente.
L’essentiel du chapitre Extrait gratuit
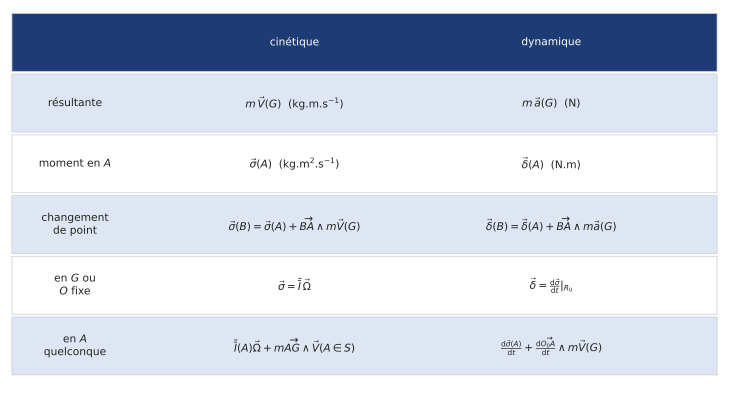
- Quantité de mouvement : ; résultante dynamique : .
- Moment cinétique en un point lié au solide :
matrice et dans la même base, liée au solide.
- Changement de point : ; .
- Relation entre les moments, pour tout point :
avec la vitesse du point géométrique.
- Unités : , , N, N.m.
| Formule | Valable si |
|---|---|
| , ou point du solide de vitesse nulle (point fixe, contact sans glissement), ou colinéaire à | |
| , dérivée dans | , ou fixe, ou vitesse du point géométrique colinéaire à |
| translation | |
| , | rotation autour d'un axe fixe principal, sur l'axe |
| fixe ou |
Dans la base liée , en un point de l'axe :
À vitesse constante, il reste un moment qui tourne avec le solide : il charge les paliers.
- , les deux torseurs au même point ; le résultat ne dépend pas du point.
- En :
- En un point fixe du solide : .
- Translation : ; rotation autour d'un axe fixe : , avec sur l'axe de rotation (Huygens si l'axe ne passe pas par ).
- Cylindre plein qui roule sans glisser : .
- Ensemble : somme des énergies des solides ; garder les termes croisés.
Une méthode du chapitre Extrait gratuit
Quand le sujet demande « l'inertie équivalente ramenée à l'arbre moteur », ou la forme avant un théorème de l'énergie cinétique.
; chaque solide apporte son inertie multipliée par le carré du rapport entre sa vitesse et ; une masse en translation apporte . Convention : .
- Écrire les lois entrée-sortie : toutes les vitesses en fonction de .
- Écrire l'énergie de chaque solide de la chaîne.
- Remplacer les vitesses, mettre en facteur.
- Identifier ; compter toutes les chaînes en parallèle.
- Calculer la part de chaque terme, et conclure.
« Avec et :
d'où , ramenée à l'arbre moteur. »
Un moulin à meules d'huilerie : le moteur (, poulie motrice ) entraîne par une courroie () la poulie réceptrice (), puis un réducteur () fait tourner l'arbre des meules (). Valeurs choisies pour l'exemple.
Les meules, 750 fois plus inertes que le moteur, ne pèsent que 32 % de l'inertie ramenée ; le moteur en pèse 55 %. Le rapport divise leur inertie par 1 296.
- Faire la somme des inerties sans les rapports (« inertie équivalente ne signifie pas inertie totale », rapport de Mines-Ponts 2024).
- Oublier le rapport de réduction (rapports du CCINP 2025, filière MP, et de Centrale-Supélec 2020, filière MP), ou ne pas le mettre au carré (rapport du CCINP 2022, filière TSI).
- Mettre le carré du mauvais côté : ramenée à l'entrée, l'inertie de sortie est multipliée par , pas divisée.
- Mettre un rendement dans sans que le sujet le demande (rapport du CCINP 2016, filière MP).
- Oublier une des chaînes quand plusieurs moteurs travaillent en parallèle.
Exercices 7, 9, 10, 11, 13, 21, 24, 27, 28 et 32.
Un exercice corrigé Extrait gratuit
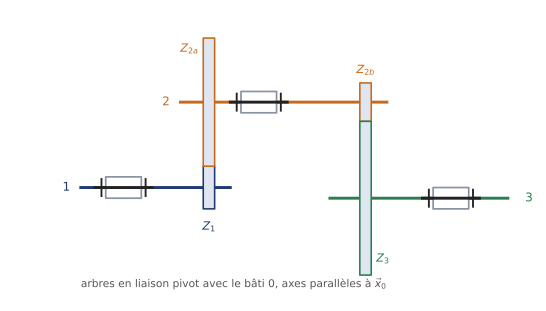
Un réducteur à deux étages comprend un arbre d'entrée 1 (roue ), un arbre intermédiaire 2 (roues et ) et un arbre de sortie 3 (roue ), tous en liaison pivot d'axes parallèles à avec le bâti 0, galiléen. Chaque arbre est équilibré, de moment d'inertie autour de son axe. On note et .
Valeurs choisies pour l'exercice : , , , ; , , .
- Exprimer et en fonction des nombres de dents, puis les calculer.
- Exprimer l'énergie cinétique de l'ensemble en fonction de et en déduire l'inertie équivalente ramenée à l'arbre d'entrée. Application numérique.
- Quelle part de vient de chaque arbre ? Conclure.
- Exprimer et calculer l'inertie équivalente ramenée à l'arbre de sortie.
Méthode 11. Deux temps : les lois entrée-sortie, puis l'énergie. Le signe des rapports n'a pas d'importance : ils sont au carré.
1. Engrenages extérieurs : et . Le rapport global vaut .
2. et :
3. Arbre 1 : 39,6 % ; arbre 2 : 33,0 % ; arbre 3 : 27,5 %. L'arbre de sortie a une inertie cent fois plus grande que celle de l'entrée, mais il tourne douze fois moins vite : divisée par 144, elle pèse moins que l'arbre d'entrée. L'inertie équivalente n'est pas l'inertie totale (qui vaudrait , près de quarante-trois fois plus).
4. On divise l'énergie par :
Vue de la sortie, l'inertie de l'arbre d'entrée est multipliée par 144.
Chaque inertie est multipliée par le carré du rapport entre sa vitesse et la vitesse de référence (méthode 11). Côté rapide, les pièces lentes pèsent peu ; côté lent, les pièces rapides pèsent beaucoup.
Le cours détaillé, toute la fiche « L'essentiel », 15 méthodes, 18 pièges corrigés, la carte mentale, 35 exercices corrigés, 10 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Ce chapitre est offert : il s’ouvre en entier avec un compte d’essai gratuit.
Ouvrir l'essai gratuitUne question ? WhatsAppPlan du cours
- 1. Pourquoi la cinétique
- 2. Rappels utiles
- 3. Quantité de mouvement
- 4. Torseur cinétique
- 4.1 Définition et changement de point
- 4.2 Calcul pratique du moment cinétique
- 5. Mouvements élémentaires à reconnaître
- 6. Ensemble de solides
- 7. Torseur dynamique
- 7.1 Définition
- 7.2 Relation entre moment cinétique et moment dynamique
- 7.3 Dériver le moment cinétique
- 7.4 Projeter sur une direction
- 8. Deux exemples types de moment dynamique
- 8.1 Un solide qui tourne autour d'un axe fixe non principal
- 8.2 Une roue qui tourne sur un axe qu'on fait tourner
- 9. Énergie cinétique
- 9.1 Définition et calcul
- 9.2 Ensemble de solides et termes croisés
- 10. Inertie équivalente et masse équivalente
- 10.1 Définition
- 10.2 Méthode en deux temps
- 10.3 Véhicules et nombre de chaînes
- 10.4 Une inertie équivalente qui dépend de la position
- 10.5 Ce que l'inertie équivalente prépare
- 11. Contrôler un résultat de cinétique
- 12. Mesurer une inertie équivalente
- 13. Ce qui vient ensuite
- 14. Sur le sujet : exercice préliminaire et document réponse
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Choisir le point et la base
- Calculer un moment cinétique en G ou en un point fixe
- Calculer un moment cinétique en un point lié au solide quelconque
- Reconnaître un mouvement élémentaire avant tout calcul
- Dériver un vecteur exprimé dans une base mobile
- Calculer un moment dynamique
- Projeter le moment dynamique sur une direction
- Traiter un solide en rotation autour d'un axe fixe non principal
- Traiter un ensemble de solides
- Calculer une énergie cinétique
- Déterminer une inertie équivalente ramenée sur un arbre
- Déterminer une masse équivalente ramenée sur une translation
- Traiter une inertie équivalente qui dépend de la position
- Contrôler un résultat de cinétique et répondre sur le document réponse
- Mesurer une inertie équivalente et comparer au modèle
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (13)
- L'énergie d'un disque en pivot
- Trois véhicules en translation
- Les mouvements élémentaires d'un élévateur à parallélogramme
- Le moment cinétique du bras et du poignet d'un manipulateur
- Le torseur cinétique du bras d'un robot de traite
- L'énergie d'une lisse de barrière autour d'un axe qui ne passe pas par G
- Le réducteur à trois arbres
- La vis à billes d'une porte coulissante : masse et inertie équivalentes
- Le taxiage électrique d'un avion : inertie ramenée par un train d'engrenages
- Une courroie et ses deux poulies
- Le robot de chantier : énergie et inertie ramenée au moteur
- Le chariot élévateur : masse équivalente des roues directrices
- Le robot à deux roues : inertie ramenée au moteur
Entraînement (17)
- Un solide à matrice pleine sur un arbre
- Le régulateur centrifuge d'une direction assistée
- La tête d'impression 3D de maisons en béton
- L'hélice d'un avion en virage : tripale et bipale
- La roue d'une voiture et son balourd
- L'éolienne bipale et son balourd
- Le rugosimètre et sa tête optique
- L'arceau de radiologie : énergies et inertie ramenée au moteur
- La pompe péristaltique médicale
- Le véhicule autoguidé de livraison de médicaments
- Le panneau d'affichage déroulant
- Le déambulateur : parallélogramme et deux roues motrices
- La machine à gravure : masse équivalente avec vis à billes
- L'enrouleuse de fil : poulies et moufle
- Le motoréducteur d'un robot à quatre roues
- Le convoyeur de bouteilles : inertie ramenée au moteur
- Le banc d'essai d'une transmission d'hélicoptère
Approfondissement (5)
- Le déploiement des bras d'un satellite
- Un volant d'inertie qui stocke l'énergie du freinage
- Mesurer l'inertie d'une roue de vélo avec une bouteille d'eau
- Le robot mobile : inertie équivalente calculée et mesurée
- Le bras élévateur d'un chariot : une inertie qui dépend de la position
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- Le mélangeur gyroscopique
- La plate-forme à roues obliques d'un robot d'impression
- Le solide porte-outil et l'axe à vis d'un centre d'usinage
- Le pont de levage et le positionneur de soudage
- Le bras d'un robot de neurochirurgie
- Le vérin et le bras d'orientation d'un chargeur de bobines
- L'inverseur de poussée d'un moteur d'avion
- Le robot de télé-échographie
- Le bras d'une cellule d'emboxage
- Le réducteur et le lanceur d'une turbine à gaz
Questions fréquentes
Comment calculer le moment cinétique d'un solide ?
En un point lié au solide : , la matrice et le vecteur rotation étant écrits dans la même base, liée au solide. Le second terme est nul si est le centre d'inertie , si le point du solide a une vitesse nulle (point fixe, contact d'une roue qui roule sans glisser), ou si est colinéaire à . Sinon, on calcule en puis on change de point : .
Quelle relation lie le moment dynamique et le moment cinétique ?
En tout point : , la dérivée étant prise dans le référentiel galiléen et la vitesse étant celle du point géométrique . La dérivée seule suffit en , en un point fixe, ou si la vitesse du point géométrique est colinéaire à . On dérive le moment cinétique en dérivant aussi les vecteurs de la base mobile.
Pourquoi un rotor mal équilibré fait-il vibrer ses paliers ?
Pour un solide qui tourne de autour d'un axe fixe avec des produits d'inertie et non nuls, le moment dynamique vaut . Même à vitesse constante, il reste un moment proportionnel à qui tourne avec le solide : ce sont les paliers qui le fournissent. Il disparaît si l'axe est principal d'inertie.
Comment calculer l'énergie cinétique d'un solide ?
Au centre d'inertie : . Pour une rotation autour d'un axe fixe : , avec le moment d'inertie autour de l'axe de rotation, obtenu par Huygens si l'axe ne passe pas par . Pour un ensemble, on additionne les énergies des solides, sans oublier les termes croisés entre solides en mouvement relatif.
Qu'est-ce que l'inertie équivalente ramenée à l'arbre moteur ?
C'est le nombre tel que l'énergie cinétique de toute la chaîne s'écrive . On écrit d'abord toutes les vitesses en fonction de par les lois entrée-sortie, puis l'énergie de chaque solide. Pour un réducteur de rapport , l'inertie de sortie est multipliée par ; une masse entraînée par un tambour de rayon apporte . L'inertie équivalente n'est pas la somme des inerties.
Comment calculer la masse équivalente d'une vis à billes ?
Avec le pas réduit , en mètres par radian, la vitesse de l'écrou vaut . Ramenée à l'écrou, la vis d'inertie et la charge de masse donnent ; ramenées à la vis, . Prendre le pas en mètres par tour à la place du pas réduit fausse le terme de la charge d'un facteur .
Comment y accéder
Ce chapitre fait partie des chapitres offerts : il s'ouvre en entier avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet, les tarifs ou une question, écris-nous sur WhatsApp.