 Prepa Help
Dynamique des systèmes de solides : principe fondamental, stratégie d'isolement, cours et exercices corrigés
Principe fondamental de la dynamique pour un solide et un ensemble de solides, référentiel galiléen, théorèmes de la résultante et du moment dynamique, stratégie d'isolement et choix des équations utiles, loi de mouvement et actions dans les liaisons, équilibrage statique et dynamique d'un rotor.
- 18méthodes
- 38exercices corrigés
- 10problèmes
- 18pièges
- 132figures
Le principe fondamental de la dynamique relie, dans un référentiel galiléen, les actions extérieures à un ensemble de solides à son torseur dynamique : il donne le théorème de la résultante dynamique et le théorème du moment dynamique. Tout l'art est dans l'isolement : tracer le graphe de structure, choisir ce qu'on isole, puis l'équation qui donne le couple moteur sans les inconnues des liaisons, avant de calculer les actions dans les liaisons, une équation de mouvement ou une position d'équilibre. Ce chapitre de deuxième année en sciences industrielles concerne la MP et la PSI au Maroc et la MP, la PSI, la PT et la TSI en France ; les sujets du CNC, du CCINP, de Mines-Ponts et de la Banque PT demandent chaque année un couple moteur, une démarche d'isolement ou une condition de basculement. On y suit la démarche complète, du référentiel galiléen au retour à l'exigence du cahier des charges, avec des exercices corrigés tirés des concours.
Ce que tu sauras faire
Quel couple faut-il pour lancer le bol d'un décanteur en quelques secondes, quel effort supporte la tige d'un vérin qui soulève une charge en accélérant, que subissent les paliers d'un rotor dont la masse est mal répartie ? Ces questions demandent les actions mécaniques qui produisent un mouvement, et non plus seulement celles qui maintiennent un équilibre. C'est l'objet de la dynamique : le principe fondamental relie les actions extérieures au torseur dynamique calculé au chapitre « Cinétique ». À la fin du chapitre, tu dois savoir :
- écrire le principe fondamental de la dynamique pour un solide ou un ensemble de solides, dans un référentiel galiléen ;
- tracer le graphe de structure d'un mécanisme, compter équations et inconnues, et choisir l'isolement, le théorème, le point et l'axe qui donnent l'inconnue cherchée sans les autres ;
- trouver un couple ou un effort moteur quand le mouvement est imposé, puis les actions dans les liaisons ;
- établir une équation de mouvement quand les efforts sont connus, et trouver une position d'équilibre ;
- vérifier qu'un contact tient (pas de glissement, pas de décollement, pas de basculement) ;
- écrire les actions des paliers d'un rotor et reconnaître les efforts qui tournent avec lui.
L’essentiel du chapitre Extrait gratuit
- Dans un référentiel galiléen (le sol, supposé galiléen), pour tout ensemble :
tous les torseurs écrits au même point.
- Théorème de la résultante dynamique : .
- Théorème du moment dynamique, en un point quelconque : .
- En ou en un point fixe : . Rotation autour d'un axe fixe : . Translation : , et ailleurs.
- Le principe fondamental de la statique en est le cas particulier où le torseur dynamique est nul ; la réciproque est fausse.
- Ensemble de solides : un torseur dynamique par solide, au même point, puis la somme ; jamais de torseur « équivalent ».
- Référentiel galiléen dit ; graphe de structure : solides, liaisons, pesanteur, actionneurs, inconnues.
- Compter : 6 équations par solide isolé (3 en plan), inconnues de liaison et motrices.
- Chaîne ouverte : isoler tout l'aval de la liaison cherchée ; jamais le bâti ; une seule liaison coupée.
- Chaîne fermée : d'abord les solides à deux actions (glisseur de direction connue), puis la liaison à beaucoup de zéros, puis des isolements successifs.
- Choisir l'équation par les zéros de la liaison coupée :
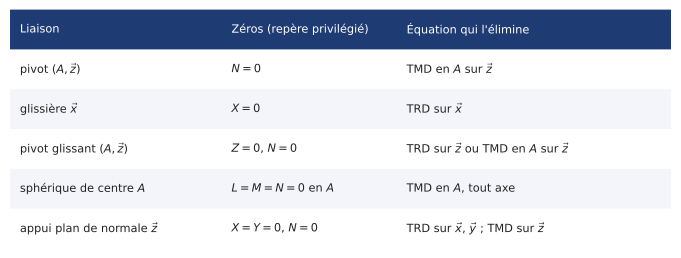
- Une composante non recherchée se marque d'un tiret, jamais d'un zéro.
| Ce qui est connu | Ce qu'on cherche | Équation |
|---|---|---|
| le mouvement (loi imposée) | le couple ou l'effort moteur | celle qui élimine les inconnues de liaison |
| le mouvement | les actions dans les liaisons | les autres équations de l'isolement |
| les efforts | la loi de mouvement | une équation de mouvement, sans inconnue de liaison |
| les efforts, un paramètre constant | une position d'équilibre | équation de mouvement avec dérivées nulles |
- Loi en trapèze : accélération pendant sur ; durée totale .
- Petits mouvements : , stable si .
Une méthode du chapitre Extrait gratuit
Une fois l'isolement choisi (compétence : analyser), pour écrire l'équation qui donne l'inconnue cherchée sans les inconnues de la liaison coupée.
Pivot d'axe : TMD en sur ; glissière de direction : TRD sur ; pivot glissant d'axe : TRD ou TMD en sur ; sphérique de centre : TMD en ; appui plan de normale : TRD sur ou , TMD sur .
- Écrire le torseur de la liaison coupée dans son repère privilégié, avec ses zéros.
- Choisir l'équation qui correspond à un zéro : elle ne contient aucune inconnue de cette liaison.
- Vérifier que les autres actions extérieures de l'équation sont connues, sauf l'inconnue cherchée.
- Écrire la phrase type, puis l'équation, puis le résultat littéral et numérique.
« On isole le plateau 1. On écrit le TMD en en projection sur , dans supposé galiléen, pour éliminer les cinq inconnues de la liaison pivot d'axe : . »
Le plateau tournant d'une banderoleuse de palettes, qui fait tourner la palette pendant qu'un film l'entoure : plateau et palette ont un moment d'inertie sur l'axe vertical, et le centre d'inertie de l'ensemble est sur l'axe (palette centrée). Valeurs choisies pour l'exemple. On veut atteindre 12 tr/min en 2 s. On isole {plateau, palette} dans galiléen ; la liaison avec le bâti est une pivot d'axe ; son zéro est le moment sur l'axe : TMD en sur . Le poids, sur l'axe, n'y a pas de moment. L'accélération angulaire vaut , soit , et le couple vaut N.m, sans aucune inconnue de liaison.
- Écrire le TMD en un point qui n'est pas sur l'axe de la pivot : ses inconnues de résultante y ont un moment.
- Projeter le TMD sur un axe autre que celui de la liaison.
- Écrire le TRD pour un couple moteur : la résultante ne contient pas les couples.
Exercices 1, 3, 4, 6, 9, 11, 19, 20 et 29.
Un exercice corrigé Extrait gratuit
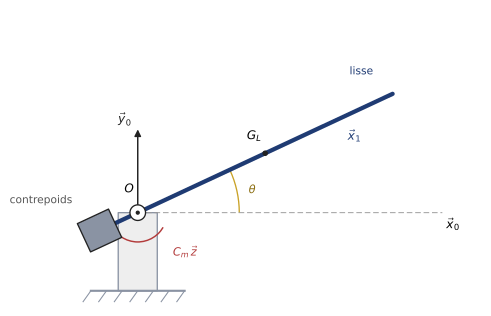
On reprend la barrière levante de parking des chapitres « Géométrie des masses » et « Cinétique » (exercice 6 du chapitre « Cinétique »). La barrière tourne autour d'un axe horizontal fixe par une liaison pivot parfaite avec son bâti. La lisse est une tige homogène de 4 m et de 6 kg qui part de l'axe ; de l'autre côté, un contrepoids de 15 kg, assimilé à une masse ponctuelle, est à 0,6 m de l'axe. Valeurs choisies, les mêmes que dans les deux chapitres précédents. Le repère du bâti est galiléen, vertical ascendant ; repère la lisse, portée par , et correspond à la barrière fermée, horizontale. Un motoréducteur exerce sur la barrière le couple .
Résultat du chapitre « Cinétique » : le moment d'inertie de la barrière autour de vaut .
- Que faut-il isoler, et quelle équation donne le couple moteur sans les inconnues de la pivot ?
- Établir l'expression de en fonction de et .
- Pour ouvrir, on impose au départ (valeur choisie). Calculer le couple moteur au départ, et la part due à la dynamique.
- Question ajoutée : en fin d'ouverture, la barrière est verticale et doit s'arrêter avec . Que vaut le couple ? Comment l'interpréter ?
- Question ajoutée : que vaudrait le couple au départ sans contrepoids ? Conclure sur son rôle.
Méthodes 6 et 9. Rotation autour d'un axe fixe : la projection du moment dynamique sur cet axe vaut , avec le moment d'inertie sur l'axe de rotation.
1. On isole la barrière (lisse et contrepoids). Actions extérieures : la pivot d'axe , le couple moteur et les deux poids. Le théorème du moment dynamique (TMD) en en projection sur évite les cinq inconnues de la pivot.
2. Moment des poids en sur : le centre de la lisse est à , le contrepoids à , et . Au total :
est fixe et l'axe aussi : . Le TMD donne
3. Au départ, : N.m, dont N.m pour accélérer la barrière, soit les deux tiers. Le terme dynamique n'est pas une correction : il domine.
4. À , le poids n'a plus de moment et N.m : le moteur doit freiner la barrière, en sens opposé à la rotation. Sans ce freinage, ou avec un frein trop faible, la lisse dépasserait la verticale.
5. Sans contrepoids, et le moment du poids vaut N.m : N.m au départ, près du double. Le contrepoids divise le couple statique par quatre au prix d'une inertie un peu plus grande : le moteur, plus petit, sert surtout à accélérer et à freiner.
Pour un couple moteur en mouvement imposé, on isole ce que le moteur entraîne et l'on écrit le TMD sur l'axe de la pivot (méthode 6) ; le couple est la somme d'un terme statique et d'un terme , à comparer pour savoir lequel dimensionne le moteur (méthode 9).
Le cours détaillé, toute la fiche « L'essentiel », 18 méthodes, 18 pièges corrigés, la carte mentale, 38 exercices corrigés, 10 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Ce chapitre est offert : il s’ouvre en entier avec un compte d’essai gratuit.
Ouvrir l'essai gratuitUne question ? WhatsAppPlan du cours
- 1. Pourquoi la dynamique
- 2. Référentiel galiléen
- 3. Actions mécaniques extérieures : rappel
- 4. Principe fondamental de la dynamique
- 5. Théorèmes généraux
- 6. Graphe de structure
- 7. Compter équations et inconnues
- 8. Stratégie d'isolement
- 8.1 Chaîne ouverte
- 8.2 Chaîne fermée
- 8.3 La règle des zéros
- 8.4 Problème plan et composantes non recherchées
- 8.5 Un exemple complet : le couple de lancement d'un bol de décanteur
- 8.6 Vue d'ensemble
- 9. Les deux problèmes types
- 10. Positions d'équilibre et petits mouvements
- 11. Limites de validité : rester en contact, ne pas glisser, ne pas basculer
- 12. Solide en rotation autour d'un axe fixe
- Équilibrage statique et dynamique
- 13. Contrôler un résultat de dynamique
- 14. Expériences sans achat
- 15. Ce qui vient ensuite
- 16. Sur le sujet : démarche, document réponse, rapports
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Choisir le référentiel galiléen et justifier l'hypothèse
- Tracer le graphe de structure avec les actions extérieures
- Compter équations et inconnues avant de calculer
- Chaîne ouverte : isoler tout l'aval de la liaison
- Chaîne fermée : deux glisseurs d'abord, puis isolements successifs
- Choisir le théorème, le point et l'axe par les zéros
- Calculer la seule composante utile du moment dynamique
- Ensemble de solides : un torseur dynamique par solide, au même point
- Trouver un effort ou un couple moteur quand le mouvement est imposé
- Enchaîner les isolements à travers une transmission
- Trouver les actions dans les liaisons
- Établir une équation de mouvement et l'intégrer dans les cas simples
- Trouver une position d'équilibre et linéariser autour d'elle
- Vérifier une condition de non-glissement, de non-décollement ou de non-basculement
- Écrire les actions des paliers d'un rotor et reconnaître les termes tournants
- Répondre à une question de démarche et la présenter en tableau
- Écrire les conditions d'équilibrage statique et dynamique d'un rotor
- Placer deux masses d'équilibrage dans deux plans
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (15)
- L'hélicoptère qui se pose : masse réduite au contact
- Le carton sur un convoyeur qui accélère : glisse-t-il ou bascule-t-il ?
- Le rotor à matrice pleine : six équations et équation de mouvement
- La masse au bout d'un bras sans masse : actions de la liaison
- Le coulisseau sur un plateau tournant
- Le couple pour lever une lisse de barrière
- Une loi de vitesse en trapèze : durée, accélération et effort moteur
- Le miroir orienté par un vérin : équation de mouvement
- Le centre d'usinage : couple de l'axe et effort du coulisseau
- Le mélangeur gyroscopique : couple du moteur d'orientation
- Le bras d'orientation d'un chargeur de bobines : couple moteur
- La démarche sans calcul : tableau des isolements d'un robot à trois axes
- Classer des rotors, et le porte-outil d'un centre d'usinage
- Une seule masselotte ne suffit pas
- Le pantographe de bouteilles : torseur dynamique d'un ensemble en translation
Entraînement (17)
- Le robot à deux axes : couple avec terme croisé
- Le bras de transfert de tubes de sang : tableau des isolements et efforts des axes linéaires
- L'axe linéaire à vis à billes : couple moteur
- La pompe à excentrique : couple moteur
- Le chariot de transfert de moules : les galets moteurs glissent-ils ?
- Le véhicule au freinage : répartition des charges et décollement de l'arrière
- Le rugosimètre : choisir l'isolement avant de calculer
- Le radar météorologique : couple d'azimut à vitesse constante
- Le robot à trois mobilités : compter, puis isoler
- Le rotor d'une soufflante sur deux paliers : actions et termes tournants
- L'embrayage centrifuge d'un scooter : adhérence et couple transmis
- Le bras d'une cellule d'emboxage : couples des moteurs et démarche
- Le drone à géométrie variable : un repliement sans effet sur le lacet
- La roue et ses deux masselottes dans les gorges de jante
- La roue d'équilibreuse : masses dans les deux plans de jante
- Le vilebrequin et ses contrepoids : équilibrage statique
- Le chariot élévateur en marche arrière : basculement à l'accélération
Approfondissement (6)
- Le banc vibrant et son absorbeur pendulaire
- Le stabilisateur gyroscopique d'un bateau
- Le pendule houlomoteur : équation de mouvement et petites oscillations
- Le robot de vigne en virage : vitesse limite de renversement
- Le vibreur d'olivier : rotor à masse excentrée et tronc élastique
- La centrifugeuse humaine : contrepoids fixes et mobiles
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- Le robot de chantier sur chariot : couple de déploiement et risque de basculement
- La plate-forme d'un robot d'impression : galets, couple moteur, glissement et basculement
- Le taxiage électrique d'un avion : adhérence et couple des moteurs de roue
- Le positionneur de soudage : schéma d'analyse, démarche et efforts
- Le gyropode en virage sur un sol en dévers
- La tête de découpe de tissus : résultante dynamique et vibrations
- La roue d'un robot mobile : équilibrage par deux masselottes
- La turbine d'une centrale osmotique : conditions d'équilibrage et masselottes
- La tête de découpe de tissus : masses excentrées d'équilibrage
- Le vibrofonceur : effort des masses excentrées et mouvement de l'ensemble
Questions fréquentes
Que dit le principe fondamental de la dynamique ?
Dans un référentiel galiléen, en SI celui du sol, le torseur des actions mécaniques extérieures à un ensemble est égal à son torseur dynamique : , les deux torseurs étant écrits au même point. Pour un ensemble de solides, on calcule le torseur dynamique de chaque solide, on le transporte au même point, puis on fait la somme. On en tire le théorème de la résultante dynamique, , et le théorème du moment dynamique, .
Comment choisir ce qu'on isole ?
On trace d'abord le graphe de structure : solides, liaisons, pesanteur et actionneurs. Dans une chaîne ouverte, pour l'action ou le couple d'une liaison, on isole tout ce qui est après cette liaison en partant du bâti, de sorte que la frontière ne coupe qu'elle ; on n'isole jamais le bâti. Dans une chaîne fermée, on commence par les solides de masse négligée soumis à deux actions, comme un vérin ou une biellette, qui transmettent un effort porté par la droite qui joint leurs deux articulations.
Quelle équation écrire pour ne pas faire apparaître les inconnues d'une liaison ?
On utilise les zéros de la liaison coupée par la frontière d'isolement. Pour une liaison pivot d'axe , on écrit le théorème du moment dynamique en en projection sur , ce qui élimine ses cinq inconnues ; pour une glissière de direction , le théorème de la résultante dynamique en projection sur ; pour une liaison sphérique de centre , le théorème du moment dynamique en . Sur la copie, on écrit toujours l'ensemble isolé, le théorème, le point, l'axe et le référentiel.
Comment trouver le couple d'un moteur quand le mouvement est imposé ?
Les accélérations sont connues par la loi de mouvement imposée. On isole l'ensemble dont la frontière coupe la liaison où agit le moteur, et l'on écrit l'équation qui élimine les inconnues de cette liaison. Pour un solide qui tourne autour d'un axe fixe, le théorème du moment dynamique sur l'axe donne plus le moment du poids s'il existe, avec le moment d'inertie sur l'axe. On dimensionne sur la phase la plus défavorable, en général l'accélération au démarrage, puis on compare au couple disponible.
Que subissent les paliers d'un rotor dont le centre d'inertie n'est pas sur l'axe ?
Le principe fondamental appliqué au rotor donne une seule équation sans inconnue de liaison, l'équation de mouvement sur l'axe ; les cinq autres donnent les actions des paliers. Si le centre d'inertie est à la distance de l'axe, la résultante dynamique contient le terme , constant dans la base liée au rotor : vu du bâti, c'est un effort qui tourne avec lui et qui croît comme le carré de la vitesse. Les produits d'inertie qui contiennent l'axe donnent de même un moment tournant. Ces efforts disparaissent si le centre d'inertie est sur l'axe et si l'axe est principal d'inertie.
Comment vérifier qu'un solide ne glisse pas et ne bascule pas ?
On calcule d'abord les actions de contact en supposant le contact maintenu, sans glissement. Il n'y a pas de glissement tant que l'effort tangentiel vérifie , ni de décollement tant que l'effort normal reste positif ou nul. Le basculement commence quand l'action normale de l'appui situé de l'autre côté de l'arête de basculement s'annule. Pour un bloc posé sur un plateau qui accélère de , il faut pour ne pas glisser et pour ne pas basculer ; la plus petite limite décide de ce qui arrive en premier.
Comment y accéder
Ce chapitre fait partie des chapitres offerts : il s'ouvre en entier avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet, les tarifs ou une question, écris-nous sur WhatsApp.