 Prepa Help
Mobilité, hyperstatisme et petits déplacements : cours, méthodes et exercices corrigés
Degré de mobilité et degré d'hyperstatisme d'un mécanisme par les méthodes cinématique et statique, liaisons équivalentes, conditions géométriques d'un montage hyperstatique, solutions pour rendre un modèle isostatique ; en PT, torseur des petits déplacements.
- 17méthodes
- 36exercices corrigés
- 10problèmes
- 21pièges
- 150figures
Ce que tu sauras faire
Un modèle de mécanisme est fait de solides indéformables et de liaisons parfaites. Le mécanisme réel, lui, se monte sans forcer, ou bien il force. Combien de mouvements indépendants le modèle permet-il, et combien de conditions géométriques le montage doit-il tenir exactement ? Le chapitre « Dynamique des systèmes de solides » a compté équations et inconnues ; celui-ci dit ce que l'on fait quand elles ne suffisent pas. À la fin du chapitre, tu dois savoir :
- tracer le graphe des liaisons et compter pièces, liaisons et nombre cyclomatique ;
- trouver la mobilité d'un modèle, puis la séparer en mobilité utile et mobilité interne ;
- calculer le degré d'hyperstatisme par la méthode cinématique, et le contrôler par la méthode statique ;
- écrire le système et en chercher le rang quand la formule ne suffit pas ;
- déterminer une liaison équivalente, en série ou en parallèle, avec ses caractéristiques géométriques ;
- localiser chaque degré d'hyperstatisme et le traduire en condition géométrique de montage ;
- rendre un modèle isostatique sans changer sa mobilité utile, et le vérifier ;
- choisir, d'après les exigences, entre un montage isostatique et un montage hyperstatique ;
- traiter un modèle plan et dire ce qu'il cache ;
- modéliser un montage de roulements.
L’essentiel du chapitre Extrait gratuit
-
Hypothèses : solides indéformables, liaisons parfaites. et appartiennent au modèle.
-
pièces bâti compris, liaisons, cycles indépendants.
-
Par liaison parfaite : . Pour le mécanisme : , , .
-
Méthode cinématique : , , , soit
-
Méthode statique : , , , soit
-
Les deux formules ne donnent que .
-
: mobilité utile (mouvements qui changent une sortie), mobilité interne (pièce qui tourne sur son axe, sans effet).
-
Isostatique : ; hyperstatique : ; : une mobilité est oubliée.
- Graphe des liaisons ; , , .
- par l'analyse : , puis , chaque mobilité nommée par son mouvement.
- .
- Contrôle : .
- Si est douteux ou : écrire le système et chercher son rang.
- Localiser chaque degré et le traduire en condition géométrique.
- Conclure sur le montage et sur l'exigence du cahier des charges.
| Liaison | Actions transmissibles (repère privilégié) | ||
|---|---|---|---|
| encastrement | 0 | 6 | toutes |
| pivot | 1 | 5 | tout sauf |
| glissière | 1 | 5 | tout sauf |
| hélicoïdale | 1 | 5 | tout, |
| pivot glissant | 2 | 4 | , , , |
| sphérique à doigt | 2 | 4 | , , et un moment |
| sphérique (rotule) | 3 | 3 | , , |
| appui plan (normale ) | 3 | 3 | , , |
| linéaire rectiligne (normale , droite selon ) | 4 | 2 | , |
| linéaire annulaire | 4 | 2 | , |
| sphère-plan (normale ) | 5 | 1 |
- En série : par la cinématique, on additionne les torseurs cinématiques au même point. Jamais d'hyperstatisme ; mobilités internes possibles.
- En parallèle : par la statique, on additionne les torseurs des actions transmissibles au même point. , .
- Toujours le point et l'axe (ou la direction, ou la normale) de la liaison obtenue.
- On calcule d'une association avant de la remplacer par sa liaison équivalente.
| Deux liaisons en parallèle | Liaison obtenue | |||
|---|---|---|---|---|
| rotule et linéaire annulaire (axe par le centre) | 5 | 1 | 0 | pivot |
| deux rotules | 6 | 1 | 1 | pivot |
| deux linéaires annulaires coaxiales | 4 | 2 | 0 | pivot glissant |
| pivot et linéaire annulaire coaxiales | 7 | 1 | 2 | pivot |
| deux pivots glissants parallèles | 8 | 1 | 3 | glissière |
| pivot glissant et sphère-plan hors de l'axe | 5 | 1 | 0 | glissière |
| pivot glissant et linéaire rectiligne hors de l'axe (droite parallèle à l'axe, normale perpendiculaire au plan des deux) | 6 | 1 | 1 | glissière |
| appui plan et linéaire rectiligne (droite et normale parallèles au plan) | 5 | 1 | 0 | glissière |
Une méthode du chapitre Extrait gratuit
Au début de toute question de mobilité ou d'hyperstatisme (compétence : modéliser), dès qu'un schéma cinématique ou une liste de liaisons est donné.
Sommets : les pièces, c'est-à-dire les classes d'équivalence cinématique, bâti compris. Arcs : les liaisons, chacune avec son point et son axe. Nombre cyclomatique : , nombre de cycles indépendants. Une chaîne ouverte a et n'est jamais hyperstatique ; des zones bouclées sans liaison commune s'étudient séparément.
- Repérer les classes d'équivalence, en partant du bâti ; leur donner un numéro et un nom.
- Pour chaque contact, nommer la liaison, son point et son axe ; tracer un arc entre les deux pièces.
- Compter (bâti compris) et ; calculer .
- Reconnaître la structure : chaîne ouverte, chaîne fermée simple (), chaîne complexe (), ou zones disjointes.
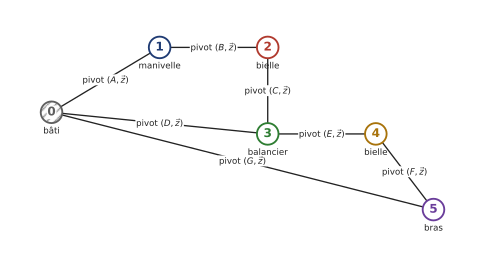
« Graphe des liaisons ci-contre : pièces (bâti compris), liaisons, donc cycles indépendants : le quadrilatère d'entraînement et le quadrilatère de bras. Les sept liaisons sont des pivots d'axes parallèles à . Ce graphe est le point de départ du calcul de , que le cahier des charges veut connaître pour fixer les tolérances de montage des articulations. »
L'essuie-glace d'un autocar à double quadrilatère : une manivelle (1), entraînée par le moteur, pousse une bielle (2) qui fait osciller un balancier (3) ; le balancier entraîne par une seconde bielle (4) le bras (5) du second balai. Liaisons : pivot (bâti, manivelle), pivot (manivelle, bielle), pivot (bielle, balancier), pivot (balancier, bâti), pivot (balancier, seconde bielle), pivot (seconde bielle, bras), pivot (bras, bâti), toutes d'axes parallèles à . , , . Le calcul se poursuit à la méthode 3 : , , , trois contraintes hors du plan par cycle.
- Oublier le bâti dans : est faux de 1, et de 6.
- Couper une classe d'équivalence en deux (un arbre et sa poulie claveté comptés comme deux pièces) : une pièce et une liaison de trop.
- Tracer un arc sans point ni axe : on ne peut plus voir ensuite si deux axes sont parallèles ou coaxiaux.
Exercices 11, 12 et 22.
Un exercice corrigé Extrait gratuit
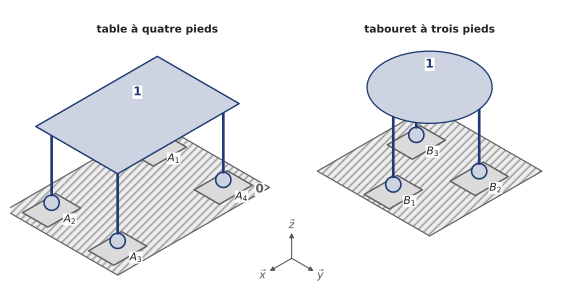
Une table de cuisine boite sur un carrelage ; un tabouret à trois pieds ne boite jamais, quel que soit le sol. On compare les deux modèles. Le sol est le bâti 0, la table ou le tabouret est la pièce 1. Hypothèses : solides indéformables, liaisons parfaites, chaque pied touche le sol en un point.
- Table : quatre pieds dont les extrémités , , , sont aux sommets d'un rectangle de m sur m (valeurs choisies pour l'exercice), dans le plan horizontal .
- Tabouret : trois pieds d'extrémités , , aux sommets d'un triangle équilatéral.
- Chaque contact pied-sol est modélisé par une liaison sphère-plan de normale , verticale.
- Pour la table, tracer le graphe des liaisons, donner , et . Quels mouvements la table peut-elle avoir par rapport au sol dans ce modèle ? En déduire .
- Calculer le degré d'hyperstatisme de la table par la méthode cinématique, puis le contrôler par la méthode statique.
- Déterminer par la statique la liaison équivalente aux quatre liaisons sphère-plan en parallèle. Quelle inconnue de liaison le principe fondamental de la statique ne détermine-t-il pas ? Quelle condition de montage en découle ?
- Reprendre les questions 1 et 2 pour le tabouret.
- Expliquer pourquoi la table boite sur un carrelage, et pourquoi une feuille de papier pliée sous un pied la stabilise.
- Question ajoutée : à la maison, poser une petite table sur un sol carrelé et repérer la diagonale autour de laquelle elle bascule. Glisser sous le pied qui se soulève des feuilles de papier pliées jusqu'à ce que la table ne bouge plus, puis mesurer l'épaisseur de la cale. On suppose qu'un pied de la table de l'énoncé est trop court de mm : de quel angle la table bascule-t-elle autour de la diagonale qui ne porte pas ce pied ?
Méthodes 3, 4 et 6. Un contact sphère-plan laisse cinq degrés de liberté et transmet une seule inconnue statique ; pour la liaison équivalente, écrire la somme des quatre torseurs au même point.
1. Le graphe a deux sommets, 0 et 1, reliés par quatre arcs (quatre sphère-plans). (sol compris), , . Posée sur le sol, la table peut glisser selon et et tourner autour de ; elle ne peut ni monter ni basculer, car aucun contact ne doit se perdre (liaisons bilatérales du modèle). : ces trois mouvements sont des mobilités utiles (la table se déplace à la main sur le sol), sans mobilité interne.
2. Méthode cinématique : chaque sphère-plan a , d'où et
Méthode statique : par contact, , , d'où . Les deux méthodes donnent : la table est hyperstatique d'ordre 1.
3. Au point , dans la base , avec , , , le moment en de appliqué en vaut . La somme des quatre torseurs est
C'est la forme du torseur d'un appui plan de normale : trois composantes indépendantes (, , ), donc et . Les trois équations donnent trois combinaisons des quatre efforts, mais pas leur répartition : on peut ajouter à sans changer le torseur. L'inconnue hyperstatique est une résultante selon : la condition est une distance. Il faut que les quatre extrémités des pieds soient dans un même plan, à la précision du montage près, et le sol plan lui aussi.
4. Tabouret : , , , (les mêmes trois mouvements), , ; contrôle : , . Trois points non alignés définissent toujours un plan : le tabouret est isostatique, il porte toujours sur ses trois pieds.
5. Les quatre extrémités d'une table réelle ne sont jamais exactement coplanaires, ni le carrelage exactement plan : la condition de distance de la question 3 n'est pas tenue. La table, indéformable dans le modèle, ne porte alors que sur trois pieds, et passe d'un triplet à l'autre en basculant autour d'une diagonale. La feuille pliée est un réglage au montage : elle comble l'écart sur le pied qui ne touche pas et rétablit le contact des quatre pieds. Dans la réalité, la souplesse du bois et des pieds aide aussi.
6. La diagonale qui ne porte pas le pied court passe par les deux pieds voisins ; la distance du pied court à cette diagonale vaut, pour un rectangle,
d'où un angle de basculement rad, soit environ . C'est invisible à l'œil, mais on le sent à la main : la table claque. L'expérience se fait sans danger, sans outil, avec des feuilles de papier.
Quatre contacts de même normale font un appui plan hyperstatique d'ordre 1, trois contacts non alignés un appui plan isostatique. Le calcul de par la méthode cinématique (méthode 3) se contrôle par la méthode statique (méthode 4), et la liaison équivalente en parallèle, écrite par la statique (méthode 6), montre quelle inconnue reste indéterminée : ici une résultante, donc une condition de distance.
Le cours détaillé, toute la fiche « L'essentiel », 17 méthodes, 21 pièges corrigés, la carte mentale, 36 exercices corrigés, 10 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Les trois premiers chapitres de chaque matière sont offerts avec un compte d’essai gratuit.
Ouvrir l'essai gratuitUne question ? WhatsAppPlan du cours
- 1. Pourquoi ce chapitre
- 2. Rappels utiles
- 3. Liaisons équivalentes
- 4. Mobilité
- 5. Degré d'hyperstatisme
- 6. Méthode cinématique
- 7. Méthode statique
- 8. Ce que la formule ne dit pas
- 9. Localiser et interpréter le degré d'hyperstatisme
- 10. Rendre un modèle isostatique
- 11. Isostatique ou hyperstatique ?
- 12. Modèle plan
- 13. Montages de roulements
- 14. Le calcul par Python
- 15. Histoire de la notion
- 16. Expériences sans achat
- 17. Ce qui vient ensuite
- 18. Sur le sujet : rédaction et rapports de jury
- 19. Torseur des petits déplacements
- 19.1 Hypothèse et définition
- 19.2 Composition le long d'une chaîne
- 19.3 Un arbre dans un alésage avec jeu
- 19.4 Lien avec l'hyperstatisme
- 19.5 Une expérience sans achat
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Tracer le graphe des liaisons et compter , ,
- Trouver la mobilité à la main : , puis
- Calculer par la méthode cinématique
- Contrôler par la méthode statique
- Écrire le système et en chercher le rang
- Déterminer une liaison équivalente en parallèle, par la statique
- Déterminer une liaison équivalente en série, par la cinématique
- Localiser chaque degré d'hyperstatisme
- Traduire en conditions géométriques de montage
- Rendre un modèle isostatique sans changer la mobilité utile
- Choisir et justifier un modèle isostatique ou hyperstatique
- Traiter un modèle plan, puis passer au modèle spatial
- Modéliser un montage de roulements et en déduire
- Reconnaître une position particulière, la limite de la formule, un négatif
- Rédiger un calcul de mobilité et d'hyperstatisme sur le document réponse
- Écrire un torseur des petits déplacements et le transporter en un autre point
- Composer des petits déplacements et comparer l'écart d'un point à une tolérance
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (14)
- La table à quatre pieds et le tabouret à trois pieds : pourquoi l'un boite et pas l'autre
- La porte à deux puis trois charnières : combien de conditions de montage
- L'arbre d'un réducteur sur deux roulements à contact oblique : une distance à tenir
- La machine de rééducation : deux sphériques en parallèle
- La canne robotisée : vis à billes et deux douilles à billes
- L'élévateur à vis : vis-écrou guidé, puis écrou flottant
- La têtière d'un fauteuil réglable : trois liaisons en série, puis sphérique et appui plan
- Le robot de téléchirurgie : quelle liaison changer pour supprimer l'hyperstatisme
- Le chariot de pose de moteurs d'avion : une poutre sur trois bielles
- Le lève-vitre : une glissière et trois joints
- Le pèse-lettre à balancier : modèle plan, puis modèle spatial
- Cinq comptages à la chaîne
- Deux liaisons en parallèle : un tableau à compléter
- Le débattement d'un arbre au droit d'un joint à lèvre : rotation maximale et écart radial
Entraînement (16)
- L'excentrique : une contrainte angulaire, puis le modèle plan
- La table de translation : une vis et quatre sphère-cylindres
- La bielle-manivelle de transfert : lignes nulles et quatre solutions
- La pompe à boues : deux rotules valent une pivot
- La pompe à pistons axiaux : par les deux méthodes
- Le robot de prise de pots en serre
- L'exosquelette de marche : régler la longueur sans forcer
- Le sismomètre : un guidage voulu hyperstatique
- Le robot d'exploration de volcan : six roues, puis un châssis articulé
- Le système de dépose de poudre : ajouter des soufflets pour monter sans contrainte
- La fixation au sol d'un robot d'impression de béton : huit boulons, et alors ?
- L'inverseur de poussée : où sont les six degrés d'hyperstatisme ?
- Le pied d'un portique de quai sur huit galets : le modèle plan, puis l'espace
- Le robot logistique à quatre roues : un appui isostatique et ses efforts
- La machine sur quatre appuis élastiques : inclinaison de la broche
- La rectitude d'une règle par les moindres carrés
Approfondissement (6)
- Le tour en fosse : roulement sans glissement et couples moteurs
- Un même graphe, trois dispositions : ce que la formule ne dit pas
- Le robot parallèle à trois bras : interpréter les inégalités
- Le bassin de traction : six biellettes, puis un mât sur sept sphère-plans
- Positions particulières : le rang par Python
- La ligne d'arbre verticale d'un groupe hydraulique : trois paliers guides et désaxage
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- Le mécanisme de verrouillage d'un outil : mobilité, hyperstatisme et liaison équivalente
- Le drone à géométrie variable : hyperstatisme du mécanisme de repliement des bras
- Le stabilisateur gyroscopique d'un bateau : mobilités et contraintes de montage des deux vérins
- La presse à vis : hyperstatisme du coulisseau et conditions géométriques
- L'accouplement par joint d'Oldham d'un compresseur : hyperstatisme et modèle isostatique
- Le robot delta à parallélogrammes : liaison équivalente et réduction de l'hyperstatisme
- Le trancannage d'un fil : hyperstatisme du guidage et efforts sur six patins élastiques
- Le train épicycloïdal d'une transmission hybride : hyperstatisme et petits déplacements de la couronne
- L'accouplement du moyeu d'une éolienne en mer : hyperstatisme et raideur en torsion
- La machine de fabrication additive : guidage de l'axe vertical et circularité d'un cercle associé
Comment y accéder
Ce chapitre fait partie de l'accès complet. Les trois premiers chapitres de chaque matière (deux par bloc en économie et droit, en management et gestion) sont offerts avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet, les tarifs ou une question, écris-nous sur WhatsApp.