 Prepa Help
Modélisation des systèmes asservis : structure, SLCI, transformée de Laplace, schéma-blocs : cours, méthodes et exercices corrigés
Structure d'un système asservi, chaîne directe et chaîne de retour, systèmes linéaires continus et invariants, transformée de Laplace et ses propriétés, fonction de transfert, schéma-blocs et sa réduction, fonctions de transfert en boucle ouverte et en boucle fermée, systèmes à plusieurs entrées et perturbations.
- 19méthodes
- 34exercices corrigés
- 7problèmes
- 19pièges
- 154figures
Ce que tu sauras faire
Une machine qui doit tenir une vitesse, une position ou une température malgré ce qui la dérange ne se règle pas une fois pour toutes : il faut mesurer ce qu'elle fait, le comparer à ce qu'on veut, et corriger. Ce chapitre donne le langage et les outils de cette idée : la structure d'un système asservi, le modèle linéaire, la transformée de Laplace, la fonction de transfert et le schéma-blocs. C'est le premier chapitre d'automatique de l'année ; les réponses temporelles, le diagramme de Bode, la simplification, les performances et la correction viennent ensuite. À la fin du chapitre, tu dois savoir :
- identifier la structure d'un système asservi et nommer chaque grandeur avec son unité ;
- dire si un système est commandé, bouclé ou asservi, et s'il travaille en poursuite ou en régulation ;
- vérifier les hypothèses d'un modèle linéaire et dire son domaine de validité ;
- écrire un signal d'entrée avec l'échelon de Heaviside ;
- passer une équation différentielle dans le domaine de Laplace et utiliser les propriétés et les théorèmes ;
- établir une fonction de transfert sous forme canonique : gain et unité, classe, ordre, pôles, zéros ;
- construire un schéma-blocs à partir des équations, le réduire, calculer la FTBO et la FTBF ;
- adapter la consigne et se ramener à un retour unitaire ;
- traiter un système à deux entrées, consigne et perturbation ;
- contrôler un modèle et répondre sur un document réponse.
L’essentiel du chapitre Extrait gratuit
- Mesurer, comparer, corriger : consigne, adaptateur, comparateur (écart ), correcteur, préactionneur, actionneur, système ; capteur dans la chaîne de retour ; perturbation, entrée non commandée.
- Chaîne directe : du comparateur à la sortie. Chaîne de retour : le capteur.
- Écart (unité de la mesure) et erreur (unité de la sortie) : deux grandeurs différentes.
- Commandé : boucle ouverte. Asservi : boucle fermée sur une mesure et une consigne. Tout asservi est bouclé ; un bouclé n'est pas forcément asservi ; un capteur seul n'asservit rien.
- Poursuite : la consigne varie. Régulation : la consigne est fixe, la boucle rejette les perturbations.
- SLCI : linéaire (superposition), continu (à temps continu), invariant, causal.
- Non-linéarités : seuil, saturation, courbure, hystérésis. On linéarise autour d'un point de fonctionnement ; tout modèle linéaire a un domaine de validité.
- Signaux canoniques : impulsion , échelon , rampe , sinus ; un créneau .
- Linéarité ; dérivation : , ; à conditions initiales nulles, dériver revient à multiplier par ; intégrer, à diviser par .
- Retard : . Amortissement : .
- Valeur initiale : . Valeur finale : , si les pôles de sont à partie réelle strictement négative.
- Hors programme : transformée inverse, résolution des équations différentielles.
- à conditions initiales nulles ; une fonction par entrée.
- Ordre : degré du dénominateur ; classe : nombre de pôles nuls ; .
- Forme canonique : ; gain , avec son unité.
- Premier ordre ; second ordre .
- Une équation, un bloc ou un sommateur, dans le sens de la cause à l'effet ; signes écrits ; une perturbation qui freine entre en .
- Série : . Parallèle : . Boucle : ; retour positif : .
- FTBO : on ouvre la boucle avant le comparateur, , produit des blocs de la boucle. FTBF : .
- Retour unitaire : , de classe nulle.
- Bouclage d'un second ordre de classe nulle : , , .
Une méthode du chapitre Extrait gratuit
Au début de toute étude d'asservissement (compétence : analyser), quand le sujet donne un schéma fonctionnel, un diagramme de blocs internes ou une description, et demande les constituants, les grandeurs ou un schéma-blocs « en mots ».
Chaîne directe : comparateur, correcteur, préactionneur, actionneur, système. Chaîne de retour : capteur. En amont du comparateur : l'adaptateur de consigne. Une perturbation est une entrée non commandée. Chaque lien porte une grandeur et son unité.
- Repérer la grandeur asservie (la sortie) et la consigne.
- Repérer le capteur : il mesure la sortie, ou une grandeur liée à elle.
- Remonter du capteur au comparateur, puis descendre la chaîne directe jusqu'à la sortie ; nommer chaque constituant.
- Écrire sur chaque lien le nom de la grandeur et son unité ; placer les perturbations.
- Vérifier que le comparateur reçoit deux grandeurs de même unité.
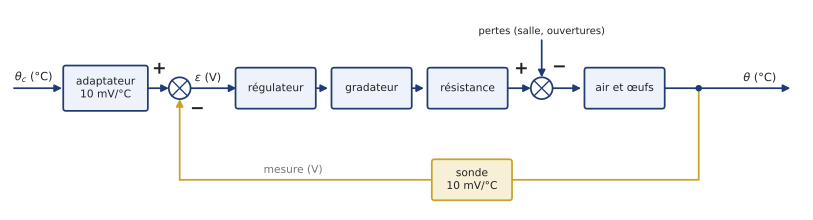
« Grandeur asservie : la température de l'air de la couveuse, en °C. Consigne : . Chaîne de retour : la sonde, de gain 10 mV/°C, qui fournit une tension. Le comparateur reçoit donc deux tensions : la consigne est traduite par un adaptateur de même gain. Chaîne directe : régulateur, gradateur (qui module la puissance électrique), résistance chauffante, air et œufs. Perturbation : les pertes vers la salle et les ouvertures de porte. Cette structure permet de vérifier l'exigence de température, °C, puisque la boucle corrige les pertes au lieu de les subir. »
La couveuse d'une coopérative avicole doit tenir l'air à 37,7 °C, à 0,2 °C près, pendant les trois semaines d'incubation. Une sonde de température de gain 10 mV/°C mesure l'air ; un régulateur compare sa tension à celle d'un adaptateur et commande un gradateur, qui règle la puissance d'une résistance chauffante. Les pertes de chaleur vers la salle, et l'ouverture de la porte pour retourner les œufs, sont des perturbations. Valeurs choisies pour l'exemple.
- Mettre le capteur dans la chaîne directe ou le correcteur dans la chaîne de retour.
- Oublier l'adaptateur et comparer des degrés à des volts.
- Confondre l'écart (en volts) et l'erreur (en degrés).
Exercices 1, 2 et 9.
Un exercice corrigé Extrait gratuit
La cuve d'eau d'une serre de culture hors sol alimente les goutteurs des plantes. Pour un niveau de consigne donné, le niveau de l'eau doit rester constant, au moins dans certaines limites, quel que soit le débit de sortie , que l'exploitant règle à la main selon les besoins des plantes. L'installation comprend :
- une électrovanne EV, placée sur la conduite du réseau d'eau et commandée par une tension , qui règle le débit d'entrée ;
- un module d'affichage AC, sur lequel on affiche la consigne en mètres, et qui délivre une tension , image du niveau demandé ;
- un capteur de pression CP placé au fond de la cuve, qui délivre une tension , image du niveau ;
- un système automatique de commande SAC, qui compare et et élabore, grâce à un régulateur, la tension de commande de l'électrovanne à partir de l'écart .

- Tracer le schéma fonctionnel de cette régulation, un bloc par constituant ; le SAC est décomposé en un comparateur et un régulateur.
- Écrire sur chaque lien le nom de la grandeur et son unité.
- Quelle est la perturbation, et avec quel signe entre-t-elle ? Le système fonctionne-t-il en poursuite ou en régulation ?
- Question ajoutée : quel constituant est l'actionneur ? Quels constituants forment la chaîne de retour ?
Une installation plus ancienne obtient le même résultat sans électronique de mesure. Un opérateur règle un angle de consigne sur un potentiomètre d'entrée PE. Un flotteur transforme le niveau en un angle du curseur d'un potentiomètre de sortie PS, avec et . Les deux potentiomètres sont identiques, de gain en V/rad, et délivrent les tensions et . Un amplificateur différentiel de gain amplifie et alimente un moteur à courant continu sous la tension . Le moteur entraîne, par un engrenage conique de rapport puis une vis de pas , une vanne linéaire dont la position règle le débit d'entrée . On admet que le débit de sortie est proportionnel au niveau (relation d'écoulement linéarisée).
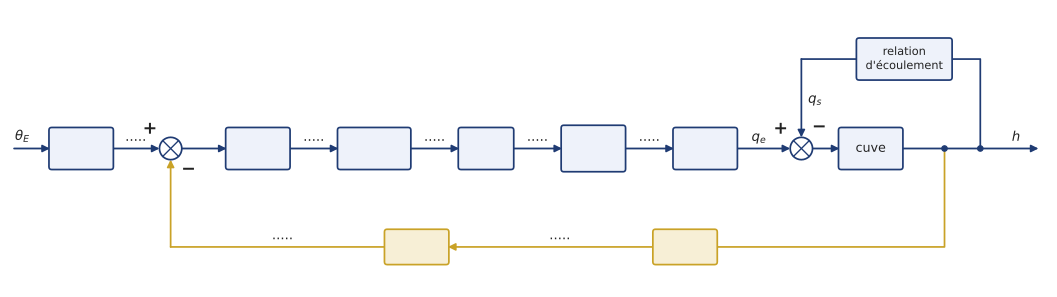
- Compléter ce schéma : nom de chaque bloc, nom et unité de chaque grandeur.
- Question ajoutée : quel angle l'opérateur doit-il afficher pour obtenir un niveau de m ?
- Question ajoutée : la branche qui ramène le débit de sortie forme une boucle. Est-ce une boucle d'asservissement ?
Méthodes 1 et 2. Suivre l'eau, puis l'information : une grandeur par lien, de la consigne à la sortie, puis de la sortie à la mesure. Un débit qui sort de la cuve fait baisser le niveau.
1. et 2. De la consigne à la sortie, puis de la sortie au comparateur :
- (m) entre dans le module AC, qui délivre (V) ;
- le comparateur forme (V) ;
- le régulateur élabore la tension de commande (V) ;
- l'électrovanne délivre le débit d'entrée (m³/s) ;
- un sommateur forme (m³/s), le débit net qui remplit la cuve ;
- la cuve transforme ce débit net en niveau (m) ;
- chaîne de retour : le capteur CP transforme (m) en (V), qui revient sur l'entrée moins du comparateur.

Le comparateur ne compare que des grandeurs de même nature, deux tensions. Pour que l'écart soit nul quand le niveau égale la consigne, le module AC doit convertir les mètres en volts avec le même gain que le capteur.
3. La perturbation est le débit de sortie , réglé à la main : il ne dépend pas de la commande et fait baisser le niveau, il entre donc avec le signe moins. La consigne reste constante la plupart du temps, et le système doit maintenir le niveau malgré les variations de : il fonctionne en régulation.
4. L'actionneur est l'électrovanne : c'est elle qui agit sur la grandeur d'entrée du processus, le débit . La chaîne de retour est réduite au capteur de pression CP. Le module AC est l'adaptateur de consigne, en dehors de la boucle.
5. Chaîne directe, de gauche à droite :
- (rad) → potentiomètre PE → (V) ;
- comparateur : (V) → amplificateur de gain → (V) ;
- moteur à courant continu → angle du rotor (rad) ;
- engrenage conique de rapport → angle de la vis (rad) ;
- vis de pas → position de la vanne (m), avec ;
- vanne linéaire → débit d'entrée (m³/s) ;
- sommateur : (m³/s) → cuve → niveau (m).
Branche du débit de sortie : (m) → relation d'écoulement → (m³/s), sur l'entrée moins du sommateur. Chaîne de retour : (m) → flotteur de gain → (rad) → potentiomètre PS → (V), sur l'entrée moins du comparateur.
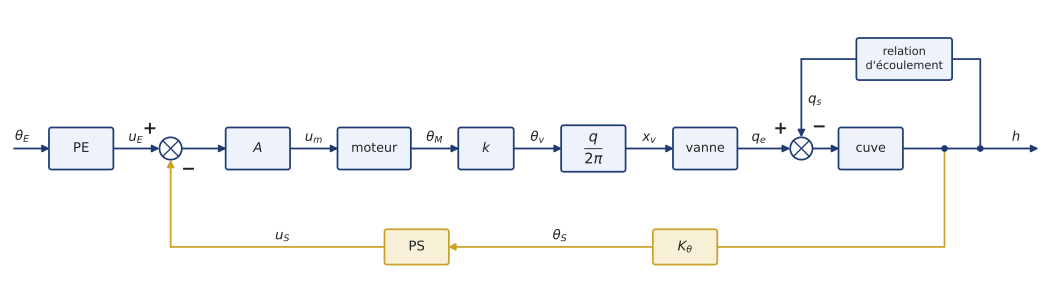
6. Les deux potentiomètres sont identiques : l'écart s'annule quand . Pour m, il faut afficher rad, soit . Le cadran de PE peut donc être gradué directement en mètres de niveau.
7. Non. La branche de traduit une loi physique : plus le niveau est haut, plus l'eau sort vite. Aucun constituant n'y mesure une grandeur ni ne la compare à une consigne pour élaborer une commande. C'est une boucle naturelle du processus, comme celle de la force contre-électromotrice d'un moteur. Le système asservi est la boucle qui passe par le flotteur, les potentiomètres et l'amplificateur.
Un schéma fonctionnel se lit dans le sens de l'énergie pour la chaîne directe et dans le sens de l'information pour la chaîne de retour, avec une grandeur et une unité sur chaque lien (méthode 1). Une consigne constante et une perturbation à rejeter font une régulation ; une boucle sans comparaison à une consigne n'est pas un asservissement (méthode 2).
Le cours détaillé, toute la fiche « L'essentiel », 19 méthodes, 19 pièges corrigés, la carte mentale, 34 exercices corrigés, 7 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Les trois premiers chapitres de chaque matière sont offerts avec un compte d’essai gratuit.
Ouvrir l'essai gratuitUne question ? WhatsAppPlan du cours
- 1. Pourquoi asservir
- 2. Structure et vocabulaire
- 3. Systèmes linéaires, continus et invariants
- 4. Le modèle de connaissance : des équations différentielles linéaires
- 5. Signaux canoniques
- 6. La transformée de Laplace
- 7. Fonction de transfert
- 8. Le schéma-blocs
- 9. Associations et formule de Black
- 10. Adapter la consigne, se ramener à un retour unitaire
- 11. Manipuler et réduire un schéma
- 12. Systèmes à deux entrées
- 13. Le calcul par Python
- 14. Contrôler un modèle et répondre sur le document réponse
- 15. Histoire de la notion
- 16. Ce qui vient ensuite
- 17. Expériences sans achat
- 18. Sur le sujet : rédaction et rapports de jury
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Identifier la structure d'un système asservi
- Distinguer poursuite et régulation ; système commandé, bouclé, asservi
- Vérifier les hypothèses d'un modèle linéaire et dire son domaine de validité
- Écrire un signal canonique avec l'échelon de Heaviside
- Passer une équation différentielle dans le domaine de Laplace
- Calculer une transformée par le tableau et les propriétés
- Utiliser les théorèmes des valeurs initiale et finale
- Établir une fonction de transfert et la mettre sous forme canonique
- Construire un schéma-blocs à partir des équations
- Associer des blocs en série, en parallèle, en boucle
- Calculer la FTBO et la FTBF, leur ordre et leur classe
- Déterminer le gain d'adaptation et se ramener à un retour unitaire
- Déplacer un point de prélèvement ou un sommateur
- Réduire un schéma à boucles imbriquées
- Réduire un schéma en écrivant les équations des signaux
- Traiter un système à deux entrées par superposition
- Calculer le gain d'un capteur ou d'un transmetteur
- Contrôler un modèle et répondre sur le document réponse
- Se servir d'une transformée fournie et ramener un signal périodique à son premier harmonique
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (14)
- La régulation de niveau d'une cuve : le schéma fonctionnel en mots
- La commande de position d'un vérin : structure, bouclé ou asservi
- La boudineuse de savon : retour unitaire et FTBF
- Le créneau et la rampe saturée : écrire, puis transformer
- Le tableau des transformées : cinq calculs et deux affirmations à vérifier
- Valeur finale : la vitesse d'un moteur et la température d'un four
- Mettre sous forme canonique : gain, classe, ordre
- Le moteur à courant continu : équations, blocs, forme canonique
- Le vérin électrique d'un suiveur solaire : chaînes, comparateur et adaptation
- Réductions guidées : série, parallèle, boucle
- Déplacer un point de prélèvement
- La canne robotisée : vis-écrou, codeur et gain d'adaptation
- La machine de gravure laser : rendre linéaire le modèle d'un moteur linéaire
- L'actionneur piézoélectrique et son inductance de filtrage : une transformée fournie, un amortissement nul
Entraînement (15)
- Le moteur à courant continu à deux entrées, équation par équation
- Deux entrées : déplacer un prélèvement, garder le signe de la perturbation
- Le schéma à détordre : une boucle positive cachée
- Trois réductions : boucles imbriquées, boucles disjointes et trois entrées
- Le four régulé : déplacer l'adaptation pour un retour unitaire
- Le tapis de course : identifier les blocs d'un schéma à deux entrées
- La laveuse de sol autoportée : du moteur au schéma de l'asservissement de vitesse
- Le taxiage électrique d'un avion : gain d'adaptation, effet du bouclage et couple résistant
- Le robot agricole mobile : asservissement de vitesse d'une roue et effet du bouclage
- Le déambulateur motorisé : deux vérins, un effort perturbateur, deux correcteurs
- Le mélangeur biaxial : du moteur détaillé au schéma à retour unitaire
- Le manipulateur à courroie : raideur, codeur et deux boucles
- L'exosquelette de marche : la jambe ramenée sur l'arbre du moteur
- La direction découplée : retour d'effort au volant et écart à deux entrées
- Le hacheur de l'extracteur d'air : composante continue, premier harmonique, valeur finale
Approfondissement (5)
- Le bras d'un robot de stimulation magnétique transcrânienne : asservissement d'effort
- La chambre climatique : même gain en consigne et en mesure, deux entrées
- La planeuse : deux moteurs couplés par la bande
- Le pilote automatique d'un avion léger : deux vitesses couplées
- Boucle ouverte, boucle fermée, perturbation et saturation : simulation par la méthode d'Euler
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- Le robot imprimeur mobile : du moteur de l'axe Z à l'asservissement de position avec boucle de vitesse
- Le robot de chantier : asservissement de position du chariot et effet d'un effort perturbateur
- Le robot de traite : modèle d'un vérin hydraulique et effet d'un effort perturbateur
- La machine de forage : avance hydraulique et schéma complet
- L'exosquelette lombaire : déplacer un point de prélèvement dans un asservissement de force
- La nacelle d'observation levée par câbles : modèle instable, boucle de stabilisation et effet de la charge
- L'unité de traitement plasma : codeur absolu, adaptation et schéma à deux entrées
Comment y accéder
Ce chapitre fait partie de l'accès complet. Les trois premiers chapitres de chaque matière (deux par bloc en économie et droit, en management et gestion) sont offerts avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet, les tarifs ou une question, écris-nous sur WhatsApp.