 Prepa Help
Modèles de comportement et réponse temporelle : premier ordre, second ordre, identification : cours, méthodes et exercices corrigés
Systèmes du premier et du second ordre, gain statique, constante de temps, pulsation propre et coefficient d'amortissement, réponses à l'échelon, à la rampe et à l'impulsion, temps de réponse à 5 %, dépassements, intégrateur et retard, identification d'un modèle de comportement à partir d'une réponse expérimentale.
- 19méthodes
- 34exercices corrigés
- 6problèmes
- 23pièges
- 108figures
Ce que tu sauras faire
Un système asservi est modélisé : on connaît sa fonction de transfert, en boucle ouverte et en boucle fermée. Reste la question que pose tout cahier des charges : quand on change la consigne, en combien de temps la sortie arrive-t-elle, et la dépasse-t-elle ? Ce chapitre répond pour les modèles qu'on rencontre le plus, le premier et le second ordre. Il fait aussi le chemin inverse : à partir d'une réponse mesurée, retrouver un modèle. À la fin du chapitre, tu dois savoir :
- distinguer modèle de connaissance et modèle de comportement ;
- lire une réponse indicielle : régimes, valeur finale, temps de réponse à 5 % ;
- reconnaître et tracer les réponses du gain, de l'intégrateur, du dérivateur, du retard, du premier et du second ordre ;
- calculer ou lire le dépassement, l'instant du premier maximum, la pseudo-période, le temps de réponse (abaque) ;
- prévoir la réponse d'un système bouclé et régler un gain pour obtenir une réponse donnée ;
- identifier un modèle sur un relevé, puis le valider ;
- simuler une réponse en Python et répondre sur un document réponse.
L’essentiel du chapitre Extrait gratuit
- Modèle de connaissance : tiré des lois physiques. Modèle de comportement : choisi pour reproduire une réponse mesurée.
- Entrées d'essai : échelon (réponse indicielle), impulsion (réponse impulsionnelle), rampe .
- On travaille sur les variations : temps comptés depuis l'échelon, .
- Système linéaire : doubler l'amplitude double la variation de la sortie, sans changer le temps de réponse ni le dépassement relatif.
- Temps de réponse à 5 % : dernier instant où la sortie quitte la bande de de sa variation, centrée sur la valeur finale.
| Modèle | Réponse à | |
|---|---|---|
| gain | immédiatement | |
| intégrateur | rampe , pas de valeur finale | |
| dérivateur | impulsion | |
| retard pur | échelon décalé de |
Gain statique : seulement en classe nulle.
- , aucun dépassement.
- Pente à l'origine , non nulle ; la tangente à l'origine coupe l'asymptote en (en tout point : plus tard).
- 63 % en ; 86 % en ; 95 % en : .
- Impulsion : . Rampe : asymptote ; si , retard et écart .
- Bouclé à retour unitaire : , , .
- : apériodique, deux premiers ordres (, ) ; : critique ; : pseudo-périodique. .
- Pente nulle à l'origine.
- , , .
- , ne dépend que de ; .
- ; .
- % pour ; sous 1 % au-delà de .
- Minimum d'environ 2,9 vers voisin de 0,69 ; on vise 0,7 (0,69 est au bord d'une marche) : le plus rapide, dépassement d'environ 5 %.
- Environ 4,75 pour : le plus rapide sans dépassement.
- Environ pour grand. Les sources arrondissent à 3 et 5.
- : à fixé, doubler divise le temps de réponse par deux.
- n'est pas le réglage le plus rapide ; le régime critique n'est pas le plus rapide.
Une méthode du chapitre Extrait gratuit
Avant toute lecture sur un relevé ou une réponse fournie (compétence : analyser) : dès que la sortie ne part pas de zéro, que l'échelon n'est pas unitaire ou qu'il n'est pas appliqué à l'origine de l'axe.
La fonction de transfert relie des variations autour d'un point de fonctionnement. Le gain est ; les temps se comptent depuis l'instant de l'échelon.
- Lire la nature de l'entrée (échelon, rampe, impulsion), son amplitude et son instant d'application .
- Lire le niveau initial de la sortie et sa valeur finale .
- Calculer la variation et le gain , avec son unité.
- Compter tous les temps lus (63 %, premier maximum, temps de réponse) depuis .
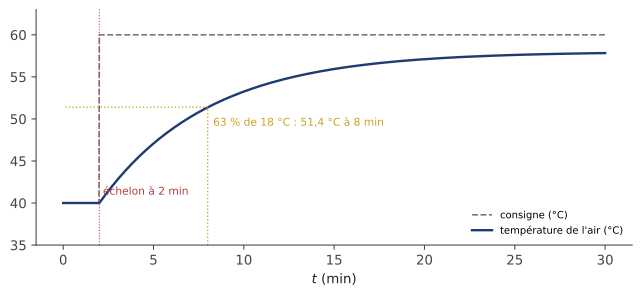
« L'échelon de consigne fait passer la consigne de 40 à 60 °C à min ; la température de l'air passe de 40 à 58 °C. On travaille sur les variations : °C, °C, d'où . La sortie atteint 63 % de sa variation, °C, à min, soit min. Le temps de réponse vaut min après l'échelon : il est inférieur aux 20 min exigées. »
Le séchoir d'une unité de pâtes alimentaires règle la température de l'air chaud. L'air est à 40 °C quand on monte la consigne de 40 à 60 °C, à min ; la température se stabilise à 58 °C. Le cahier des charges demande que la température soit stabilisée, à 5 % de sa variation près, moins de 20 min après un changement de consigne. Valeurs choisies pour l'exemple. Lecture faite dans la rédaction type : , min, min < 20 min, exigence respectée. La valeur finale reste à 2 °C de la consigne : c'est une question de précision (chapitre « Performances »).
- Prendre au lieu de la variation rapportée à la variation de l'entrée.
- Lire min sur l'axe sans retrancher l'instant de l'échelon.
- Prendre 63 % de 58 °C au lieu de 63 % de la variation de 18 °C.
Exercices 1, 5, 9, 14, 27 et 28.
Un exercice corrigé Extrait gratuit
Un banc d'essai de capteurs de pression d'un atelier de maintenance contient deux petits systèmes à étudier.
Premier système. Il est régi par la fonction de transfert
- Mettre sous forme canonique. Donner son gain statique et sa constante de temps.
- On lui applique un échelon unité. Donner son temps de réponse à 5 % et sa valeur finale.
Second système. On ne connaît pas son modèle. On relève, sur le même graphique, son entrée et sa sortie , toutes deux sans unité.

- Écrire l'équation temporelle de l'entrée .
- Justifier qu'un modèle du premier ordre convient, puis identifier son gain statique et sa constante de temps.
- Question ajoutée : un camarade n'a reçu que la courbe de , sans celle de l'entrée. Que peut-il dire du gain statique ?
Méthodes 1, 2 et 3. Diviser le numérateur et le dénominateur par le terme constant du dénominateur. Pour le relevé, lire l'entrée d'abord : sa nature, son amplitude, son instant de départ.
1. On divise par 2 :
2. Pour un premier ordre, s. La valeur finale vaut pour un échelon unité.
3. L'entrée vaut 0 avant , puis 2 : , échelon d'amplitude appliqué à .
4. Deux indices : la courbe part avec une pente non nulle, et elle monte sans jamais dépasser sa valeur finale. C'est l'allure d'un premier ordre . La sortie tend vers , d'où
À 63 % de la variation, : la courbe passe par cette valeur à s, donc s. Contrôle par : à s, la sortie vaut bien 0,95. Le modèle est
5. Rien. La sortie seule donne la constante de temps, mais pas le gain : avec la même courbe, une entrée d'amplitude 1 donnerait , et une entrée d'amplitude 2 donne . On ne peut pas identifier un système sans connaître l'entrée qui l'a sollicité.
Avant de lire la sortie, on lit l'entrée : nature, amplitude, instant, niveau initial (méthode 1). Le gain statique est un rapport de variations, , et non la valeur finale de la sortie (méthode 2). Pour un premier ordre, se lit à 63 % et se contrôle à (méthode 3).
Le cours détaillé, toute la fiche « L'essentiel », 19 méthodes, 23 pièges corrigés, la carte mentale, 34 exercices corrigés, 6 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Les trois premiers chapitres de chaque matière sont offerts avec un compte d’essai gratuit.
Ouvrir l'essai gratuitVoir les offresPlan du cours
- 1. Modèle de connaissance, modèle de comportement
- 2. Réponse temporelle et temps de réponse à 5 %
- 2.1 Entrées d'essai et régimes
- 2.2 Temps de réponse à 5 %
- 3. Les systèmes élémentaires
- 4. Le premier ordre
- 4.1 Forme et exemples
- 4.2 Réponse indicielle
- 4.3 Réponses à l'impulsion et à la rampe
- 4.4 Premier ordre bouclé
- 5. Le second ordre
- 5.1 Forme et exemples
- 5.2 Les pôles et les trois régimes
- 5.3 Pseudo-période et dépassements
- 6. Temps de réponse du second ordre : l'abaque
- 7. Prévoir la réponse d'un système bouclé, régler un gain
- 8. Reconnaître un second ordre rapide
- 9. Identifier un modèle de comportement
- 9.1 La démarche
- 9.2 Premier ordre
- 9.3 Second ordre avec dépassement
- 9.4 Sans dépassement, intégrateur, retard
- 9.5 Exemple
- 9.6 Validité d'un modèle identifié
- 10. Lire une réponse fournie et conclure
- 11. Le calcul par Python
- 12. Contrôler et répondre sur le document réponse
- 13. Histoire de la notion
- 14. Expériences sans achat
- 15. Ce qui vient ensuite
- Préparer un essai d'identification
- Le temps de montée
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Lire l'entrée et travailler sur les variations
- Mettre un modèle sous forme canonique et lire ses paramètres
- Tracer la réponse indicielle d'un premier ordre et calculer
- Donner l'allure de la réponse impulsionnelle et de la réponse à la rampe d'un premier ordre
- Reconnaître et tracer la réponse d'un système élémentaire
- Classer un second ordre selon et tracer l'allure de sa réponse
- Calculer , et , ou retrouver à partir de
- Lire un temps de réponse à 5 % sur une courbe
- Trouver le temps de réponse d'un second ordre par l'abaque
- Prévoir la réponse d'un système bouclé
- Régler un gain pour ou
- Identifier un premier ordre sur un relevé
- Identifier un second ordre avec dépassement
- Identifier un modèle sans dépassement d'ordre au moins 2, un intégrateur ou un retard
- Valider un modèle identifié
- Simuler une réponse en Python par la méthode d'Euler
- Répondre sur le document réponse et conclure critère par critère
- Choisir l'entrée, la grandeur mesurée et l'acquisition pour identifier un modèle
- Exploiter les relations et abaques fournis du second ordre
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (14)
- Lire l'entrée avant la sortie : deux premiers ordres
- Formes canoniques et temps de réponse de deux seconds ordres
- Trois réponses d'un premier ordre
- Les quatre systèmes élémentaires : un atelier d'embouteillage
- La laveuse de sol autoportée : identifier à partir d'un niveau non nul
- Le centre d'usinage à grande vitesse : un motoréducteur du premier ordre
- Lire l'abaque des dépassements
- Le four régulé : échelon, puis rampe
- Le moteur d'une pompe d'hémodialyse et son hacheur
- Le déambulateur motorisé : le plus rapide sans dépassement, puis la compensation du pôle
- La chambre climatique : un temps de réponse imposé
- Deux courbes, deux modèles
- L'orientation de miroirs : lire une réponse perturbée
- Cinq courbes pour un modèle : formulaire fourni
Entraînement (15)
- Le plateau chauffant d'une imprimante 3D : un relevé réel et bruité
- Un second ordre avec dépassement : identifier, puis contrôler
- Le préhenseur d'un poste de tri de bouteilles plastiques
- Le véhicule électrique automatique : identifier la boucle de vitesse
- Le mélangeur biaxial : un second ordre bouclé de classe nulle
- Le robot de stimulation magnétique : identifier, puis régler
- Le taxiage électrique d'un avion : réglage pour la réponse la plus rapide
- Le robot de traite : réglage par l'abaque, puis un second ordre apparent
- Le chariot retourneur de bobines : du premier ordre à l'asservissement sans dépassement
- La fraiseuse : trois lectures de , puis la boucle de vitesse
- La fraiseuse : régler avec et sans dépassement
- La trémie de poudre : premier ordre, intégrateur et saturation
- Trois réponses, dont une retardée
- Les barges de collecte des déchets flottants : le moteur du convoyeur
- Préparer l'essai d'identification d'un moteur, puis mesurer une inertie
Approfondissement (5)
- Le stabilisateur gyroscopique d'un bateau de travail : un essai de lâcher
- Le stabilisateur d'images d'une caméra : un filtre de consigne contre les oscillations
- Le pilote automatique d'un avion léger : l'effet d'un zéro
- Le plateau chauffant : un modèle thermique non linéaire
- Euler : le pas, la divergence, le gain
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- Le robot imprimeur mobile : réglage de la boucle de vitesse de l'axe Z, lecture d'une réponse et identification de la plate-forme
- Le robot de chantier : identification du moteur, lecture d'une réponse perturbée et réglage d'une boucle de vitesse
- Le pont de levage : réponse de l'asservissement non corrigé, puis correction proportionnelle réglée sans dépassement
- La canne robotisée : du premier ordre bouclé au second ordre réglé par l'abaque
- La direction automobile découplée : abaques propres au système, puis réglage du gain intégral
- La machine de microfraisage par électro-érosion : identification du moteur de débobinage et lecture de la réponse en tension du fil
Comment y accéder
Ce chapitre fait partie de l'accès complet. Les trois premiers chapitres de chaque matière (deux par bloc en économie et droit, en management et gestion) sont offerts avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet et les tarifs, vois les offres.