 Prepa Help
Correction des systèmes asservis : correcteurs P, PI et à avance de phase, cours et exercices corrigés
Rôle d'un correcteur, correcteurs proportionnel, intégral, proportionnel intégral et à avance de phase : effets sur la stabilité, la précision et la rapidité, réglage sur le diagramme de Bode pour un cahier des charges, compensation du pôle dominant, limites de la correction.
- 19méthodes
- 33exercices corrigés
- 7problèmes
- 19pièges
- 184figures
Quand un gain seul ne tient pas le cahier des charges, on place un correcteur dans la chaîne directe et l'on règle la FTBO corrigée sur son diagramme de Bode. Le correcteur proportionnel translate la courbe de gain sans changer la phase ; si la précision et les marges imposent des bornes incompatibles, il faut changer de correcteur. Le correcteur PI ajoute une classe et annule l'erreur statique ; il se règle par la règle de la décade ou par compensation du pôle dominant, au prix de quelques degrés de marge. L'avance de phase apporte une bosse de phase, centrée là où le gain corrigé passera à 0 dB. Ce chapitre de deuxième année en sciences industrielles concerne la MP et la PSI au Maroc et la MP, la PSI, la PT et la TSI en France ; en MP de France, la mise en œuvre se limite au P et au PI. Les sujets du CNC, de Mines-Ponts et de la Banque PT demandent ces réglages, et les problèmes corrigés en sont tirés.
Ce que tu sauras faire
Le chapitre « Performances des systèmes asservis » s'est terminé sur un constat : un gain seul ne peut pas tenir à la fois la stabilité, la précision et la rapidité. Ce chapitre apprend à changer la forme de la commande. On place dans la chaîne directe un correcteur, on choisit son type d'après le critère qui n'est pas tenu, puis on le règle sur le diagramme de Bode pour un cahier des charges. À la fin du chapitre, tu dois savoir :
- choisir un type de correcteur à partir de la FTBO non corrigée et du critère non tenu, et dire où il se place ;
- tracer le diagramme de Bode d'un correcteur seul ;
- régler un correcteur proportionnel pour une marge, une précision ou une rapidité ;
- régler un correcteur proportionnel intégral par la règle de la décade ou par compensation du pôle dominant ;
- régler un correcteur à avance de phase, pulsation de coupure conservée ou imposée ;
- vérifier le cahier des charges après correction et comparer deux stratégies ;
- dire les limites d'un réglage : commande trop forte, saturation et emballement de l'intégrateur, bruit, retard ;
- simuler une boucle corrigée en Python, et répondre sur un document réponse.
L’essentiel du chapitre Extrait gratuit
- Un correcteur change la forme de la commande quand un gain seul ne tient pas le cahier des charges ; il ne remplace pas une chaîne d'action mal conçue.
- Il se place dans la chaîne directe, sur l'écart, en amont du préactionneur et des perturbations ; il traite de l'information, il ne fournit pas la puissance.
- FTBO corrigée : ; on règle toujours sur la FTBO, jamais sur la FTBF.
- On choisit le correcteur d'après le critère non tenu, chiffré sur la FTBO non corrigée.
| Action | Stabilité | Précision | Rapidité |
|---|---|---|---|
| P, | moins bonne | meilleure | meilleure jusqu'à un certain gain |
| I, | −90° partout | classe + 1 | moins bonne |
| PI bien placé | quelques degrés de moins | classe + 1 | à peu près inchangée |
| D | +90° | aucun gain | meilleure, bruit amplifié |
| avance de phase | bosse de phase | inchangée si le gain statique est gardé | meilleure si monte |
- Courbe de gain translatée de , phase inchangée.
- Marge de phase : là où , (−135° pour 45°).
- Marge de gain : en , .
- Précision : gain minimal ; marges : gain maximal ; la plus contraignante décide ; deux bornes incompatibles : changer de correcteur.
- Intégrateur dans le correcteur : classe + 1, et erreur nulle face à une perturbation qui entre après lui.
- , ou ; intégrateur sous , gain au-dessus ; −45° en .
- Décade : pour la marge visée + 6°, puis (pulsation corrigée) ; coût 5,7°.
- Compensation : = plus grande constante de temps (pôle stable, bien connu) ; puis pour une marge, un , un ; le pôle compensé reste dans la réponse à une perturbation.
- Un PI bien réglé réduit un peu les marges ; il améliore la précision.
- Gain en : ; aux hautes pulsations : .
- 30° ↔ ; 45° ↔ 0,17 ; 55° ↔ 0,10 ; 65° ↔ 0,05.
- Méthode A : bosse en , gain recentré par . Méthode B : bosse en imposée, .
- Au-delà de 60 à 65° par cellule : irréaliste (bruit, commande).
- Avant toute formule, ramener le correcteur du sujet à cette forme : est le rapport de la cassure basse à la cassure haute.
Une méthode du chapitre Extrait gratuit
Quand on demande de régler un PI pour une marge, sans compenser de pôle, ou quand le sujet dit de placer la cassure une décade sous la coupure (compétence : résoudre).
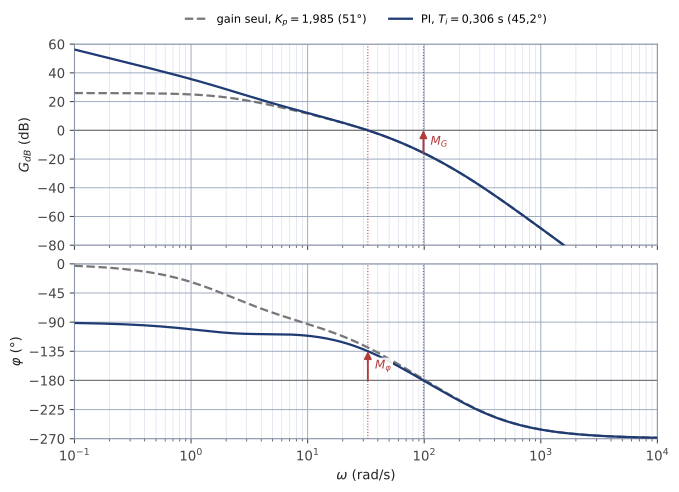
Une décade sous la coupure, le PI retire 5,7° et ne change presque pas le gain. On règle donc le gain pour la marge visée augmentée d'environ 6°, puis on place une décade sous la pulsation corrigée.
- Chercher la pulsation où la phase de vaut .
- .
- .
- Vérifier la marge obtenue et la marge de gain.
« Pour 45° visés, on règle le gain pour 51° : la phase de vaut −129° en 32,72 rad/s, d'où . On place la cassure une décade plus bas : s. La FTBO corrigée a et dB, et sa classe vaut 1 : les exigences de 45°, 10 dB et d'erreur statique nulle sont tenues. »
La vitesse de la lame d'une déligneuse de scierie est asservie ; . Le cahier des charges demande une erreur statique nulle, et dB. Valeurs choisies pour l'exemple. Un correcteur proportionnel réglé pour 45° () laisserait 3,9 % d'erreur.
- Placer la cassure sous la pulsation non corrigée.
- Oublier d'anticiper les 6° : la marge obtenue manque la marge visée.
- Mettre la cassure trop bas « pour ne rien perdre » : l'action intégrale devient très lente.
Exercices 5, 14, 15, 17, 18, 19, 22, 24, 25 et 27.
Un exercice corrigé Extrait gratuit
Suite du problème 1 du chapitre « Simplification d'un modèle ». Un véhicule électrique automatique à quatre roues motrices transporte des charges sur un site. La vitesse de chaque roue est asservie ; le moteur est lui-même asservi en courant, ce qui garantit l'exigence sur le courant. Le cahier des charges de l'asservissement en vitesse impose : marge de phase de 45° ; erreur statique nulle pour un échelon de consigne de vitesse ; courant maximal A pour la réponse du moteur à un échelon de tension nominale ; premier dépassement relatif % pour un échelon de consigne de vitesse.
On admet que la boucle se ramène à un retour unitaire, de chaîne directe , avec

- Le correcteur est d'abord proportionnel, . Déterminer , en décibels puis en valeur, pour régler la marge de phase à 45°.
On le remplace par un correcteur proportionnel intégral, que le sujet écrit : dans nos notations, .
- Pour , rappeler l'effet de ce correcteur sur la précision et sur la stabilité.
- On choisit et s. Justifier ce choix.
- Écrire la FTBO corrigée ; donner son ordre, son gain et sa classe. En déduire l'erreur statique pour un échelon de consigne.
- Calculer et la marge de phase de la boucle corrigée.
La réponse de la boucle corrigée à un échelon unitaire de consigne de vitesse est donnée ci-dessous.
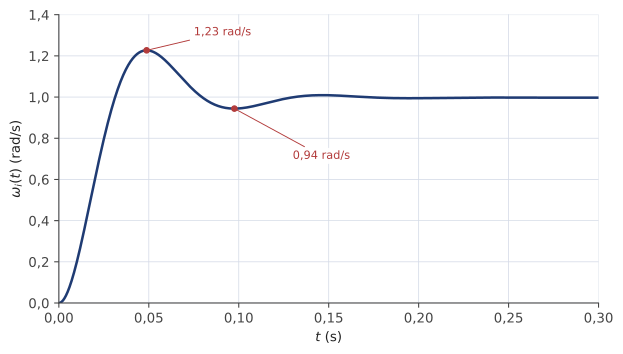
- Le système corrigé satisfait-il toutes les exigences du cahier des charges ? Déterminer le temps de réponse à 5 %.
- On assimile la boucle fermée à un second ordre. Déterminer son gain, son facteur d'amortissement et sa pulsation propre, à partir du premier dépassement et de l'instant du premier maximum.
Méthodes 4, 9 et 15. Pour 45°, chercher la pulsation où la phase de vaut −135°. Le correcteur proportionnel intégral retire à la phase en : comparer à la pulsation de coupure. Pour la question 7, et .
1. La phase de vaut ; elle atteint −135° en rad/s, où , soit dB. Il faut monter la courbe de gain de 12,2 dB :
Avec ce gain, la FTBO reste de classe 0 : l'erreur statique vaut % de la consigne. Faible, mais pas nulle : l'exigence de précision n'est pas tenue par le seul gain.
2. Pour , . Précision : l'intégrateur rend la FTBO de classe 1, et l'erreur statique pour un échelon de consigne devient nulle. Stabilité : le correcteur retire à la phase ; près de , cette perte réduit la marge de phase. Elle est négligeable si est loin sous .
3. est à peu près le gain trouvé à la question 1 : aux pulsations hautes devant , le correcteur se comporte comme ce gain, et la coupure reste vers 60 rad/s avec 45° de marge. s place la cassure en rad/s, plus de trois décades sous 60 rad/s : en , le correcteur ne retire que . Le correcteur annule l'erreur sans toucher à la marge.
4.
Ordre 3, classe 1, gain s⁻¹. FTBO de classe 1 : l'erreur statique pour un échelon de consigne est nulle, .
5. Le gain de vaut 0 dB en rad/s, où la phase vaut
soit : la marge du correcteur proportionnel est conservée, l'exigence de 45° est tenue.
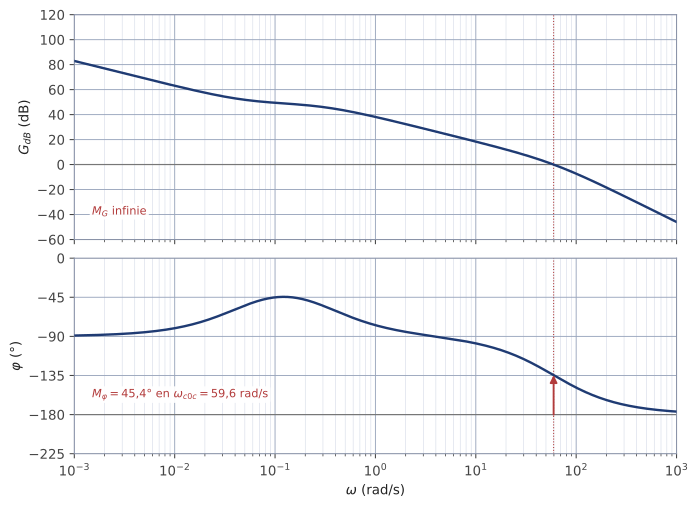
6. Sur la réponse : la vitesse tend vers 1 rad/s, l'erreur statique est nulle ; le premier maximum vaut 1,23 rad/s, d'où %, sous les 25 % exigés ; la marge de phase vaut 45,4° ; le courant est tenu par la boucle de courant du moteur. Toutes les exigences sont tenues. La sortie entre définitivement dans la bande de 0,95 à 1,05 rad/s après le minimum de 0,94 rad/s : s.
7. Gain statique de la boucle fermée : , la FTBO étant de classe 1. Le premier dépassement donne
puis le premier maximum, atteint en s :
Cette identification est légitime : la boucle fermée est en fait du troisième ordre, mais son pôle lent, en s⁻¹, est presque exactement compensé par le zéro du correcteur, en s⁻¹ ; les deux autres pôles, , ont pour pulsation propre 71,1 rad/s et pour facteur d'amortissement 0,423, ce que l'identification retrouve.
Un correcteur proportionnel intégral dont la cassure est placée plusieurs décades sous annule l'erreur statique sans changer la marge : on règle d'abord le gain pour la marge, puis on place très bas. Le prix est un mode lent, presque compensé ici par le zéro (méthodes 4, 9 et 15).
Le cours détaillé, toute la fiche « L'essentiel », 19 méthodes, 19 pièges corrigés, la carte mentale, 33 exercices corrigés, 7 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Les trois premiers chapitres de chaque matière sont offerts avec un compte d’essai gratuit.
Ouvrir l'essai gratuitVoir les offresPlan du cours
- 1. Pourquoi corriger
- 2. Place et rôle du correcteur
- 3. L'action proportionnelle
- 4. Régler un correcteur proportionnel
- 5. L'action intégrale
- 6. Le correcteur proportionnel intégral : forme et diagramme de Bode
- 7. Régler un PI : la règle de la décade
- 8. Régler un PI : compenser le pôle dominant
- 9. L'action dérivée
- 10. Le correcteur à avance de phase
- 11. Régler une avance de phase
- 12. Associer un intégrateur et une avance de phase
- 13. Vérifier le cahier des charges après correction
- 14. Comparer deux stratégies
- 15. Les limites de la correction
- 16. Le calcul par Python
- 17. Contrôler et répondre sur le document réponse
- 18. Histoire de la notion
- 19. Expériences sans achat
- 20. Ce qui vient ensuite
- Au Maroc
- En MP
- En TSI
- Et le correcteur numérique
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Choisir le type de correcteur
- Tracer et lire le diagramme de Bode d'un correcteur seul
- Reconnaître un correcteur et lui donner son nom juste
- Régler un correcteur proportionnel pour une marge de phase
- Régler un correcteur proportionnel pour une marge de gain
- Régler un correcteur proportionnel pour une précision ou une pulsation de coupure
- Montrer qu'un correcteur proportionnel ne peut tenir à la fois précision et stabilité
- Établir l'effet d'un intégrateur sur la classe, l'erreur et une perturbation
- Régler un PI par la règle de la décade
- Régler un PI par compensation du pôle dominant
- Calculer la phase maximale et les gains d'une avance de phase
- Régler une avance de phase à pulsation de coupure conservée
- Régler une avance de phase pour une pulsation de coupure imposée
- Associer un intégrateur et une avance de phase sur une FTBO de classe 2
- Vérifier un cahier des charges après correction et répondre sur le document réponse
- Comparer deux stratégies de correction
- Repérer les limites d'un réglage et dire la parade
- Simuler une boucle corrigée en Python
- Appliquer une démarche de réglage fournie
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (13)
- Les deux circuits RC : une avance et un retard de phase
- Le chariot retourneur : reconnaître un PI sur son Bode, puis régler un gain pour 10 dB
- Un gain pour 45° : la marge de gain suit-elle ?
- Le banc de test de centrales inertielles : un gain que la marge de gain ne limite pas, puis l'intégrateur contre le couple résistant
- Le véhicule électrique : un PI placé très bas garde la marge
- Le déambulateur : un intégral que le sujet appelle « PI », puis la compensation
- Le déambulateur : une compensation presque exacte
- Compenser le bon pôle : dix fois plus rapide
- Recentrer ou non : la même avance, deux marges
- Le robot de traite : une avance de phase que le sujet appelle « PD »
- La machine de forage : le proportionnel ne suffit pas, puis le Bode du PI seul
- Le chariot de manutention de moteurs d'avion : un PI contre le couple résistant
- Le robot mobile : du « PI » qui est un intégral au PI qui compense
Entraînement (15)
- Le trieur optique de pois chiches : trois réglages comparés
- Le mélangeur biaxial : un PI une décade sous la pulsation propre, puis choisir le gain sur les réponses
- Le robot de chantier : deux stratégies de correction comparées
- Le robot de stimulation magnétique : deux réglages du PI, un temps de réponse manqué
- L'enrouleuse de bobines : 45° par le gain, puis un PI imposé
- Le fauteuil dentaire : un PI qui compense un dérivateur, une erreur bornée à 5 %
- La machine à papier : le proportionnel échoue, l'avance de phase réussit
- Le robot de chantier : 83° demandés à une seule cellule
- Le vérin électro-hydraulique : l'intégrateur du vérin est après la perturbation
- Le réacteur : compenser un pôle qui varie
- Le four de rétraction : un PI malgré le retard
- L'autofocus : le PI réglé pour 45°
- L'agitateur de laboratoire : un gain qui réclame 450 V
- Python : régler un PI sur la bonne pulsation, puis simuler
- La résidence photovoltaïque : suivre la démarche fournie pour régler l'intégral, puis conclure
Approfondissement (5)
- Le compromis jusqu'à la commande : une avance qui demande 1 245 V
- Un intégrateur et une avance : une phase qui frôle −180°
- La remontée demandée n'est pas la remontée obtenue
- Python : saturation de la commande et intégrale gelée
- Le pilote automatique d'un avion léger : un PI à gain négatif
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- Le robot imprimeur mobile : une avance de phase pour 65° de marge et 20 rad/s
- Le pont de levage : un correcteur proportionnel intégral contre la charge
- Le centre d'usinage : compenser le pôle dominant, puis une avance de phase pour une classe 2
- Le taxiage électrique d'un avion : un intégral trop lent, puis un correcteur proportionnel intégral
- Le calage des aubes d'un moteur à soufflante non carénée : un intégrateur, puis une avance de 63°
- Le robot delta d'une machine de conditionnement : correcteur proportionnel intégral de la boucle de courant et de la boucle de vitesse
- L'inverseur de poussée d'un avion de ligne : compenser le pôle électrique, puis une avance de phase centrée sur la pulsation de coupure
Questions fréquentes
Comment choisir entre un correcteur P, PI ou à avance de phase ?
On chiffre d'abord, sur la FTBO non corrigée, le critère qui n'est pas tenu. Si un gain suffit à le tenir sans perdre les autres, un correcteur proportionnel convient ; s'il faut une erreur nulle ou rejeter une perturbation, un PI, qui ajoute une classe ; s'il manque de la marge de phase à la pulsation de coupure voulue, une avance de phase. On règle toujours sur la FTBO corrigée , jamais sur la FTBF.
Comment régler un correcteur PI par la règle de la décade ?
Avec , on cherche la pulsation où la phase de vaut , et l'on prend . On place ensuite la cassure une décade sous cette pulsation corrigée : . Le PI y retire 5,7°, que les 6° ajoutés anticipent ; on vérifie enfin la marge de phase et la marge de gain obtenues.
Qu'est-ce que la compensation du pôle dominant ?
On prend égal à la plus grande constante de temps du système : le zéro du PI se simplifie avec le pôle le plus lent. La FTBO corrigée perd un ordre et gagne un intégrateur, puis l'on règle pour une marge, un amortissement ou un temps de réponse. On ne compense qu'un pôle stable et bien connu, et le pôle compensé reste dans la réponse à une perturbation qui entre après le correcteur.
Un correcteur PI améliore-t-il la stabilité ?
Non. Il retire de la phase, 45° en et encore 5,7° une décade au-dessus : bien réglé, il réduit un peu les marges au lieu de les augmenter. Ce qu'il apporte, c'est la précision : la classe de la FTBO augmente de 1, et l'erreur statique pour un échelon de consigne devient nulle.
Comment régler un correcteur à avance de phase ?
Avec et , on calcule la phase qui manque à la pulsation où le gain corrigé passera à 0 dB, conservée ou imposée, et l'on en tire par . On centre la bosse en à cette pulsation , puis on recentre le gain : si est gardée, si est imposée. On vérifie ensuite , la précision et la commande.
Le réglage d'un correcteur PD ou PID est-il au programme ?
Non, ni au Maroc ni en France. L'action dérivée est une notion à connaître : elle relève la phase de 90° et amplifie le bruit de mesure, mais le réglage d'un PD ou d'un PID n'est pas demandé. Les correcteurs à régler sont le proportionnel, le PI et l'avance de phase ; en MP de France, la mise en œuvre exigée se limite au P et au PI, et la démarche de réglage de l'avance de phase est à connaître.
Comment y accéder
Ce chapitre fait partie de l'accès complet. Les trois premiers chapitres de chaque matière (deux par bloc en économie et droit, en management et gestion) sont offerts avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet et les tarifs, vois les offres.