 Prepa Help
Performances des systèmes asservis : stabilité, marges, précision et rapidité, cours et exercices corrigés
Stabilité d'un système bouclé (pôles, marges de gain et de phase sur le diagramme de Bode), précision (erreurs statique et de traînage, classe de la FTBO, perturbations), rapidité (temps de réponse, bande passante) et compromis entre ces performances.
- 20méthodes
- 34exercices corrigés
- 6problèmes
- 24pièges
- 151figures
Un cahier des charges juge une boucle sur trois performances, chacune chiffrée. La stabilité se décide par les pôles de la FTBF ou, sur le diagramme de Bode de la FTBO, par le critère du revers ; la marge de phase et la marge de gain mesurent ensuite la distance au point critique, lues sur la courbe réelle. La précision se calcule par le théorème de la valeur finale, après la stabilité : l'erreur statique et l'erreur de traînage dépendent de la classe et du gain de la FTBO, l'erreur due à une perturbation de la place des intégrateurs. La rapidité se lit sur la FTBF, temps de réponse à 5 % et bande passante. Le gain agit sur les trois à la fois, et pas dans le même sens : c'est le compromis. Ce chapitre de deuxième année en sciences industrielles concerne la MP et la PSI au Maroc et la MP, la PSI, la PT et la TSI en France ; en TSI, seul le diagramme de Bode est au programme. Les sujets du CNC, du CCINP et de la Banque PT demandent des marges, une erreur ou un gain limite, et les exercices corrigés en sont tirés.
Ce que tu sauras faire
Un système asservi doit faire trois choses : revenir à l'équilibre sans s'emballer, s'arrêter près de la consigne, et y arriver vite. Ce sont ses trois performances : la stabilité, la précision et la rapidité. Ce chapitre apprend à les chiffrer sur un modèle, à les comparer au cahier des charges, et à voir pourquoi on ne peut pas tout obtenir en jouant sur un seul gain. À la fin du chapitre, tu dois savoir :
- traduire un cahier des charges en critères chiffrés de stabilité, de précision et de rapidité ;
- décider de la stabilité d'un système bouclé par les pôles de sa fonction de transfert en boucle fermée ;
- appliquer le critère du revers, lire puis calculer les marges de gain et de phase sur le diagramme de Bode de la boucle ouverte ;
- prévoir l'effet du gain et d'un retard pur sur la stabilité ;
- calculer l'erreur statique, l'erreur de traînage et l'erreur due à une perturbation, selon la classe de la boucle ouverte et la place des intégrateurs ;
- évaluer la rapidité par le temps de réponse, la bande passante et la pulsation de la boucle ouverte ;
- exposer le compromis entre les trois performances et vérifier un cahier des charges complet ;
- calculer des marges et simuler une boucle retardée en Python, et répondre sur un document réponse.
L’essentiel du chapitre Extrait gratuit
- Stabilité : marges de phase et de gain, amortissement, dépassement relatif.
- Précision : erreur statique (échelon), erreur de traînage (rampe), erreur due à une perturbation.
- Rapidité : temps de réponse à 5 % et bande passante de la FTBF, retard de traînage.
- Chaque critère se lit sur une grandeur précise et se compare à son niveau, en chiffres.
- Stable : à une entrée bornée répond une sortie bornée ; la cause disparue, la sortie revient à l'équilibre. Un intégrateur seul n'est pas stable.
- Condition : tous les pôles de la FTBF, racines de , à partie réelle strictement négative.
- Ordres 1 et 2 : coefficients de même signe, condition nécessaire et suffisante. Ordre 3 et plus : pôles calculés, ou critère du revers.
- Une perturbation additive ne change pas l'équation caractéristique.
- La boucle peut déstabiliser un système stable (gain trop fort) ou stabiliser un système instable.
- FTBO sans pôle à partie réelle positive ; sur son Bode : en (0 dB), phase au-dessus de −180°, et en (−180°), gain sous 0 dB.
- ; . Lues sur la courbe réelle, en flèches simples ; infinies quand la traversée n'existe pas.
- Gain multiplié par : courbe de gain translatée de , phase inchangée. Gain limite, plage de gain admissible : la marge la plus contraignante décide.
- Valeurs : celles du cahier des charges ; à défaut, environ 45° et 10 dB (valeurs usuelles).
- Pour : 45° ↔ ↔ % ; 65° ↔ 0,7 ↔ 5 % ; 76° ↔ 1 ↔ 0.
- Retard pur : gain inchangé, phase ; marge de phase diminuée de .
| Consigne | classe 0 | classe 1 | classe 2 |
|---|---|---|---|
| échelon | 0 | 0 | |
| rampe | infinie | 0 |
- Valeur finale seulement après la stabilité. Classe 0 : , l'erreur ne s'annule jamais.
- Classe lue sur la FTBO réduite : un intégrateur d'une boucle interne ne compte pas.
- Erreur due à un échelon de perturbation nulle si et seulement si un intégrateur est en amont du point d'entrée de la perturbation (deux pour une rampe : prolongement, non exigé).
- Un intégrateur après la perturbation ne l'annule pas ; la classe de la FTBO ne suffit pas.
Une méthode du chapitre Extrait gratuit
Quand un sujet fournit le diagramme de Bode de la FTBO, souvent sur un document réponse, et demande les marges (compétence : communiquer).
; . On lit sur la courbe réelle. Une marge de gain est infinie si la phase n'atteint pas −180°.
- Tracer l'horizontale 0 dB sur le gain, l'horizontale −180° sur la phase.
- Repérer là où la courbe réelle de gain coupe 0 dB ; descendre sur la phase et lire .
- Repérer là où la courbe de phase coupe −180° ; remonter sur le gain et lire .
- Dessiner les marges en flèches simples (de −180° jusqu'à la courbe de phase ; de la courbe de gain jusqu'à 0 dB), écrire leurs valeurs, conclure.
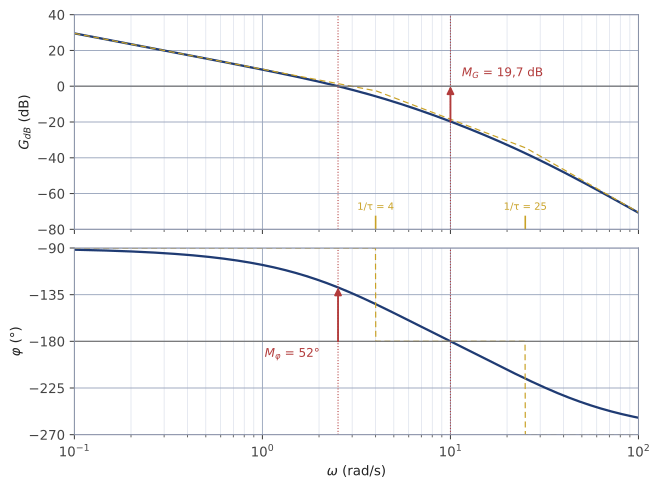
« La courbe de gain coupe 0 dB vers rad/s, où la phase vaut −128° : . La phase vaut −180° en rad/s, où le gain vaut −19,7 dB : dB. Les deux marges dépassent les 45° et 10 dB exigés. »
L'axe d'azimut du radar de surveillance de la navigation d'un port est asservi en position. Le sujet fournit le diagramme de Bode de sa FTBO (ci-dessous, tracé pour ) ; le cahier des charges demande et dB. Valeurs choisies pour l'exemple.
- Lire les marges sur les asymptotes.
- Donner la phase au lieu de la marge.
- Dessiner une double flèche, ou la marge de gain à l'envers.
- Écrire une valeur de gain en bout de diagramme quand la marge de gain est infinie.
Exercices 3, 5, 6, 11, 12 et 27.
Un exercice corrigé Extrait gratuit
Suite de l'exercice 18 du chapitre « Réponse fréquentielle et diagrammes de Bode » et de l'exercice 17 du chapitre « Simplification d'un modèle ». Le chariot d'un axe d'un centre d'usinage à grande vitesse est asservi en position. Le schéma-blocs est à retour unitaire.
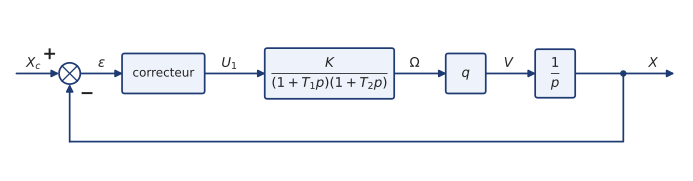
Les exigences du sujet sont : stabilité, avec une marge de phase d'au moins 40° (le sujet la note ; on garde ici ; sur une copie, on garde les notations du sujet) ; rapidité « optimale », avec une pulsation au gain unité en boucle ouverte rad/s et un temps de réponse à 5 % de 0,1 s au maximum ; erreur en régime permanent nulle pour un échelon et pour une rampe de consigne ; aucun dépassement. Sans correction (),
- Déterminer les marges de phase et de gain du système non corrigé.
- Donner l'erreur statique (échelon unitaire) et l'erreur de traînage (rampe de pente 1) de ce système. Le sujet les note et .
- En se référant à l'exigence de précision, montrer qu'il est nécessaire de corriger l'asservissement.
- Question ajoutée : les deux exigences de rapidité, rad/s et s, sont-elles compatibles avec l'exigence d'absence de dépassement ? On pourra calculer le temps de réponse de la boucle de FTBO , qui a rad/s et ne dépasse pas.
Méthodes 1, 6, 12 et 16. Comme , . La phase vaut −180° quand , soit . Classe 1 : pour une rampe de pente . Pour la question 4, donne un ordre de grandeur pour une boucle bien amortie.
1. : le gain vaut tant que reste petite devant rad/s, d'où rad/s (le calcul exact donne 0,0400 rad/s). La phase y vaut : .
: , soit rad/s, où
La boucle est stable, et : l'exigence de stabilité est tenue, très largement.

2. La FTBO est de classe 1 et la boucle est stable : ; pour une rampe de pente 1 (une unité de position par seconde), unités de position, c'est-à-dire que la position suit la consigne avec un retard de traînage de 25 s.
3. L'exigence demande une erreur nulle pour une rampe ; en classe 1, l'erreur de traînage vaut , non nulle pour tout gain fini. Il faut une FTBO de classe 2 : un intégrateur de plus dans le correcteur. Le système doit donc être corrigé. La rapidité confirme le diagnostic : rad/s, cinquante fois moins que les 2 rad/s demandés.
4. La boucle de FTBO a pour FTBF : un premier ordre de constante de temps 0,5 s, sans dépassement, avec rad/s. Son temps de réponse vaut s. Pour une boucle bien amortie de comportement proche d'un premier ordre, s : cette approximation donne l'ordre de grandeur, et l'exemple exact le confirme. Obtenir 0,1 s demanderait une pulsation de l'ordre de 30 rad/s, quinze fois plus grande ; une boucle moins amortie serait un peu plus rapide à égale, mais dépasserait, ce que l'exigence d'amortissement interdit. Les deux exigences de rapidité de la figure du sujet sont donc incompatibles entre elles : un cahier des charges peut contenir une incohérence, et la copie la signale en chiffres plutôt que de forcer une conclusion.
Une FTBO de classe 1 annule l'erreur statique mais laisse une erreur de traînage ; une exigence d'erreur nulle en rampe demande la classe 2. Avant de corriger, on contrôle que les exigences sont compatibles : , pour une boucle bien amortie, suffit à repérer un écart d'un facteur quinze (méthodes 1, 6, 12 et 16).
Le cours détaillé, toute la fiche « L'essentiel », 20 méthodes, 24 pièges corrigés, la carte mentale, 34 exercices corrigés, 6 problèmes de concours, les fiches à mémoriser et l'assistant qui répond à tes questions. Les trois premiers chapitres de chaque matière sont offerts avec un compte d’essai gratuit.
Ouvrir l'essai gratuitVoir les offresPlan du cours
- 1. Le cahier des charges : trois familles de critères
- 2. Stabilité : définition
- 3. Condition sur les pôles de la FTBF
- 4. La boucle peut déstabiliser, ou stabiliser
- 5. Le critère du revers dans le plan de Bode
- 6. Marges de gain et de phase
- 7. Stabilité pratique : marge, amortissement, dépassement
- 8. Les causes d'instabilité
- 9. Précision : définitions
- 10. Précision en poursuite
- 11. Précision en régulation : la place de l'intégrateur
- 12. Rapidité
- 13. Le compromis stabilité, précision, rapidité
- 14. Vérifier un cahier des charges complet
- 15. Le calcul par Python
- 16. Contrôler et répondre sur le document réponse
- 17. Histoire de la notion
- 18. Expériences sans achat
- 19. Ce qui vient ensuite
- En TSI
- Le temps de montée
Les méthodes du chapitre
Chaque méthode est une fiche : quand l'utiliser, le rappel de cours, les étapes, la rédaction attendue sur la copie, un exemple traité, les erreurs à éviter.
- Traduire un cahier des charges en critères chiffrés
- Conclure sur la stabilité par les pôles de la FTBF
- Juger un système instable en boucle ouverte que la boucle stabilise
- Appliquer le critère du revers sur le Bode de la FTBO
- Lire les marges sur un diagramme de Bode
- Calculer les marges
- Déterminer le gain limite et la plage de gain admissible
- Relier marge de phase, amortissement et dépassement
- Évaluer l'effet d'un retard pur sur la marge de phase
- Se ramener à un retour unitaire et repérer la classe réelle
- Calculer une erreur en poursuite par le théorème de la valeur finale
- Utiliser le tableau des erreurs selon la classe
- Calculer l'erreur due à une perturbation selon la place des intégrateurs
- Lire la classe et le gain sur le diagramme de Bode
- Déterminer le temps de réponse à 5 % d'une boucle fermée
- Évaluer la rapidité par la bande passante et par
- Prévoir l'effet du gain et exposer le compromis
- Vérifier un cahier des charges complet sur le document réponse
- Calculer des marges et simuler une boucle retardée en Python
- Exploiter un diagramme de Bode réel fourni et les relations fournies du second ordre
Les exercices corrigés
Chaque exercice a ses indications, sa correction rédigée et ce qu'il faut en retenir.
Application directe (14)
- Stable pour un gain, instable pour un autre : pôles et revers
- L'appareil d'imagerie : calculer les marges, puis ajouter un retard
- L'orientation de miroirs : lire juste, conclure juste
- Le mélangeur biaxial : une marge de gain infinie, puis la perturbation
- Le déambulateur : une marge lue après translation de la courbe de gain
- Le robot mobile : une boucle de classe 0, jamais précise
- Le centre d'usinage : marges, erreur de traînage et deux exigences incompatibles
- Le goniomètre : une valeur finale face à l'exigence de 3 µm
- Trois boucles, trois erreurs
- Boucle ouverte et boucle fermée : où lire la rapidité
- Les barges de collecte : une plage de gain entre précision et marge
- Lire un Bode : marges, précision et pulsation à 0 dB
- Le robot de traite : une perturbation impulsionnelle et une marge manquée d'un degré
- Temps de montée et temps de réponse de deux boucles
Entraînement (15)
- Le robot de traite : une rapidité qui mène à la limite de stabilité
- Le robot de chantier : une pulsation imposée, puis un double intégrateur
- Le mélangeur biaxial : gain maximal d'une boucle corrigée et erreur due à une perturbation en rampe
- Le robot de stimulation magnétique : marge pour et erreur due à l'effort
- Régler la plage de gain : la marge la plus contraignante décide
- Vérifier la stabilité avant de calculer la valeur finale
- Le miroir orientable : un équilibre que la boucle doit tenir
- Le transstockeur face au cahier des charges : une marge de 11°
- La régulation de niveau : instable au gain unité, puis la place de l'intégrateur
- Le laser de chirurgie de l'œil : 7,7° de marge, puis le gain maximal
- Le four de rétraction : la marge que mange le retard
- Le radar météorologique d'un avion de ligne : vérifier tout le cahier des charges
- Le réacteur : une plage de gain pour toute une plage de fonctionnement
- La résidence photovoltaïque : marges selon le point de fonctionnement
- Conclure avec un Bode réel fourni et l'abaque fourni
Approfondissement (5)
- Le compromis chiffré : 1 % d'erreur coûte 594 V et l'amortissement
- Le vérin électro-hydraulique : une résonance qui rend le gain seul impuissant
- Le robot humanoïde : stabiliser un système instable, puis imposer la rapidité
- Le robinet mélangeur d'une salle d'ablutions : quand l'eau arrive en retard
- Python : une boucle « toujours stable » que l'échantillonnage déstabilise
Les problèmes de concours
Des extraits de sujets réels, corrigés en entier, avec la durée conseillée et les méthodes mobilisées.
- Le robot imprimeur mobile : précision, marges et rapidité de l'asservissement de position de l'axe Z
- Le pont de levage : marges, précision et limite de la correction proportionnelle
- Le taxiage électrique d'un avion : l'influence du gain sur toutes les performances
- Le calage des aubes d'un moteur à soufflante non carénée : une résonance qui limite le gain, une rapidité hors d'atteinte
- Le robot delta d'une machine de conditionnement : classe, frottement qui stabilise et gain de la boucle de vitesse
- Le chariot de manutention de moteurs d'avion : marge de gain, et un couple résistant qui laisse 4,6 µm
Questions fréquentes
Comment lire la marge de phase et la marge de gain sur un diagramme de Bode ?
On repère , où la courbe réelle de gain de la FTBO coupe 0 dB, et l'on y lit la phase : . On repère , où la phase vaut −180°, et l'on y lit le gain : . On lit sur la courbe réelle, pas sur les asymptotes, et l'on dessine les marges en flèches simples. Si la phase n'atteint jamais −180°, la marge de gain est infinie.
Qu'est-ce que le critère du revers ?
On suppose que la FTBO n'a aucun pôle à partie réelle strictement positive ; ses intégrateurs sont admis. Le système bouclé est stable si, à la pulsation où le gain de la FTBO vaut 0 dB, sa phase est au-dessus de −180°, et si, à la pulsation où sa phase vaut −180°, son gain est au-dessous de 0 dB. Les deux conditions s'énoncent ensemble, et le critère se lit sur le diagramme de la FTBO, jamais sur celui de la FTBF.
Quelles valeurs de marge de phase et de marge de gain faut-il viser ?
Celles du cahier des charges. Quand il ne fixe rien, on retient des valeurs usuelles d'environ 45° pour la marge de phase et 10 dB pour la marge de gain ; ce ne sont pas des valeurs fixées par le programme. Pour une FTBO , une marge de 45° correspond à et à un dépassement de 23 %, une marge de 65° à et à 5 %.
Comment calculer l'erreur statique et l'erreur de traînage selon la classe ?
On écrit la FTBO , avec , où la classe est le nombre d'intégrateurs, et l'on vérifie d'abord que la boucle est stable. À retour unitaire, pour un échelon , en classe 0 et nulle en classes 1 et 2. Pour une rampe , est infinie en classe 0, vaut en classe 1 et est nulle en classe 2.
Quand l'erreur due à une perturbation est-elle nulle ?
Pour une perturbation en échelon, l'erreur en régime permanent est nulle si et seulement si la chaîne entre l'écart et le point d'entrée de la perturbation contient au moins un intégrateur. Un intégrateur placé après la perturbation ne l'annule pas : la classe de la FTBO ne suffit pas, on compte les intégrateurs en amont. Une perturbation additive ne change pas l'équation caractéristique, donc pas la stabilité.
Comment évaluer la rapidité d'un système asservi ?
Par le temps de réponse à 5 % et la bande passante de la FTBF, pas par la bande passante de la FTBO. À marge de phase égale, plus est grande, plus la boucle est rapide. La relation n'est qu'un ordre de grandeur, valable pour une boucle fermée bien amortie ; pour conclure sur une exigence de temps, on calcule ou l'on lit le temps de réponse de la FTBF.
Comment y accéder
Ce chapitre fait partie de l'accès complet. Les trois premiers chapitres de chaque matière (deux par bloc en économie et droit, en management et gestion) sont offerts avec un compte d'essai gratuit. Créer un compte d'essai ou se connecter. Pour l'accès complet et les tarifs, vois les offres.